당사의 기술적 전문성

관성 항법은 일련의 첨단 기술을 바탕으로 구축되었습니다. 전문가들이 이에 대해 이야기합니다.

홈 기술

새로운 복원력 있는 항법 스택, SAF2Nav를 만나보세요

GNSS의 신뢰성을 당연하게 여길 수 없는 시대에, SAF2Nav는 복원력 있는 항법의 새로운 기준을 제시합니다. SBG Systems가 개발한 이 항법 스택은 여러 데이터 소스를 융합하여 가장 적대적인 재밍 및 스푸핑 환경에서도 지속적이고 신뢰할 수 있는 위치 정보를 제공함으로써 기존 관성의 한계를 뛰어넘습니다.
거의 20년에 걸친 센서 융합 전문성을 바탕으로 구축된 SAF2Nav는 모듈식 플러그앤플레이 통합 프레임워크와 고급 2단계 무결성 융합 엔진을 결합했습니다. 이를 통해 원활한 타사 센서 통합이 가능해지는 동시에, 이상치 자동 제거, 지속적인 무결성 모니터링, 그리고 육상, 공중, 해양의 동적 환경에서 신뢰할 수 있는 성능을 보장합니다.

SAF2Nav는 오늘과 내일, 고객이 신뢰할 수 있는 항법을 제공하겠다는 당사의 지속적인 약속을 반영합니다. 이 기능은 Ellipse 시리즈(버전 3.3) 및 Ekinox/Apogee/Quanta/Navsight 제품(버전 6.0) 시스템을 위한 간단한 펌웨어 업데이트를 통해 지금 바로 사용할 수 있습니다.
전체 기사 읽기
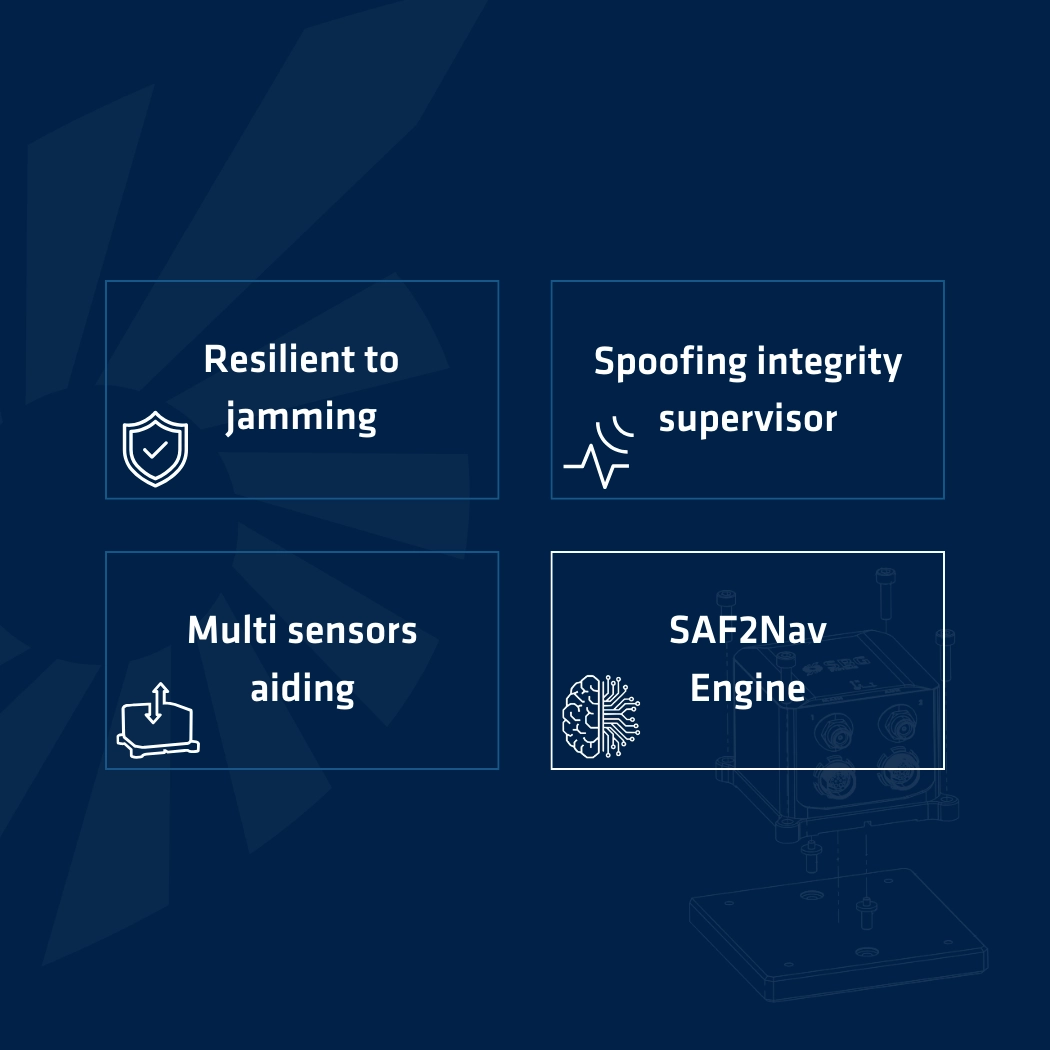
배너: SAF2Nav TM 기술의 4가지 이점

GNSS와 그 오차 원인

GNSS의 기본 원리와 정확도를 살펴보세요. 삼변측량(trilateration), 신호 측정, 오차 원인, 그리고 정밀 측위를 위한 기술에 대해 알아보세요.

전체 기사 읽기
fugro marinestar gnss

DGPS에서 PPK로의 차분 보정

DGNSS, SBAS, RTK, PPK와 같은 첨단 GNSS 보정 기술이 어떻게 센티미터 수준으로 위치 정확도를 향상시키는지 살펴보세요.

전체 기사 읽기

정밀 점 위치 결정(PPP)에서의 모호성 해소

PPP(정밀 단독 측위)에서의 미지정수(ambiguity) 해제에 대해 자세히 알아보고, 로컬 기준국이나 고밀도 지상 인프라에 의존하지 않고도 GNSS로 센티미터 수준의 정확도를 달성하는 방법을 확인해 보세요.

전체 기사 읽기
정밀 점 위치 결정(PPP)에서의 모호성 해소

대기 오차가 RTK 및 PPK에 미치는 영향

Ionoshield 기술이 RTK 및 PPK 보정에 미치는 전離층의 영향을 어떻게 완화할 수 있는지 알아보세요.

전체 기사 읽기

MEMS 기술 소개

MEMS 기술의 기초를 살펴보세요. 센서 등급, 측정 범위, 진동 처리, 정밀 측위 기술에 대해 알아보세요.

전체 기사 읽기
MEMS 기술

과학 논문

우리는 혁신적이고 효율적인 제품을 설계하기 위해 다양한 연구 프로젝트를 수행합니다.

신뢰할 수 있고 고성능인 솔루션을 설계하고 제조하려면 고급 연구와 동료들과의 과학 데이터 공유가 필수적입니다. 이것이 바로 우리가 정기적으로 전문 행사에 연사로 참석하고 과학 논문을 통해 지식을 공유하는 이유입니다.

ION GNSS, 관성 센서 및 시스템(Inertial Sensors and Systems) 등 다양한 행사에서 발표한 최신 출판물 중 일부를 아래에서 확인하실 수 있습니다.

자이로컴패싱: 중력 회전 분석에서 관성 궤적 피팅까지 P. 베네(P. Bénet), A. 기나마르(A. Guinamard) – 항법연구소(Institute of Navigation) | 2026
저동적 애플리케이션을 위한 견고한 단일 안테나 INS 초기화 P. 베네(P. Bénet), M. 사이다니(M. Saidani), A. 기나마르(A. Guinamard) – 항법 연구소(Institute of Navigation) | 2024
긴밀하게 결합된 관성-비주얼 GNSS 솔루션 – 가혹하고 GNSS가 차단된 환경에서의 LIDAR 매핑 적용 P. 베네(P. Bénet), A. 기나마르(A. Guinamard) – 항법연구소(Institute of Navigation) | 2022
네트워크에서 로버까지: 미정글 해소 기능이 포함된 실시간 근접 PPP 솔루션 P. Sarri, K. Y. Kouedjin, D. Gallego Maya, R. Zaid, A. Guinamard – 항법 연구소(Institute of Navigation) | 2022
결정론적 비주얼 매핑 P. Bénet, A. Guinamard – 항법 연구소 위성 부문(Satellite Division of the Institute of Navigation) | 2021
안전 필수 응용 분야를 위한 고신뢰성 다중 센서 항법 시스템 M. Saidani, D. Gallego Maya, A. Guinamard | 2021
정수 미지정 해소를 포함한 다중 별자리 PPP-IF와 관성 데이터의 긴밀한 결합 통합 D. 갈레고 마야(D. Gallego Maya), R. 자이드(R. Zaid), K. Y. 쿠에진(K. Y. Kouedjin), P. 사리(P. Sarri), A. 기나마르(A. Guinamard) – 항법연구소(Institute of Navigation) | 2021
견고하고 정확한 결정론적 비주얼 오도메트리 P. Bénet, A. Guinamard | 2020
고품질 MEMS 기반 IMU/INS 생산을 위한 다이렉트 접근 방식 L. Poletti, D. Sendra Sanchis, R. Siryani – 관성 센서 및 시스템(Inertial Sensors and Systems) | 2020
가상 기준국 알고리즘 및 성능 평가 M. Saidani, P. Sarri, A. Guinamard, D. Gallego Maya – 항법 연구소(Institute of Navigation) | 2020