Maak kennis met SAF2Nav: onze nieuwe, veerkrachtige navigatiestack
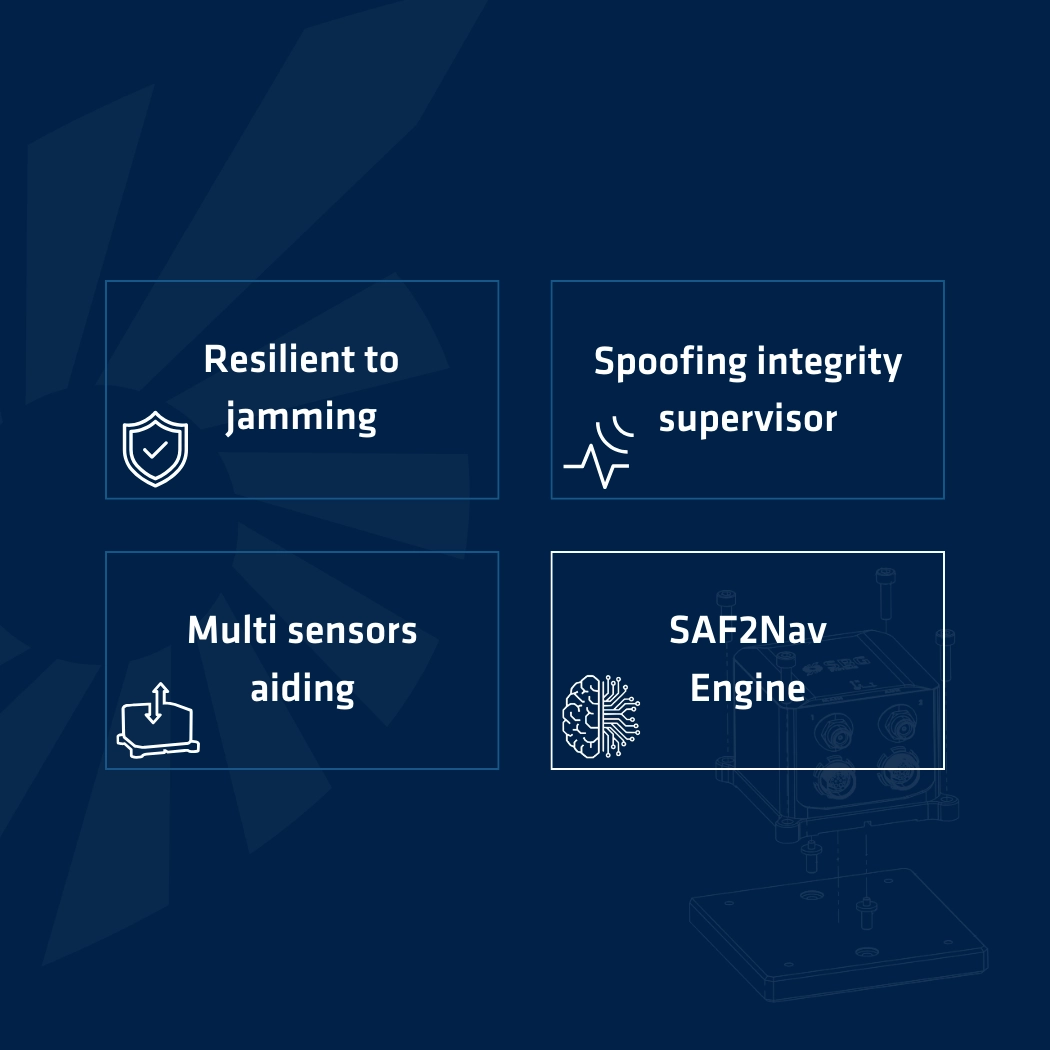
In een tijdperk waarin de betrouwbaarheid van GNSS niet langer als vanzelfsprekend kan worden beschouwd, zet SAF2Nav een nieuwe norm voor veerkrachtige navigatie. Deze navigatiestack, ontwikkeld door SBG Systems, overschrijdt de grenzen van traditionele inertiële navigatie door meerdere gegevensbronnen te combineren en zo continue, betrouwbare positiebepaling te bieden – zelfs in de meest vijandige omgevingen met storingen en spoofing.
SAF2Nav is gebaseerd op bijna twee decennia aan expertise op het gebied van sensorfusie en combineert een modulair, plug-and-play-integratiekader met een geavanceerde, tweetraps integriteitsfusie-engine. Samen maken ze een naadloze integratie van sensoren van derden mogelijk, terwijl ze zorgen voor automatische afwijzing van uitschieters, continue integriteitsmonitoring en betrouwbare prestaties in dynamische omgevingen op het land, in de lucht en op zee.
SAF2Nav weerspiegelt ons voortdurende streven om navigatie te leveren waarop u kunt vertrouwen — vandaag en morgen. Deze functionaliteit is nu beschikbaar via een eenvoudige firmware-update voor systemen uit de Ellipse -serie (versie 3.3) en Ekinox/Apogee/Quanta/Navsight -producten (versie 6.0).
GNSS en de oorzaken van hun fouten
Ontdek de basisprincipes van de geodetische trilateratie ( GNSS ) en de nauwkeurigheid ervan. Kom meer te weten over trilateratie, signaalmetingen, foutbronnen en technieken voor nauwkeurige positionering.
Lees het volledige artikel
Differentiële correcties van DGPS naar PPK
Ontdek hoe geavanceerde technologieën voor de correctie van de „ GNSS ”, zoals DGNSS, SBAS, RTK en PPK, de positioneringsnauwkeurigheid tot op centimeters vergenauigen.
Lees het volledige artikel
Het oplossen van ambiguïteit bij Precise Point Positioning (PPP)
Lees meer over het oplossen van ambiguïteit bij precieze puntpositionering (PPP) en hoe u met GNSS een nauwkeurigheid op centimetersniveau kunt bereiken zonder afhankelijk te zijn van lokale referentiestations of een uitgebreide infrastructuur op de grond.
Lees het volledige artikel
Invloed van atmosferische fouten op RTK en PPK
Ontdek hoe onze Ionoshield-technologie de invloed van de ionosfeer op RTK- en PPK-correcties kan verminderen.
Lees het volledige artikel
Inleiding tot de MEMS-technologie
Ontdek de basisprincipes van de MEMS-technologie. Kom meer te weten over sensorkwaliteit, meetbereiken, trillingsbestendigheid en technieken voor nauwkeurige positionering.
Lees het volledige artikel
Wetenschappelijke artikelen
We voeren diverse onderzoeksprojecten uit om innovatieve en efficiënte producten te ontwikkelen.
Om betrouwbare en hoogwaardige oplossingen te ontwerpen en te produceren, zijn geavanceerd onderzoek en het delen van wetenschappelijke gegevens met collega’s van essentieel belang. Daarom treden we regelmatig op als spreker tijdens gespecialiseerde evenementen en delen we onze kennis via wetenschappelijke artikelen.
Hieronder vindt u enkele van onze recentste publicaties die we hebben gepresenteerd op evenementen zoals ION GNSS, Inertial Sensors and Systems, enz.
