SAF2Nav ile tanışın: yeni, dayanıklı navigasyon yığınımız
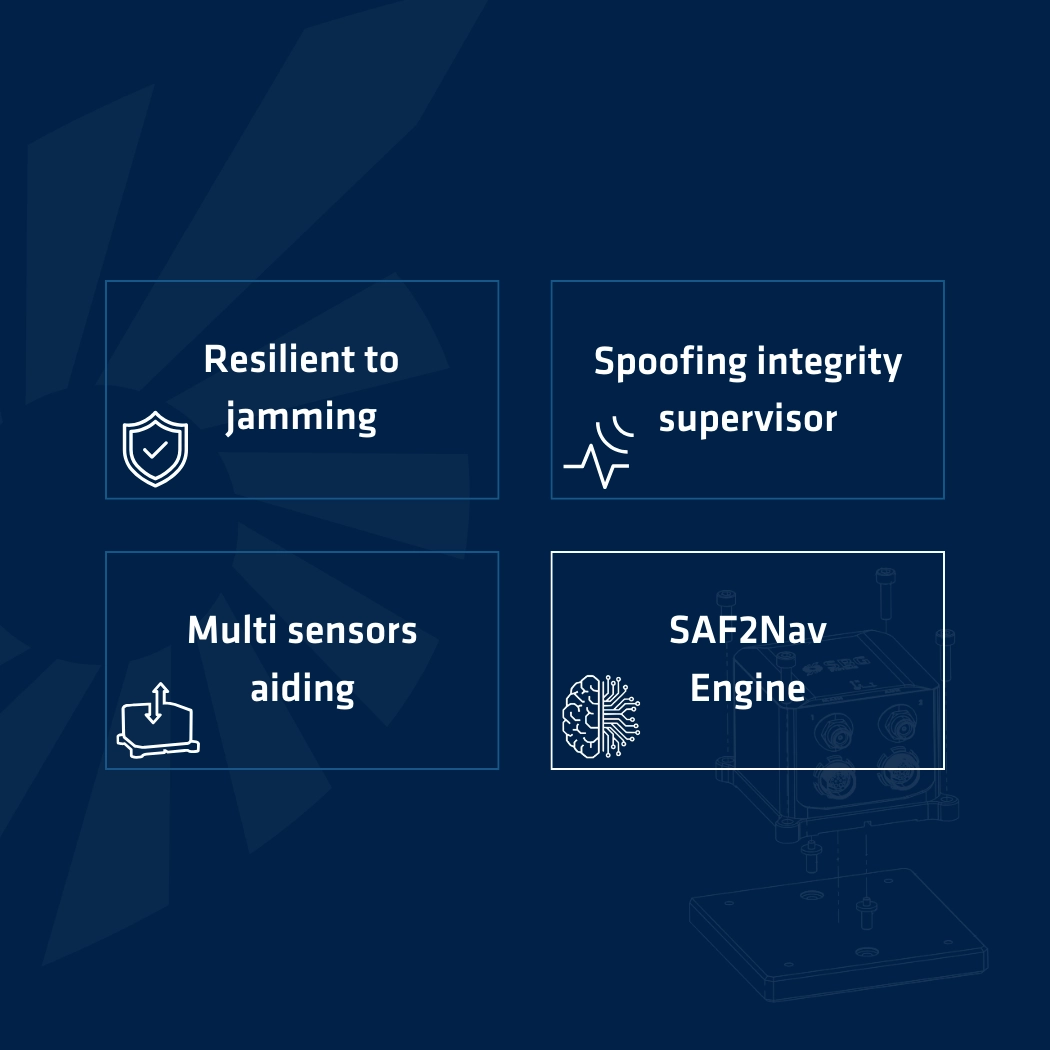
GNSS güvenilirliğinin artık kesin olarak kabul edilemediği bir çağda, SAF2Nav dayanıklı navigasyon için yeni bir standart belirliyor. SBG Systems tarafından geliştirilen bu navigasyon yığını, geleneksel atalet sistemlerinin sınırlarını aşarak çoklu veri kaynaklarını birleştirir ve en zorlu sinyal bozma ve sahte sinyal ortamlarında bile kesintisiz, güvenilir konum belirleme sağlar.
Yaklaşık yirmi yıllık sensör füzyonu uzmanlığı üzerine inşa edilen SAF2Nav, modüler, tak-çalıştır entegrasyon çerçevesini gelişmiş, iki aşamalı bir bütünlük füzyon motoruyla birleştirir. Bu iki unsur bir araya gelerek, üçüncü taraf sensörlerin sorunsuz entegrasyonunu sağlarken, karada, havada ve denizde dinamik koşullarda otomatik aykırı değer reddi, sürekli bütünlük izleme ve güvenilir performans sunar.
SAF2Nav, bugün ve yarın güvenebileceğiniz navigasyon sunma konusundaki sürekli taahhüdümüzü yansıtmaktadır. Bu özellik, Ellipse serisi (sürüm 3.3) ve Ekinox/Apogee/Quanta/Navsight ürünleri (sürüm 6.0) sistemleri için basit bir ürün yazılımı güncellemesi yoluyla şu anda kullanılabilir durumdadır.
GNSS ve bunların hata kaynakları
GNSS ’ın temel ilkelerini ve doğruluk düzeylerini keşfedin. Üçgenleme, sinyal ölçümleri, hata kaynakları ve hassas konum belirleme teknikleri hakkında bilgi edinin.
Makalenin tamamına erişin
DGPS’den PPK’ya diferansiyel düzeltmeler
DGNSS, SBAS, RTK ve PPK gibi gelişmiş GNSS düzeltme teknolojilerinin konum belirleme doğruluğunu santimetre düzeyine nasıl yükselttiğini keşfedin.
Makalenin tamamına erişin
Hassas Nokta Konumlandırmada (PPP) Belirsizliğin Giderilmesi
Hassas nokta konumlandırma (PPP) yönteminde belirsizlik giderme hakkında daha fazla bilgi edinin ve yerel referans istasyonlarına veya yoğun yer altyapısına ihtiyaç duymadan GNSS ile santimetre düzeyinde doğruluğu nasıl elde edebileceğinizi öğrenin.
Makalenin tamamına erişin
Atmosferik hataların RTK ve PPK üzerindeki etkisi
Ionoshield teknolojimizin, iyonosferin RTK ve PPK düzeltmeleri üzerindeki etkilerini nasıl azaltabileceğini keşfedin.
Makalenin tamamına erişin
MEMS teknolojisine giriş
MEMS teknolojisinin temel ilkelerini keşfedin. Sensör sınıfları, ölçüm aralıkları, titreşimlerle başa çıkma yöntemleri ve hassas konumlandırma teknikleri hakkında bilgi edinin.
Makalenin tamamına erişin
Bilimsel makaleler
Yenilikçi ve verimli ürünler tasarlamak amacıyla çok sayıda araştırma projesi yürütüyoruz.
Güvenilir ve yüksek performanslı çözümler tasarlamak ve üretmek için ileri düzeyde araştırma yapmak ve bilimsel verileri meslektaşlarla paylaşmak hayati önem taşır. Bu nedenle, düzenli olarak uzmanlık alanına yönelik etkinliklerde konuşmacı olarak yer alıyor ve bilimsel makaleler aracılığıyla bilgimizi paylaşıyoruz.
Aşağıda, ION GNSS, Inertial Sensors and Systems gibi etkinliklerde sunduğumuz en son yayınlarımızdan bazılarını bulabilirsiniz.
