

Navigationsklassad IMU
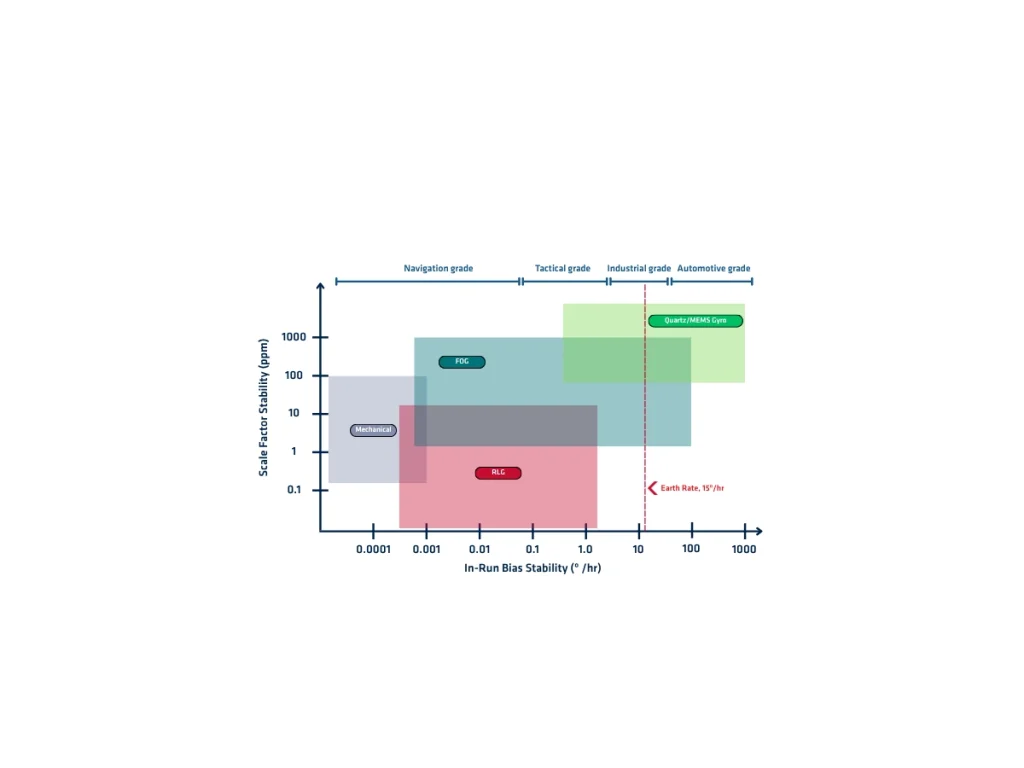
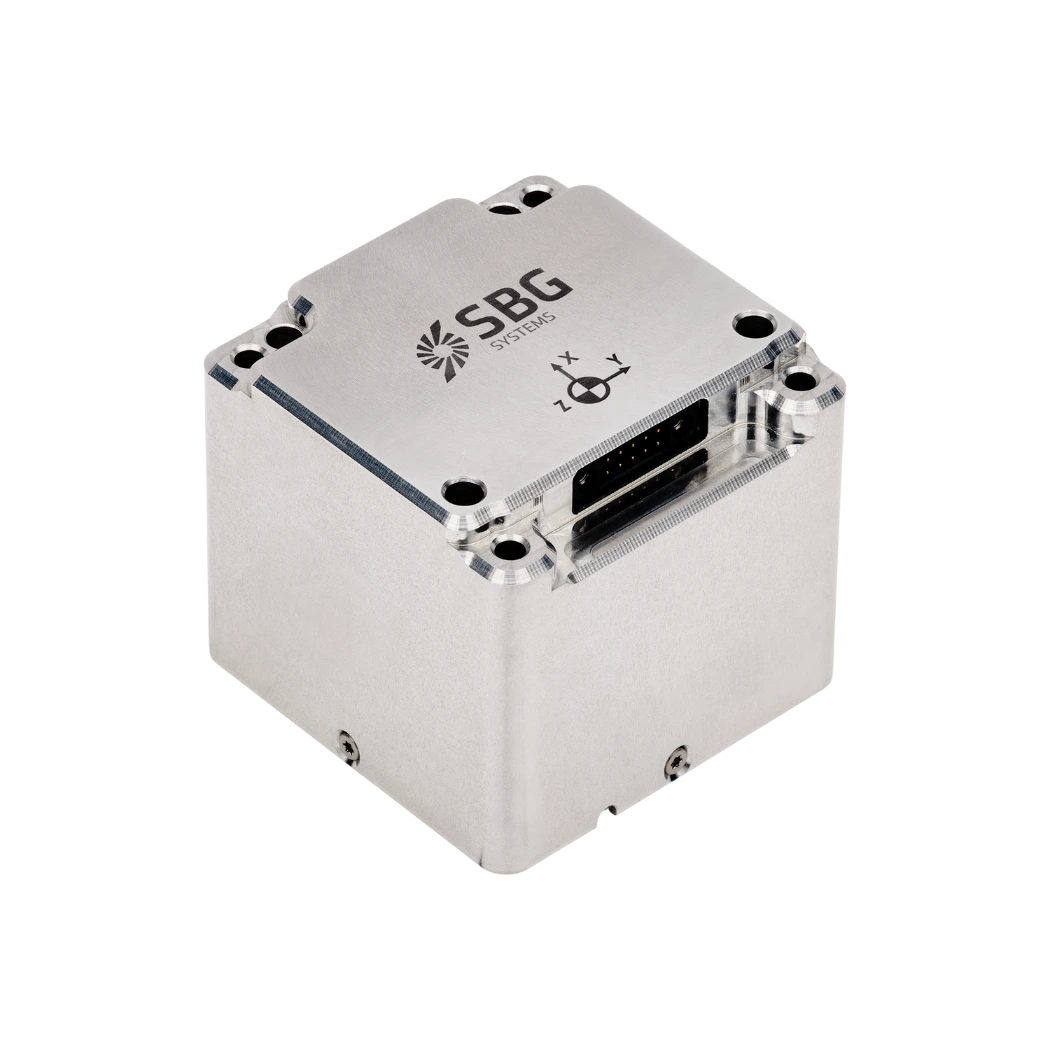
En IMU (Inertial Measurement Unit) med navigationsklass är en höpresterande rörelsesensor som mäter treaxlig vinkelhastighet och treaxlig linjär acceleration med exceptionell noggrannhet och stabilitet. Den kombinerar tre precisionsgyroer och tre accelerometrar i en stelt uppriktad enhet. Tillverkare använder typiskt fiberoptiska gyroer (FOG), ringlasergryoer (RLG) eller avancerad MEMS-teknik för att uppnå prestanda i navigationsklass.
IMU:er med navigationsklass minimerar sensorfel som ackumuleras under tröghetsnavigation. Deras gyroer uppvisar vanligtvis en bias-instabilitet under 0,01°/h, medan accelerometrar uppnår en bias-stabilitet på ett fåtal tiotals micro-g. De ger också extremt lågt vinkelbrus (ARW), hastighetsbrus (VRW), skalfaktorsfel, icke-linjäritet och tväraxelskänslighet. Dessa egenskaper minskar avsevärt drift i attityd, hastighet och position vid GNSS-avbrott.
Tillverkare kalibrerar varje IMU med navigationsklass individuellt med hjälp av fleraxliga rörelsebord över hela driftstemperaturområdet. Denna fabrikskalibrering kompenseras för bias, skalfaktor, axelfelställning, temperatureffekter och sensorers icke-linjäritet. När de väl är kalibrerade lagras korrigeringsparametrarna internt i enheten och tillämpas automatiskt under drift.
Alla IMU:er med navigationsklass arbetar vid höga samplingsfrekvenser med deterministisk latens och utmärkta synkroniseringsmöjligheter. De integreras enkelt med GNSS-mottagare, vägmätare, Doppler Velocity Logs (DVL), USBL-system, flygdatasensorer och andra externa mätningar genom avancerade sensorfusionalgoritmer såsom Extended Kalman Filters (EKF).
Verkliga tillämpningar av IMU:er med navigationsklass
IMU:er med navigationsklass stöder tillämpningar som kräver kontinuerlig och mycket noggrann navigation under krävande förhållanden. De tillhandahåller exakta rörelse- och orienteringsdata, även under långa GNSS-avbrott.
- Flyg- och rymdsystem använder IMU:er med navigationsklass för flygplansnavigation, autopilotfunktioner, flygkontroll, rymdfarkoststyrning och bestämning av satelliters attityd.
- Obemannade luftfarkoster förlitar sig också på dem för stabil navigation och noggrann banstyrning. Autonoma fordon integrerar dessa IMU:er för att uppskatta position, orientering och rörelse med hög precision. De förbättrar lokaliseringen, stöder sensorfusion och upprätthåller navigationen när GNSS-signaler blir otillgängliga.
- Marina system använder IMU:er med navigationsklass för fartygsnavigation, dynamisk positionering, hydrografisk mätning och offshore-verksamhet. Autonoma undervattensfarkoster och fjärrstyrda undervattensfarkoster är också beroende av dem för tillförlitlig undervattensnavigation.
- Försvarsplattformar integrerar IMU:er med navigationsklass i robotar, styrda vapen, militärflygplan, örlogsfartyg och markfordon. De möjliggör exakt navigation, målspårning, stabilisering och genomförande av uppdrag i GNSS-blockerade miljöer.
- Mät- och kartläggningssystem drar också nytta av IMU:er med navigationsklass. De ger noggrann orientering för LiDAR, mobil kartläggning och luftburen fotogrammetri, vilket säkerställer geodetic data av hög kvalitet.
Även om IMU:er med navigationsklass kostar avsevärt mer än enheter i taktisk klass eller industriell klass, levererar de den lägsta driften och den högsta långsiktiga navigeringsnoggrannheten som finns tillgänglig för uppdragskritiska positionerings-, orienterings- och navigeringssystem.
