
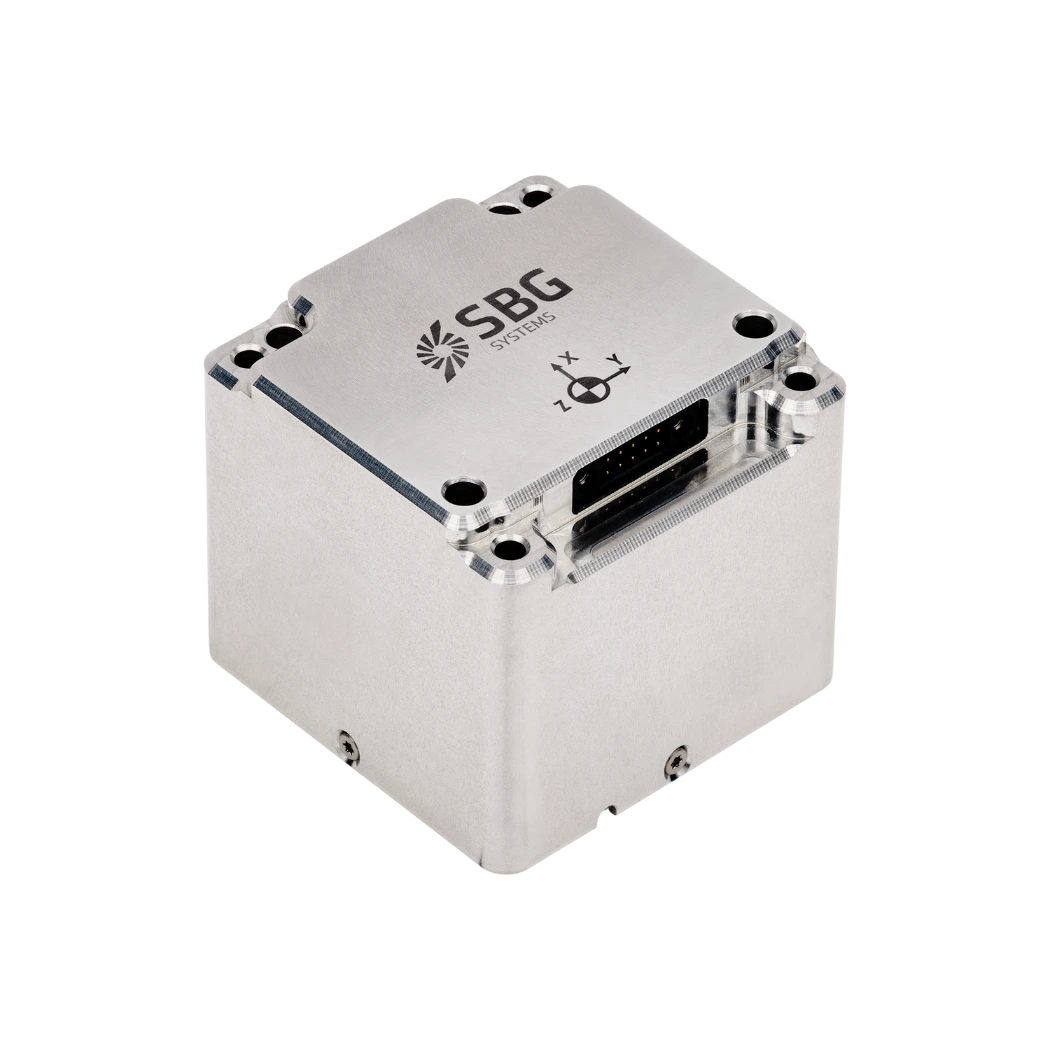

Geschikt voor navigatie IMU
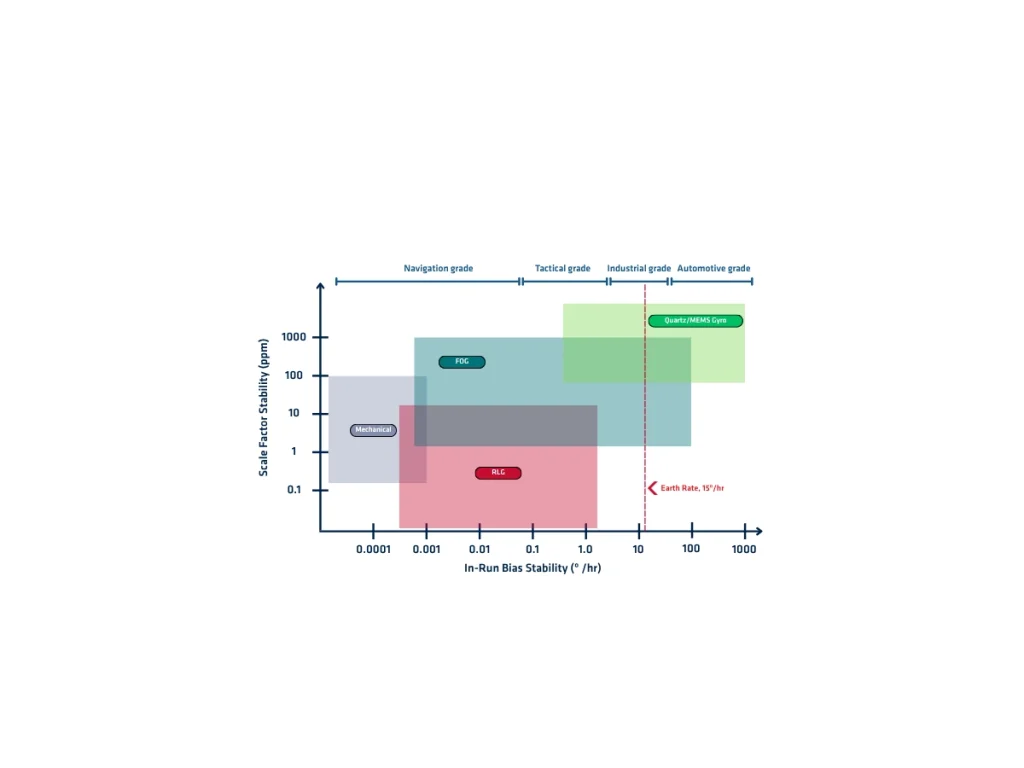
Een IMU ( IMU ) van navigatiekwaliteit is een hoogwaardige bewegingssensor die de hoeksnelheid in drie assen en de lineaire versnelling in drie assen met uitzonderlijke nauwkeurigheid en stabiliteit meet. Het apparaat combineert drie precisiegyroscopen en drie versnellingsmeters in een strak uitgelijnde constructie. Fabrikanten maken doorgaans gebruik van glasvezelgyroscopen (FOG), ringlasergyroscopen (RLG) of geavanceerde MEMS-technologieën om prestaties van navigatiekwaliteit te bereiken.
IMU’s van navigatiekwaliteit minimaliseren sensorfouten die zich tijdens inertiële navigatie opstapelen. Hun gyroscopen vertonen doorgaans een bias-instabiliteit van minder dan 0,01°/u, terwijl versnellingsmeters een bias-stabiliteit van enkele tientallen micro-g bereiken. Ze bieden ook extreem lage waarden voor Angle Random Walk (ARW), Velocity Random Walk (VRW), schaalfactorfout, niet-lineariteit en kruisasgevoeligheid. Deze eigenschappen verminderen de drift in houding, snelheid en positie aanzienlijk tijdens storingen in de ' GNSS '.
Fabrikanten kalibreren elke navigatie- IMU afzonderlijk met behulp van meerassige bewegingstafels over het volledige bedrijfstemperatuurbereik. Deze fabriekskalibratie compenseert bias, schaalfactor, asafwijkingen, temperatuureffecten en sensor-niet-lineariteit. Eenmaal gekalibreerd blijven de correctieparameters in het apparaat opgeslagen en worden ze automatisch toegepast tijdens het gebruik.
Alle IMU’s van navigatiekwaliteit werken met hoge bemonsteringsfrequenties, met deterministische latentie en uitstekende synchronisatiemogelijkheden. Ze kunnen eenvoudig worden geïntegreerd met GNSS -ontvangers, odometers, Doppler Velocity Logs (DVL), USBL-systemen, luchtgegevenssensoren en andere externe metingen via geavanceerde sensorfusie-algoritmen zoals Extended Kalman Filters (EKF).
Praktische toepassingen van IMU’s van navigatiekwaliteit
IMU’s van navigatiekwaliteit zijn geschikt voor toepassingen die continue, uiterst nauwkeurige navigatie vereisen onder veeleisende omstandigheden. Ze leveren nauwkeurige bewegings- en oriëntatiegegevens, zelfs tijdens langdurige stroom GNSS .
- In de lucht- en ruimtevaart worden IMU’s van navigatiekwaliteit gebruikt voor de navigatie van vliegtuigen, automatische pilootfuncties, vluchtbesturing, de besturing van ruimtevaartuigen en het bepalen van de stand van satellieten.
- Ook onbemande luchtvaartuigen zijn ervan afhankelijk voor stabiele navigatie en nauwkeurige baanbesturing. Autonome voertuigen maken gebruik van deze IMU’s om hun positie, oriëntatie en beweging met hoge precisie te bepalen. Ze verbeteren de lokalisatie, ondersteunen sensorfusie en zorgen ervoor dat de navigatie blijft functioneren wanneer er geen signalen van het ‘ GNSS ’ beschikbaar zijn.
- Maritieme systemen maken gebruik van IMU's van navigatiekwaliteit voor scheepsnavigatie, dynamische positionering, hydrografische metingen en offshore-activiteiten. Ook autonome onderwatervoertuigen en op afstand bediende voertuigen zijn ervan afhankelijk voor betrouwbare onderwaternavigatie.
- Defensieplatforms integreren IMU’s van navigatiekwaliteit in raketten, geleide munitie, militaire vliegtuigen, marineschepen en landvoertuigen. Ze maken nauwkeurige navigatie, doelvolging, stabilisatie en missie-uitvoering mogelijk in omgevingen waar de toegang tot het ‘ GNSS ’ is geblokkeerd.
- Ook landmeet- en karteringssystemen profiteren van IMU’s van navigatiekwaliteit. Deze zorgen voor een nauwkeurige oriëntatie bij LiDAR, mobiele kartering en luchtfotogrammetrie, waardoor geospatiale gegevens van hoge kwaliteit worden gegarandeerd.
HoewelIMU’s van navigatiekwaliteit aanzienlijk duurder zijn dan apparaten van tactische of industriële kwaliteit, bieden ze de laagste drift en de hoogste langetermijnnavigatienauwkeurigheid die beschikbaar is voor missiekritische positionerings-, oriëntatie- en navigatiesystemen.
