探索我们用于 GNSS 禁用导航的 IMU →
 Pulse-40 OEM
 Pulse-80
 Pulse-80 OEM
Pulse-40 OEM
战术级 IMU
0.5 °/h 陀螺仪与 6 μg 加速度计的偏置引起的运行中不稳定性
陀螺仪量程:±4000 °/s | 加速度计量程:±40 g
19克,0.3瓦
探索
Pulse-80
战术级 IMU
0.1º/h 陀螺仪
6 µg 加速度计 运行中的偏置不稳定性
260克,<1.8瓦
探索
Pulse-80 OEM
战术级 IMU
0.1º/h 陀螺仪
6 µg 加速度计 运行中的偏置不稳定性
150 gram, <1.3 W
探索
导航级 IMU
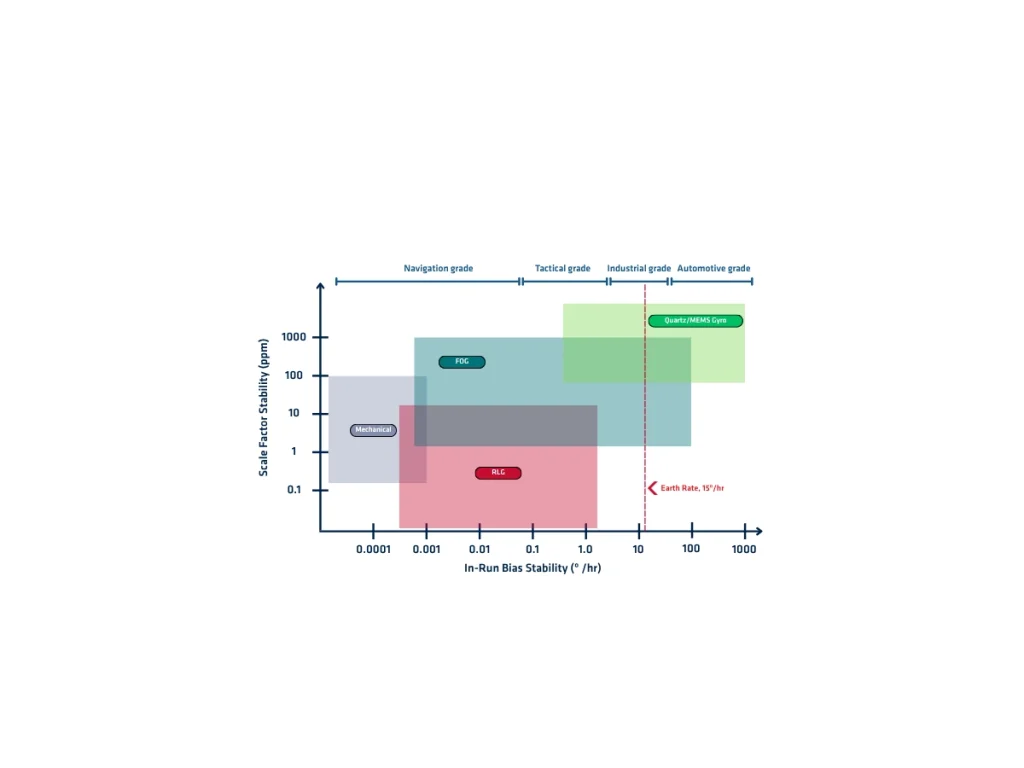
导航级 IMU(惯性测量单元)是一种高性能运动传感器,可极其准确且稳定地测量三轴角速度和三轴线性加速度。它将三个精密陀螺仪和三个加速度计组合在一个刚性对齐的组件中。制造商通常使用光纤陀螺仪 (FOG)、激光陀螺仪 (RLG) 或高端 MEMS 技术来达到导航级性能。
导航级 IMU 可最大限度地减少在惯性导航过程中累积的传感器误差。其陀螺仪的零偏不稳定性通常低于 0.01°/h,而加速度计的零偏稳定性达到几十微 g。它们还提供极低的角随机步行 (ARW)、速度随机步行 (VRW)、比例因子误差、非线性和交叉轴灵敏度。这些特性显着减少了 GNSS 中断期间的姿态、速度和位置漂移。
制造商在整个工作温度范围内使用多轴运动台单独校准每个导航级 IMU。此出厂校准可补偿零偏、比例因子、轴不对准、温度效应和传感器非线性。校准后,校正参数将存储在设备内部,并在运行期间自动应用。
所有导航级 IMU 都在高采样率下运行,具有确定的延迟和出色的同步功能。它们通过扩展卡尔曼滤波 (EKF) 等先进的传感器融合算法,与 GNSS 接收器、里程计、多普勒计程仪 (DVL)、USBL 系统、大气数据传感器和其他外部测量数据轻松集成。
导航级 IMU 的实际应用
导航级 IMU 支持在苛刻条件下需要持续、高精度导航的应用。即使在长时间 GNSS 中断期间,它们也能提供精确的运动和姿态数据。
- 航空航天系统将导航级 IMU 用于飞机导航、自动驾驶功能、飞行控制、航天器导引以及卫星姿态确定。
- 无人机同样依靠它们来实现稳定的导航和准确的轨迹控制。自动驾驶车辆集成这些 IMU,以高精度估计位置、姿态和运动。它们能够改善定位、支持传感器融合,并在 GNSS 信号不可用时维持导航。
- 海洋系统将导航级 IMU 用于船舶导航、动态定位、水道测量和近海作业。自主水下航行器和遥控潜水器也依靠它们来实现可靠的水下导航。
- 国防平台将导航级 IMU 集成到导弹、制导武器、军用飞机、海军舰艇和地面车辆中。它们能够在 GNSS 禁用环境中实现精确导航、目标跟踪、稳定和任务执行。
- 测量和测绘系统同样受益于导航级 IMU。它们为激光雷达(LiDAR)、移动测绘和机载摄影测量提供准确的姿态,确保高质量的地理空间数据。
尽管导航级 IMU 的成本明显高于战术级或工业级设备,但它们为任务关键型定位、定向和导航系统提供了可用的最低漂移和最高的长期导航精度。
