


IMU de classe navigation
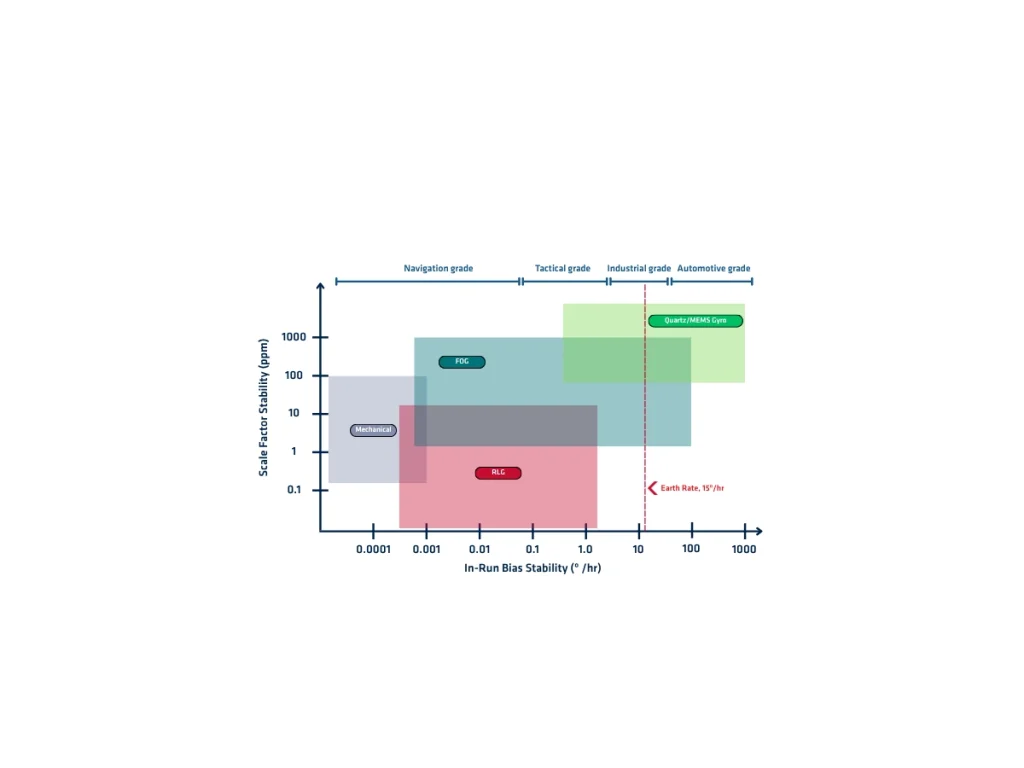
Une IMU (unité de mesure inertielle) de classe navigation est un capteur de mouvement haute performance qui mesure avec une précision et une stabilité exceptionnelles la vitesse angulaire sur trois axes et l'accélération linéaire sur trois axes. Elle associe trois gyroscopes de précision et trois accéléromètres dans un assemblage rigidement aligné. Les fabricants ont généralement recours à des gyroscopes à fibre optique (FOG), à laser anulaire (RLG) ou à des technologies MEMS haut de gamme pour atteindre des performances de classe navigation.
Les IMU de classe navigation réduisent au minimum les erreurs de capteur qui s'accumulent lors de la navigation inertielle. Leurs gyroscopes affichent généralement une instabilité de biais inférieure à 0,01 °/h, tandis que les accéléromètres atteignent une stabilité de biais de quelques dizaines de micro-g. Elles se caractérisent également par une marche aléatoire angulaire (ARW), une marche aléatoire de vitesse (VRW), une erreur de facteur d'échelle, une non-linéarité et une sensibilité croisée extrêmement faibles. Ces propriétés réduisent de manière significative la dérive d'attitude, de vitesse et de position lors des coupures de signal GNSS.
Les fabricants étalonnent individuellement chaque IMU de classe navigation à l'aide de tables de mouvements multi-axes sur toute la plage de température de fonctionnement. Cet étalonnage en usine compense le biais, le facteur d'échelle, le désalignement des axes, les effets de la température et la non-linéarité des capteurs. Une fois l'étalonnage réalisé, les paramètres de correction sont mémorisés au cœur de l'appareil et appliqués automatiquement en cours de fonctionnement.
Toutes les IMU de classe navigation fonctionnent à des taux d'échantillonnage élevés, avec une latence déterministe et d'excellentes aptitudes de synchronisation. Elles s'intègrent aisément aux récepteurs GNSS, odomètres, sillage-mètres Doppler (DVL), systèmes USBL, capteurs anémométriques et autres mesures externes par le biais d'algorithmes de fusion de capteurs avancés tels que les filtres de Kalman étendus (EKF).
Applications concrètes des IMU de classe navigation
Les IMU de qualité navigation prennent en charge les applications qui exigent une navigation continue et d'une grande précision dans des conditions exigeantes. Elles fournissent des données de mouvement et d'orientation précises, même en cas de pannes GNSS prolongées.
- Les systèmes aérospatiaux utilisent des IMU de classe navigation pour la navigation des aéronefs, les fonctions de pilotage automatique, le contrôle de vol, le guidage des engins spatiaux et la détermination d'attitude des satellites.
- Les véhicules aériens sans pilote (drones) s'y appuient également pour une navigation stable et un contrôle précis de leur trajectoire. Les véhicules autonomes intègrent ces IMU pour estimer leur position, leur orientation et leurs mouvements avec une haute précision. Elles améliorent la localisation, prennent en charge la fusion de capteurs et maintiennent la navigation lorsque les signaux GNSS ne sont plus disponibles.
- Les systèmes marins utilisent des IMU de classe navigation pour la navigation des navires, le positionnement dynamique, les levés hydrographiques et les opérations offshore. Les véhicules autonomes sous-marins et les véhicules téléopérés en dépendent également pour une navigation sous-marine fiable.
- Les plateformes de défense intègrent des IMU de qualité navigation dans les missiles, les munitions guidées, les aéronefs militaires, les navires et les véhicules terrestres. Elles permettent une navigation précise, le suivi de cibles, la stabilisation et l'exécution de missions dans des environnements privés de GNSS.
- Les systèmes d'arpentage et de cartographie bénéficient également des IMU de classe navigation. Ils fournissent une orientation précise pour le LiDAR, la cartographie mobile et la photogrammétrie aéroportée, garantissant des données géospatiales de haute qualité.
Bien que les IMU de classe navigation coûtent nettement plus cher que les dispositifs de classe tactique ou industrielle, elles offrent la dérive la plus faible et la plus haute précision de navigation à long terme disponible pour les systèmes de positionnement, d'orientation et de navigation critiques.
