

Navigasyon sınıfı IMU
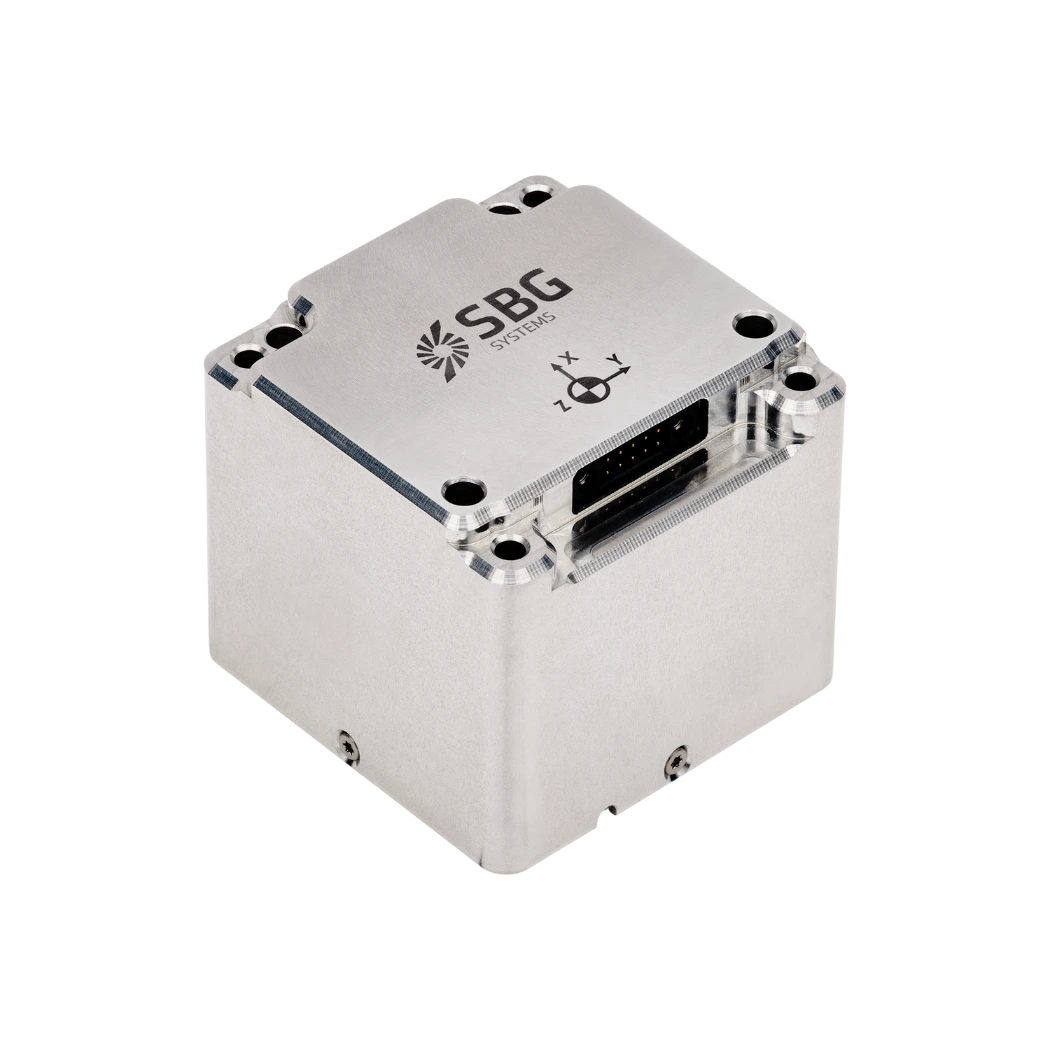
Navigasyon sınıfı bir Atalet Ölçüm Birimi ( IMU , IMU), üç eksenli açısal hızı ve üç eksenli doğrusal ivmeyi olağanüstü bir doğruluk ve kararlılıkla ölçen yüksek performanslı bir hareket sensörüdür. Bu birim, üç adet hassas jiroskop ile üç adet ivmeölçeri, sağlam bir şekilde hizalanmış bir montaj içinde bir araya getirir. Üreticiler, navigasyon sınıfı performansa ulaşmak için genellikle Fiber Optik Jiroskoplar (FOG), Halka Lazer Jiroskoplar (RLG) veya üst düzey MEMS teknolojilerini kullanır.
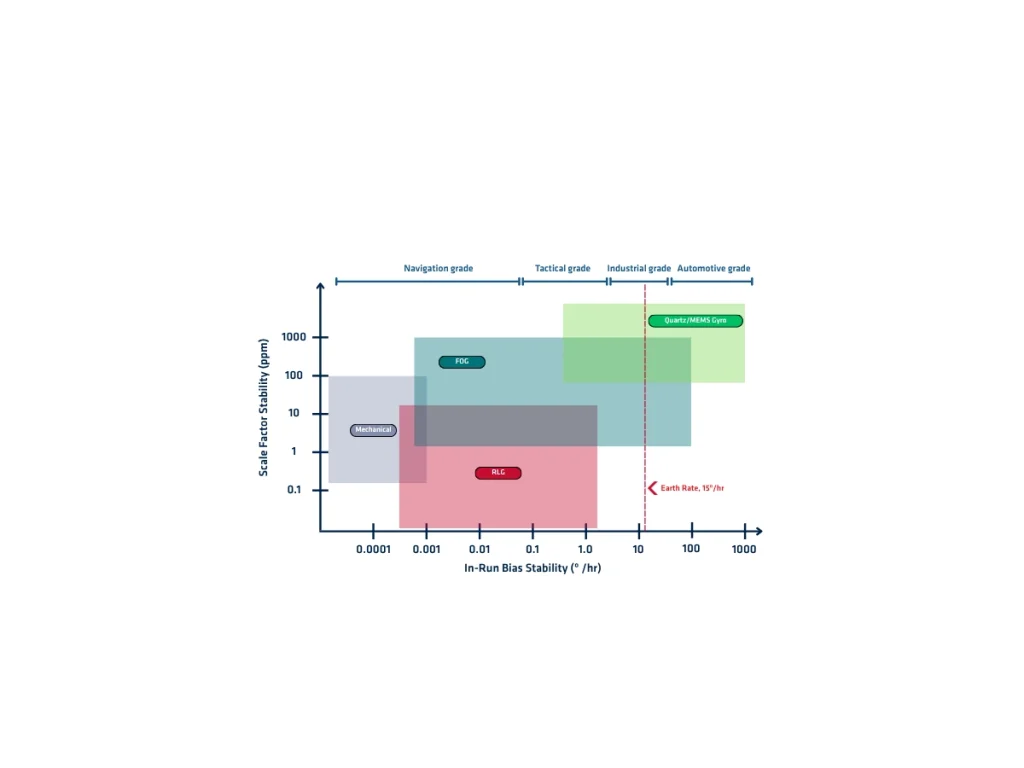
Navigasyon sınıfı IMU'lar, atalet navigasyonu sırasında biriken sensör hatalarını en aza indirir. Bu cihazlardaki jiroskoplar genellikle 0,01°/saat'in altında sapma kararsızlığı gösterirken, ivmeölçerler birkaç on mikro-g düzeyinde sapma kararlılığı sağlar. Ayrıca son derece düşük Açı Rastgele Yürüyüşü (ARW), Hız Rastgele Yürüyüşü (VRW), ölçek faktörü hatası, doğrusal olmama ve çapraz eksen hassasiyeti değerleri sunar. Bu özellikler, " GNSS " kesintileri sırasında tutum, hız ve konum sapmalarını önemli ölçüde azaltır.
Üreticiler, her bir navigasyon sınıfı IMU cihazını, tüm çalışma sıcaklık aralığı boyunca çok eksenli hareket masaları kullanarak ayrı ayrı kalibre eder. Bu fabrika kalibrasyonu, sapma, ölçek faktörü, eksen hizasızlığı, sıcaklık etkileri ve sensör doğrusal olmama durumlarını telafi eder. Kalibrasyon yapıldıktan sonra, düzeltme parametreleri cihazın içinde saklanır ve çalışma sırasında otomatik olarak uygulanır.
Tüm navigasyon sınıfı IMU’lar, deterministik gecikme süresi ve mükemmel senkronizasyon yetenekleriyle yüksek örnekleme hızlarında çalışır. Bu cihazlar, Genişletilmiş Kalman Filtreleri (EKF) gibi gelişmiş sensör füzyon algoritmaları aracılığıyla GNSS alıcıları, odometreler, Doppler Hız Kayıt Cihazları (DVL), USBL sistemleri, hava veri sensörleri ve diğer harici ölçümlerle kolayca entegre olur.
Navigasyon sınıfı IMU’ların gerçek hayattaki uygulamaları
Navigasyon sınıfı IMU’lar, zorlu koşullarda sürekli ve son derece hassas navigasyon gerektiren uygulamaları destekler. Uzun süreli GNSS kesintileri sırasında bile hassas hareket ve yönelim verileri sağlarlar.
- Havacılık ve uzay sistemleri, uçak navigasyonu, otopilot işlevleri, uçuş kontrolü, uzay aracı yönlendirme ve uydu konum belirleme için navigasyon sınıfı IMU’lar kullanır.
- İnsansız hava araçları da istikrarlı seyir ve hassas yörünge kontrolü için bunlara güvenmektedir. Otonom araçlar, konum, yönelim ve hareketi yüksek hassasiyetle tahmin etmek için bu IMU’ları entegre eder. Bu cihazlar, konum belirlemeyi iyileştirir, sensör füzyonunu destekler ve GNSS sinyalleri kesildiğinde seyir işlevini sürdürür.
- Denizcilik sistemleri, gemi seyrüseferi, dinamik konumlandırma, hidrografik ölçümler ve açık deniz operasyonları için seyrüsefer sınıfı IMU’lar kullanır. Otonom sualtı araçları ve uzaktan kumandalı araçlar da güvenilir sualtı seyrüseferi için bu cihazlara güvenmektedir.
- Savunma platformları, navigasyon sınıfı IMU’ları füzelere, güdümlü mühimmatlara, askeri hava araçlarına, deniz gemilerine ve kara araçlarına entegre eder. Bu sistemler, GNSS erişimin engellendiği ortamlarda hassas navigasyon, hedef takibi, stabilizasyon ve görev yürütme imkânı sağlar.
- Ölçme ve haritalama sistemleri de navigasyon sınıfı IMU’lardan yararlanmaktadır. Bu cihazlar, LiDAR, mobil haritalama ve havadan fotogrametri için doğru yönlendirme sağlayarak yüksek kaliteli coğrafi verilerin elde edilmesini garanti eder.
Navigasyon sınıfı IMU’lar, taktik sınıfı veya endüstriyel sınıf cihazlara kıyasla önemli ölçüde daha pahalı olsalar da, görev açısından kritik konum belirleme, yönlendirme ve navigasyon sistemleri için mevcut olan en düşük sapma ve en yüksek uzun vadeli navigasyon doğruluğunu sağlarlar.
