

Navigasjonsklasse IMU
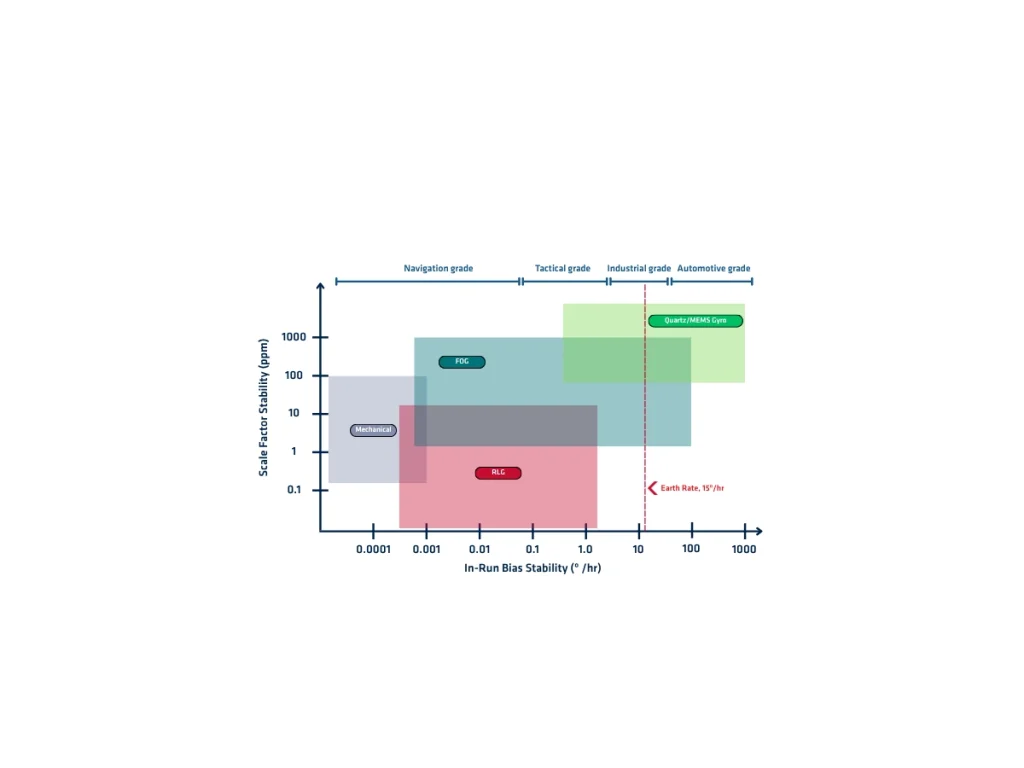
En IMU ( IMU ) av navigasjonsklasse er en høytytende bevegelsessensor som måler vinkelhastighet i tre akser og lineær akselerasjon i tre akser med enestående nøyaktighet og stabilitet. Den kombinerer tre presisjonsgyroskoper og tre akselerometre i en stivt innrettet enhet. Produsenter bruker vanligvis fiberoptiske gyroskoper (FOG), ringlasergyroskoper (RLG) eller avanserte MEMS-teknologier for å oppnå ytelse på navigasjonsnivå.
IMU-er av navigasjonsklasse minimerer sensorfeil som akkumuleres under treghetsnavigasjon. Gyroskopene deres har vanligvis en bias-ustabilitet på under 0,01°/t, mens akselerometrene oppnår en bias-stabilitet på noen titalls mikro-g. De har også ekstremt lave verdier for vinkel-random walk (ARW), hastighets-random walk (VRW), skalafaktorfeil, ikke-linearitet og følsomhet på tvers av aksene. Disse egenskapene reduserer avvik i holdning, hastighet og posisjon betydelig under avbrudd i « GNSS ».
Produsentene kalibrerer hver enkelt navigasjons IMU individuelt ved hjelp av fleraksede bevegelsesbord over hele driftstemperaturområdet. Denne fabrikkalibreringen kompenserer for bias, skalafaktor, feiljustering av akser, temperatureffekter og sensorens ikke-linearitet. Når enheten er kalibrert, lagres korreksjonsparametrene i enheten og brukes automatisk under drift.
Alle IMU-er av navigasjonsklasse opererer med høye samplingsfrekvenser, deterministisk latens og utmerkede synkroniseringsmuligheter. De integreres enkelt med « GNSS »-mottakere, odometre, Doppler-hastighetslogger (DVL), USBL-systemer, luftdatasensorer og andre eksterne målinger gjennom avanserte sensorfusjonsalgoritmer som Extended Kalman Filters (EKF).
Praktiske anvendelser av IMU-er av navigasjonskvalitet
IMU-er av navigasjonsklasse støtter applikasjoner som krever kontinuerlig og svært nøyaktig navigasjon under krevende forhold. De leverer presise bevegelses- og orienteringsdata, selv under lang GNSS avbrudd.
- Luftfartssystemer bruker IMU-er av navigasjonskvalitet til navigasjon av fly, autopilotfunksjoner, flykontroll, styring av romfartøy og bestemmelse av satellitters posisjon.
- Også ubemannede luftfartøyer er avhengige av dem for stabil navigasjon og nøyaktig styring av flyvebanen. Autonome kjøretøy integrerer disse IMU-ene for å beregne posisjon, orientering og bevegelse med høy presisjon. De forbedrer posisjonsbestemmelsen, støtter sensorfusjon og opprettholder navigasjonen når signalene fr GNSS n ikke lenger er tilgjengelige.
- Marine systemer benytter IMU-er av navigasjonskvalitet til fartøynavigasjon, dynamisk posisjonering, hydrografisk kartlegging og offshore-operasjoner. Autonome undervannsfartøy og fjernstyrte undervannsfartøy er også avhengige av dem for pålitelig navigasjon under vann.
- Forsvarsplattformer integrerer IMU-er av navigasjonskvalitet i missiler, styrt ammunisjon, militærfly, marinefartøy og landkjøretøy. De muliggjør presis navigasjon, målsøking, stabilisering og gjennomføring av oppdrag i miljøer der det er umulig å bruke « GNSS ».
- Landmålings- og kartleggingssystemer drar også nytte av IMU-er av navigasjonskvalitet. Disse gir nøyaktig orientering for LiDAR, mobil kartlegging og luftbåren fotogrammetri, noe som sikrer geospatiale data av høy kvalitet.
Selv omIMU-er av navigasjonsklasse koster betydelig mer enn enheter av taktisk eller industriell klasse, gir de den laveste avdriften og den høyeste langsiktige navigasjonsnøyaktigheten som finnes for oppdragskritiske posisjonerings-, orienterings- og navigasjonssystemer.
