


IMU навігаційного класу
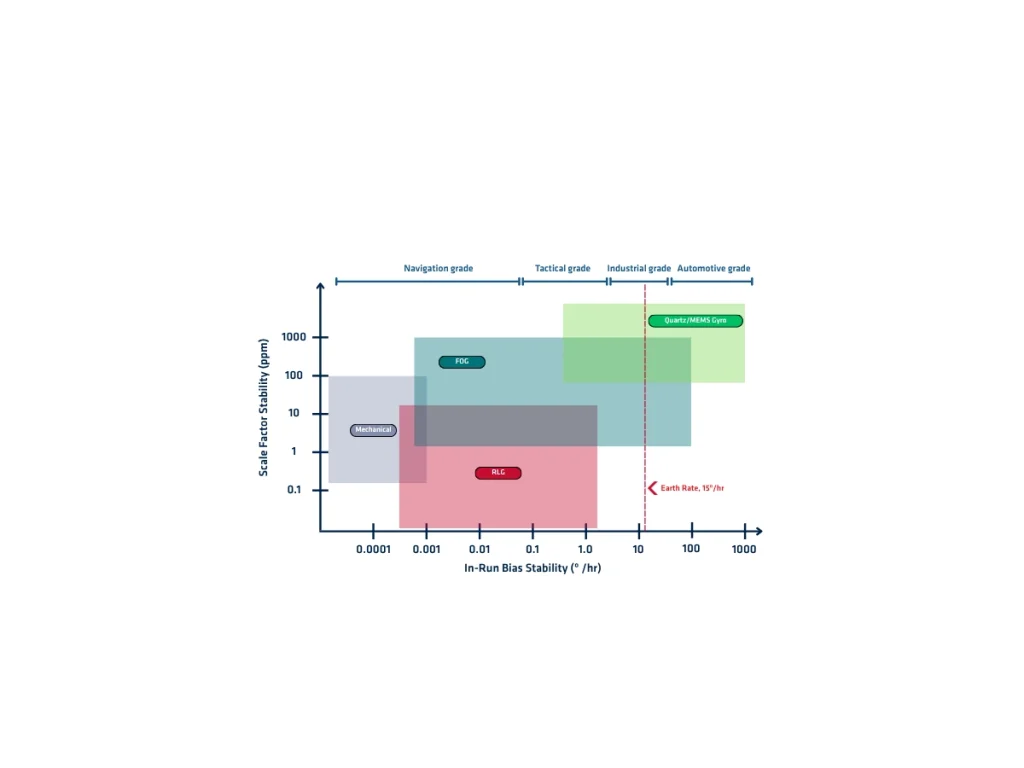
IMU (інерціальний вимірювальний блок) навігаційного класу — це високопродуктивний датчик руху, який вимірює триосьову кутову швидкість та триосьове лінійне прискорення з винятковою точністю та стабільністю. Він поєднує три прецизійні гіроскопи та три акселерометри у жорстко вирівняному вузлі. Виробники зазвичай використовують волоконно-оптичні гіроскопи (FOG), лазерні кільцеві гіроскопи (RLG) або високоякісні технології MEMS для досягнення продуктивності навігаційного класу.
IMU навігаційного класу мінімізують похибки датчиків, які накопичуються під час інерціальної навігації. Їхні гіроскопи зазвичай демонструють нульовий дрейф нижче 0,01°/год, тоді як акселерометри досягають стабільності нульового зсуву в кілька десятків мікро-g. Вони також забезпечують надзвичайно низький рівень випадкового кутового блукання (ARW), випадкового блукання швидкості (VRW), похибки масштабного коефіцієнта, нелінійності та чутливості до перехресних осей. Ці характеристики значно зменшують дрейф просторового положення, швидкості та позиції під час збоїв GNSS.
Виробники калібрують кожен IMU навігаційного класу індивідуально за допомогою багатоосьових поворотних платформ у всьому діапазоні робочих температур. Це заводське калібрування компенсує нульовий зсув, масштабний коефіцієнт, зміщення осей, температурні ефекти та нелінійність датчиків. Після калібрування параметри корекції зберігаються всередині пристрою та автоматично застосовуються під час роботи.
Усі IMU навігаційного класу працюють на високих частотах вибірки з детермінованою затримкою та чудовими можливостями синхронізації. Вони легко інтегруються з GNSS-приймачами, одометрами, доплерівськими лагами швидкості (DVL), USBL-системами, датчиками повітряних даних та іншими зовнішніми вимірюваннями за допомогою вдосконалених алгоритмів злиття датчиків, таких як розширені фільтри Калмана (EKF).
Реальні застосування навігаційних IMU
Навігаційні IMU підтримують застосування, що вимагають безперервної, високоточної навігації в складних умовах. Вони надають точні дані про рух і орієнтацію навіть під час тривалих збоїв GNSS.
- Аерокосмічні системи використовують навігаційні IMU для навігації літаків, функцій автопілота, керування польотом, наведення космічних апаратів та визначення положення супутників.
- Безпілотні літальні апарати також покладаються на них для стабільної навігації та точного контролю траєкторії. Автономні транспортні засоби інтегрують ці IMU для оцінки положення, орієнтації та руху з високою точністю. Вони покращують локалізацію, підтримують злиття даних датчиків (sensor fusion) і підтримують навігацію, коли сигнали GNSS стають недоступними.
- Морські системи використовують навігаційні IMU для судноводіння, динамічного позиціонування, гідрографічних зйомок та морських операцій. Автономні підводні апарати та телекеровані неосідні підводні апарати також залежать від них для надійної підводної навігації.
- Оборонні платформи інтегрують навігаційні IMU в ракети, керовані боєприпаси, військові літаки, морські судна та наземну техніку. Вони забезпечують точну навігацію, відстеження цілей, стабілізацію та виконання місій в умовах GNSS-denied.
- Системи зйомки та картографування також отримують переваги від навігаційних IMU. Вони забезпечують точну орієнтацію для LiDAR, мобільного картографування та аерофотозйомки, гарантуючи високу якість геопросторових даних.
Хоча навігаційні IMU коштують значно дорожче за пристрої тактичного чи промислового класу, вони забезпечують найнижчий дрейф і найвищу довгострокову точність навігації для критично важливих систем позиціонування, орієнтації та навігації.
