


Navigationstaugliche IMU
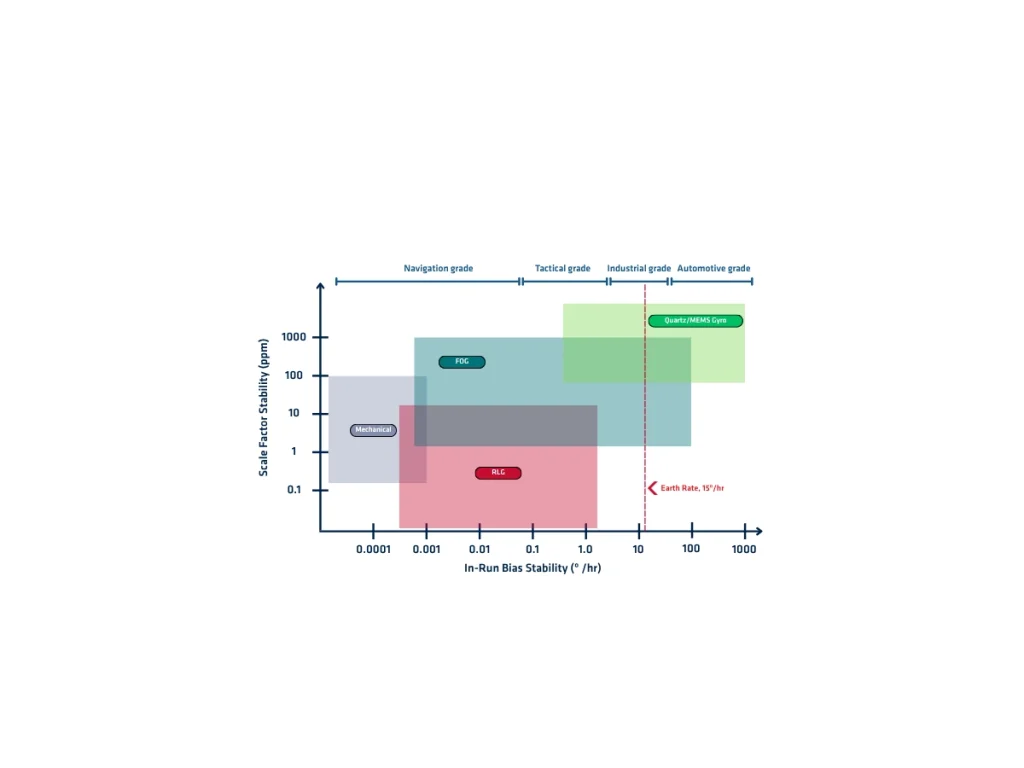
Eine navigationsgenaue IMU (Inertial Measurement Unit) ist ein hochleistungsfähiger Bewegungssensor, der dreachsige Winkelgeschwindigkeiten und dreachsige Linearbeschleunigungen mit außergewöhnlicher Genauigkeit und Stabilität misst. Sie kombiniert drei Präzisionsgyroskope und drei Beschleunigungsmesser in einer starren Anordnung. Hersteller verwenden typischerweise Faseroptische Gyroskope (FOG), Ringlaser-Gyroskope (RLG) oder High-End-MEMS-Technologien, um eine Leistung auf Navigationsniveau zu erreichen.
Navigationsgenaue IMUs minimieren Sensorfehler, die sich während der Trägheitsnavigation ansammeln. Ihre Gyroskope weisen typischerweise eine Bias-Instabilität von unter 0,01°/h auf, während Beschleunigungsmesser eine Bias-Stabilität von wenigen Dutzend Mikro-g erreichen. Sie bieten zudem ein extrem geringes Winkel-Rauschen (Angle Random Walk, ARW), Geschwindigkeits-Rauschen (Velocity Random Walk, VRW), Skalierungsfaktorfehler, Nichtlinearitäten und Kreuzempfindlichkeiten. Diese Eigenschaften reduzieren die Lage-, Geschwindigkeits- und Positionsdrift bei GNSS-Ausfällen erheblich.
Hersteller kalibrieren jede navigationsgenaue IMU individuell mithilfe von Mehrachsen-Tischen über den gesamten Betriebstemperaturbereich. Diese Werkskalibrierung kompensiert Bias, Skalierungsfaktoren, Achsfehlausrichtungen, Temperatureffekte und Sensor-Nichtlinearitäten. Einmal kalibriert, bleiben die Korrekturparameter im Gerät gespeichert und werden während des Betriebs automatisch angewendet.
Alle navigationsgenauen IMUs arbeiten mit hohen Abtastraten, deterministischer Latenz und hervorragenden Synchronisationsfähigkeiten. Sie lassen sich über fortschrittliche Sensorfusionsalgorithmen wie Extended Kalman Filter (EKF) problemlos mit GNSS-Empfängern, Wegstreckenzählern (Odometer), Doppler Velocity Logs (DVL), USBL-Systemen, Luftdatensensoren und anderen externen Messungen integrieren.
Reale Anwendungen von Navigation-Grade IMUs
Navigation-grade IMUs unterstützen Anwendungen, die eine kontinuierliche, hochpräzise Navigation unter anspruchsvollen Bedingungen erfordern. Sie liefern präzise Bewegungs- und Orientierungsdaten, selbst während langer GNSS-Ausfälle.
- Luft- und Raumfahrtsysteme nutzen Navigation-Grade IMUs für die Flugzeugnavigation, Autopilotfunktionen, Flugsteuerung, Raumfahrzeugführung und Satellitenlagebestimmung.
- Unbemannte Luftfahrzeuge sind ebenfalls auf sie angewiesen, um eine stabile Navigation und präzise Trajektoriensteuerung zu gewährleisten. Autonome Fahrzeuge integrieren diese IMUs, um Position, Orientierung und Bewegung mit hoher Präzision zu schätzen. Sie verbessern die Lokalisierung, unterstützen die Sensorfusion und halten die Navigation aufrecht, wenn GNSS-Signale nicht verfügbar sind.
- Marinsysteme verwenden Navigation-Grade IMUs für die Schiffsnavigation, dynamische Positionierung (DP), hydrografische Vermessung und Offshore-Operationen. Autonome Unterwasserfahrzeuge und ferngesteuerte Unterwasserfahrzeuge (ROVs) sind für eine zuverlässige Unterwassernavigation ebenfalls darauf angewiesen.
- Verteidigungsplattformen integrieren Navigation-Grade IMUs in Raketen, gelenkte Munition, Militärflugzeuge, Marineschiffe und Landfahrzeuge. Sie ermöglichen eine präzise Navigation, Zielverfolgung, Stabilisierung und Missionsausführung in GNSS-abgeschirmten Umgebungen.
- Vermessungs- und Kartierungssysteme profitieren ebenfalls von Navigation-Grade IMUs. Sie liefern eine präzise Orientierung für LiDAR, mobile Mapping-Systeme und Luftbildphotogrammetrie und gewährleisten so qualitativ hochwertige Geodaten.
Obwohl Navigation-grade IMUs deutlich mehr kosten als Geräte der taktischen oder industriellen Klasse, bieten sie den geringsten Drift und die höchste langfristige Navigationsgenauigkeit, die für missionskritische Positionierungs-, Orientierungs- und Navigationssysteme verfügbar ist.
