


IMU di grado di navigazione
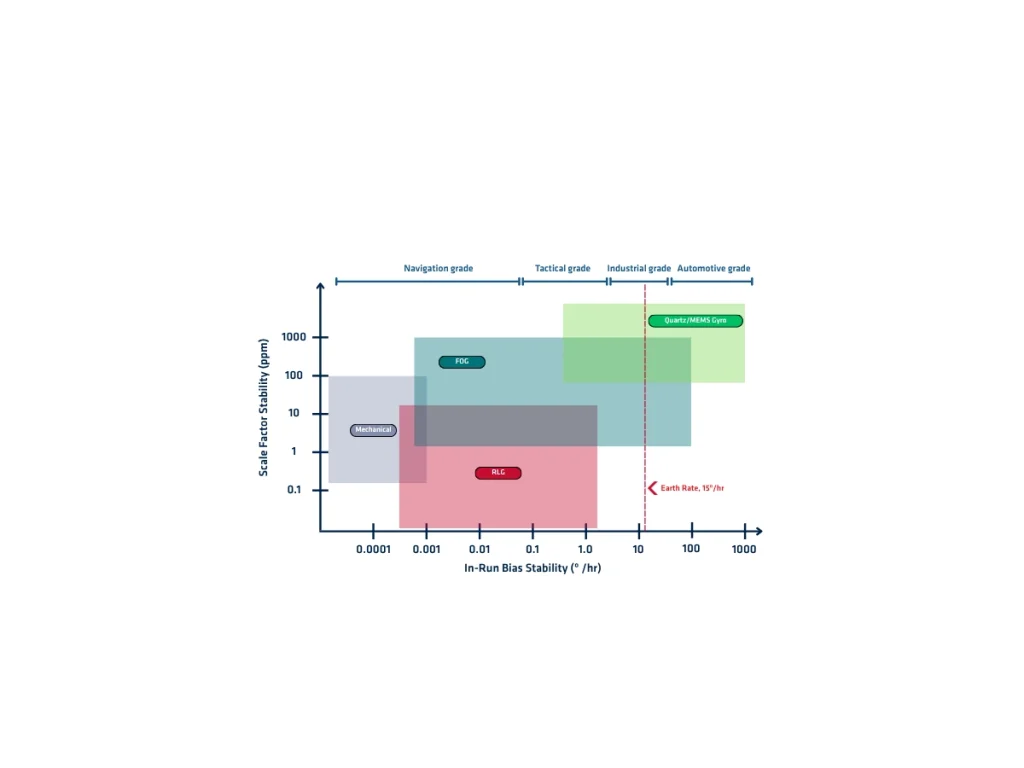
Un'IMU (Inertial Measurement Unit) di grado di navigazione è un sensore di movimento ad alte prestazioni che misura la velocità angolare a tre assi e l'accelerazione lineare a tre assi con eccezionale precisione e stabilità. Combina tre giroscopi di precisione e tre accelerometri in un assemblaggio rigidamente allineato. I produttori utilizzano tipicamente giroscopi a fibra ottica (FOG), giroscopi laser ad anello (RLG) o tecnologie MEMS di fascia alta per ottenere prestazioni di grado di navigazione.
Le IMU di grado di navigazione riducono al minimo gli errori del sensore che si accumulano durante la navigazione inerziale. I loro giroscopi mostrano tipicamente un'instabilità del bias inferiore a 0,01°/h, mentre gli accelerometri raggiungono una stabilità del bias di poche decine di micro-g. Forniscono inoltre un rumore angolare casuale (ARW), un rumore di velocità casuale (VRW), un errore del fattore di scala, non linearità e sensibilità incrociata estremamente bassi. Queste caratteristiche riducono significativamente la deriva di assetto, velocità e posizione durante i blackout GNSS.
I produttori calibrano ciascuna IMU di grado di navigazione individualmente utilizzando tavole di movimento multi-asse sull'intera gamma di temperature operative. Questa calibrazione di fabbrica compensa il bias, il fattore di scala, il disallineamento degli assi, gli effetti della temperatura e la non linearità del sensore. Una volta calibrati, i parametri di correzione rimangono memorizzati all'interno del dispositivo e vengono applicati automaticamente durante il funzionamento.
Tutte le IMU di grado di navigazione operano a frequenze di campionamento elevate con latenza deterministica ed eccellenti capacità di sincronizzazione. Si integrano facilmente con ricevitori GNSS, odometri, log di velocità Doppler (DVL), sistemi USBL, sensori dati aria e altre misure esterne attraverso algoritmi avanzati di fusione dei sensori come i filtri di Kalman estesi (EKF).
Applicazioni nel mondo reale di IMU di grado di navigazione
Le IMU di grado di navigazione supportano applicazioni che richiedono una navigazione continua e altamente precisa in condizioni impegnative. Forniscono dati di movimento e orientamento precisi, anche durante lunghe interruzioni del GNSS.
- I sistemi aerospaziali utilizzano IMU di grado di navigazione per la navigazione dei velivoli, le funzioni di autopilota, il controllo di volo, la guida dei veicoli spaziali e la determinazione dell'assetto dei satelliti.
- Anche i veicoli aerei senza pilota si affidano a esse per una navigazione stabile e un controllo accurato della traiettoria. I veicoli autonomi integrano queste IMU per stimare posizione, orientamento e movimento con elevata precisione. Migliorano la localizzazione, supportano la fusione dei sensori e mantengono la navigazione quando i segnali GNSS non sono disponibili.
- I sistemi marini utilizzano IMU di grado di navigazione per la navigazione delle imbarcazioni, il posizionamento dinamico, i rilievi idrografici e le operazioni offshore. Anche i veicoli sottomarini autonomi e i veicoli a comando remoto dipendono da essi per una navigazione subacquea affidabile.
- Le piattaforme della difesa integrano IMU di grado di navigazione in missili, munizioni guidate, velivoli militari, navi militari e veicoli terrestri. Consentono una navigazione precisa, il tracciamento dei bersagli, la stabilizzazione e l'esecuzione delle missioni in ambienti privi di GNSS.
- Anche i sistemi di rilievo e mappatura beneficiano delle IMU di grado di navigazione. Forniscono un orientamento accurato per LiDAR, mappatura mobile e fotogrammetria aerea, garantendo dati geospaziali di alta qualità.
Sebbene le IMU di grado di navigazione costino significativamente più dei dispositivi di grado tattico o industriale, offrono la deriva più bassa e la massima precisione di navigazione a lungo termine disponibile per sistemi di posizionamento, orientamento e navigazione critici per la missione.
