
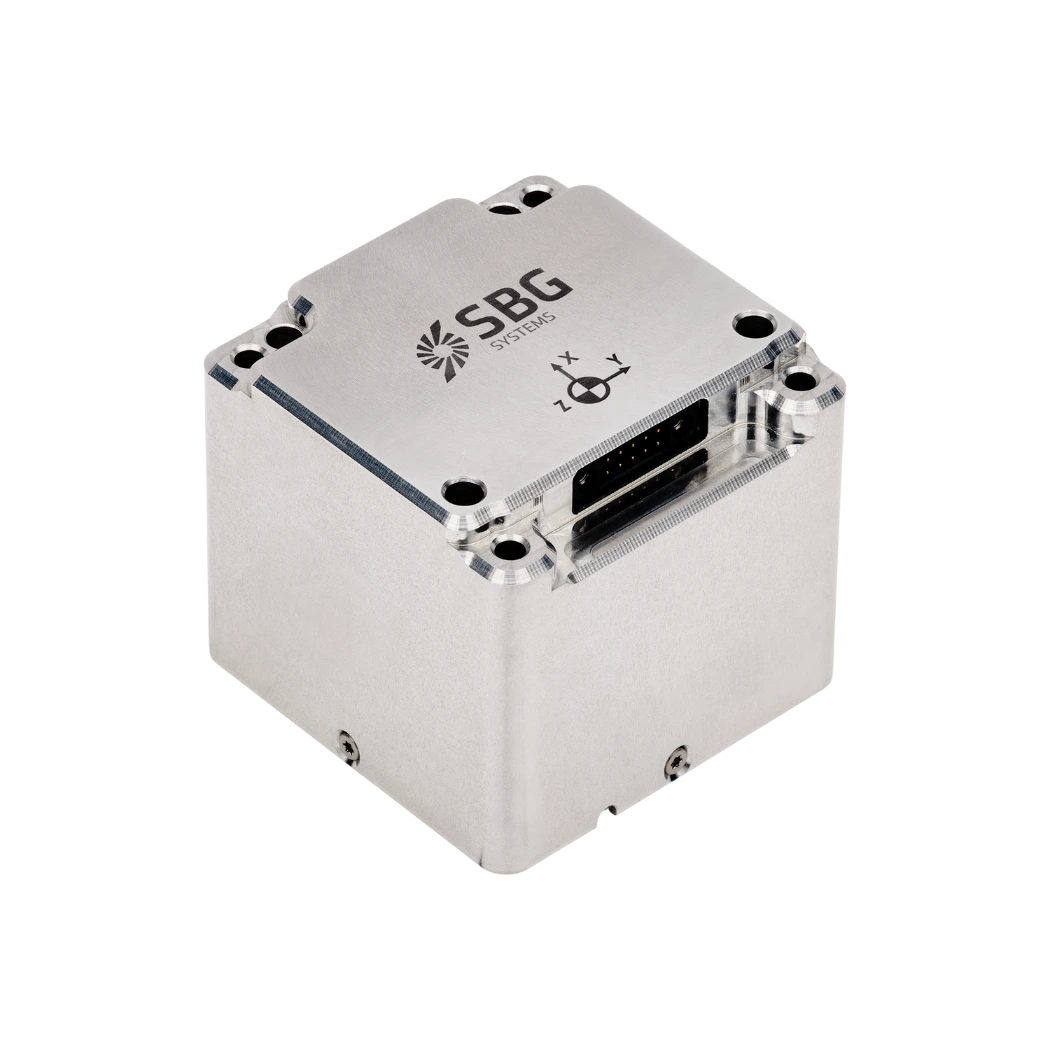

IMU de grau de navegação
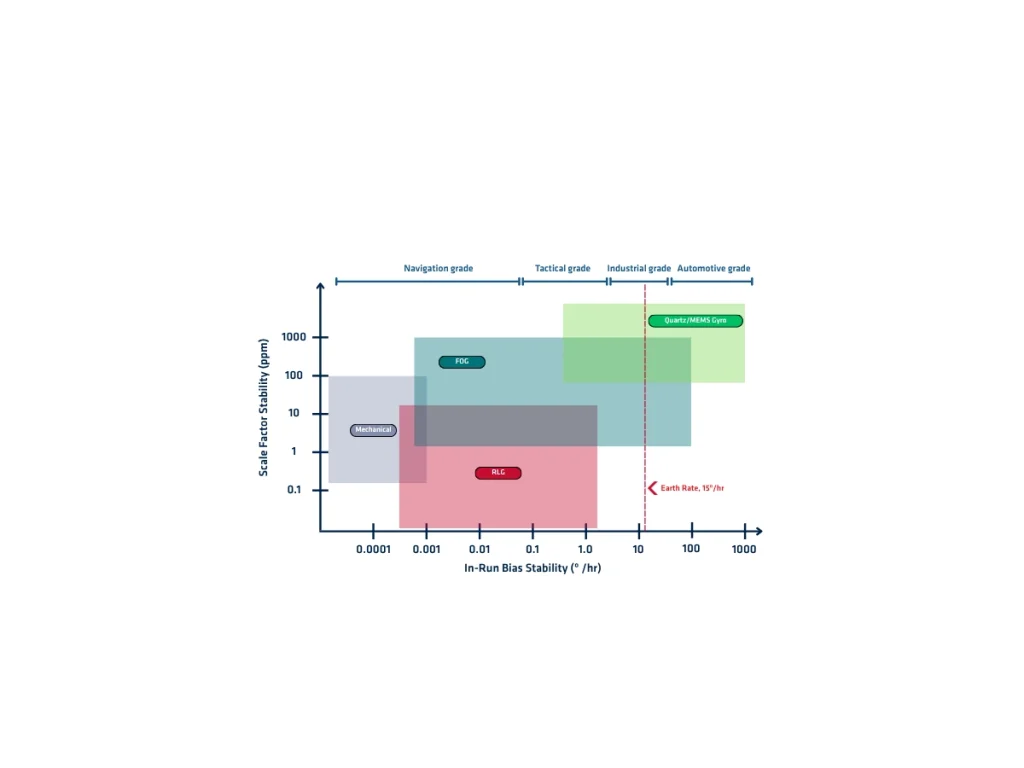
Uma IMU (Inertial Measurement Unit) de grau de navegação é um sensor de movimento de alto desempenho que mede a velocidade angular em três eixos e a aceleração linear em três eixos com precisão e estabilidade excepcionais. Ela combina três giroscópios de precisão e três acelerômetros em um conjunto alinhado rigidamente. Os fabricantes normalmente usam tecnologias de Giroscópio de Fibra Óptica (FOG), Giroscópio a Laser de Anel (RLG) ou MEMS de alta qualidade para alcançar desempenho de grau de navegação.
As IMUs de grau de navegação minimizam os erros de sensores que se acumulam durante a navegação inercial. Seus giroscópios normalmente exibem instabilidade de viés abaixo de 0,01°/h, enquanto os acelerômetros alcançam estabilidade de viés de algumas dezenas de micro-g. Elas também fornecem valores extremamente baixos de Passeio Aleatório de Ângulo (ARW), Passeio Aleatório de Velocidade (VRW), erro de fator de escala, não linearidade e sensibilidade entre eixos. Essas características reduzem significativamente a deriva de atitude, velocidade e posição durante interrupções do GNSS.
Os fabricantes calibram cada IMU de grau de navegação individualmente usando mesas de movimento multieixos em toda a faixa de temperatura operacional. Essa calibração de fábrica compensa o viés, o fator de escala, o desalinhamento de eixos, os efeitos de temperatura e a não linearidade do sensor. Uma vez calibrados, os parâmetros de correção permanecem armazenados dentro do dispositivo e são aplicados automaticamente durante a operação.
Todas as IMUs de grau de navegação operam em altas taxas de amostragem com latência determinística e excelentes recursos de sincronização. Elas se integram facilmente a receptores GNSS, odômetros, Registradores de Velocidade Doppler (DVL), sistemas USBL, sensores de dados atmosféricos e outras medições externas por meio de algoritmos avançados de fusão de sensores, como Filtros Kalman Estendidos (EKF).
Aplicações reais de IMUs de nível de navegação
IMUs de nível de navegação dão suporte a aplicações que exigem navegação contínua e de altíssima precisão sob condições exigentes. Elas fornecem dados precisos de movimento e orientação, mesmo durante longas interrupções do GNSS.
- Sistemas aeroespaciais utilizam IMUs de nível de navegação para navegação de aeronaves, funções de piloto automático, controle de voo, orientação de espaçonaves e determinação de atitude de satélites.
- Os veículos aéreos não tripulados também dependem delas para uma navegação estável e um controle preciso da trajetória. Os veículos autônomos integram essas IMUs para estimar a posição, a orientação e o movimento com alta precisão. Elas aprimoram a localização, facilitam a fusão de sensores e mantêm a navegação quando GNSS ficam indisponíveis.
- Sistemas marinhos utilizam IMUs de nível de navegação para navegação de embarcações, posicionamento dinâmico, levantamentos hidrográficos e operações offshore. Veículos submarinos autônomos e veículos operados remotamente também dependem delas para uma navegação subaquática confiável.
- Plataformas de defesa integram IMUs de nível de navegação em mísseis, munições guiadas, aeronaves militares, embarcações navais e veículos terrestres. Elas permitem navegação precisa, rastreamento de alvos, estabilização e execução de missões em ambientes negados ao GNSS.
- Sistemas de mapeamento e levantamento topográfico também se beneficiam de IMUs de nível de navegação. Elas fornecem orientação precisa para LiDAR, mapeamento móvel e fotogrametria aerotransportada, garantindo dados geoespaciais de alta qualidade.
Embora as IMUs de nível de navegação custem significativamente mais do que os dispositivos de nível tático ou industrial, elas oferecem a menor deriva e a mais alta precisão de navegação de longo prazo disponível para sistemas de posicionamento, orientação e navegação essenciais para missões.
