


航法用グレードIMU
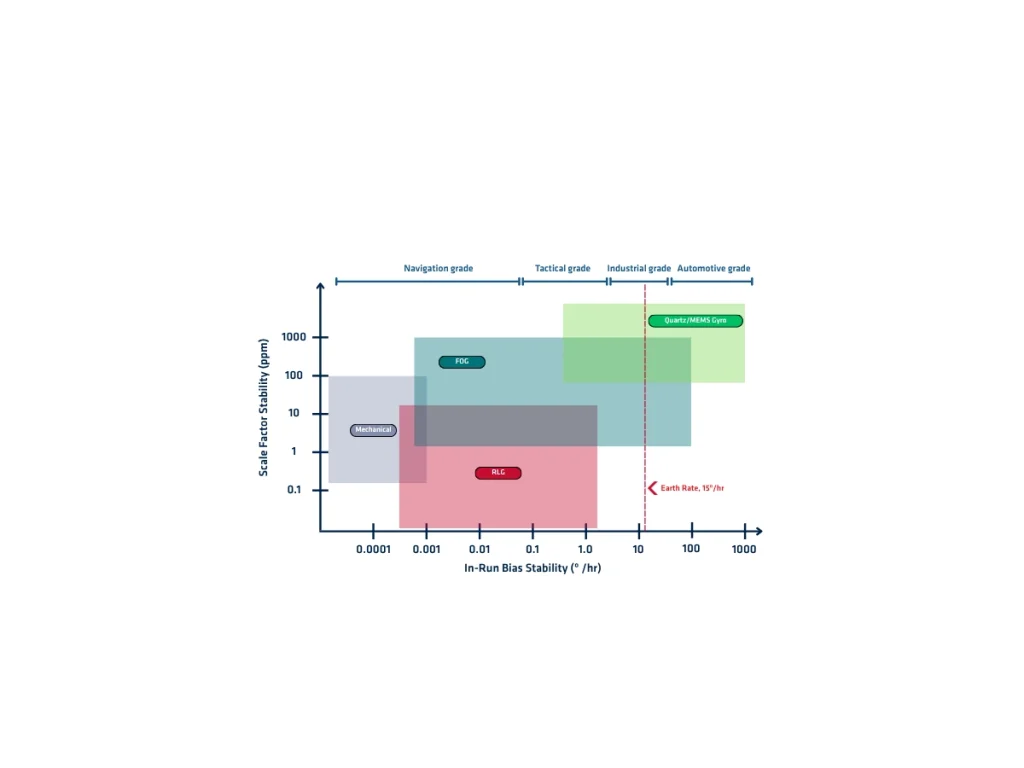
航法グレードのIMU(慣性計測装置)は、3軸の角速度と3軸の線形加速度を卓越した精度と安定性で測定する高性能モーションセンサーです。厳密に整列されたアセンブリ内に、3つの高精度ジャイロスコープと3つの加速度計を組み合わせています。メーカーは通常、航法グレードのパフォーマンスを実現するために、光ファイバージャイロ(FOG)、リングレーージャイロ(RLG)、またはハイエンドのMEMS技術を使用しています。
航法グレードのIMUは、慣性航法中に蓄積されるセンサー誤差を最小限に抑えます。そのジャイロスコープは通常0.01°/h未満のバイアス不安定性を示し、加速度計は数十マイクロgのバイアス安定性を実現します。また、極めて低いアングルランダムウォーク(ARW)、ベロシティランダムウォーク(VRW)、スケールファクター誤差、非線形性、およびクロスアクシス感度(交差軸感度)を提供します。これらの特性により、GNSS測位中断中の姿勢、速度、および位置のドリフトが大幅に軽減されます。
メーカーは、全動作温度範囲にわたって多軸モーションテーブルを使用して、各航法グレードのIMUを個別に校正します。この工場出荷時の校正により、バイアス、スケールファクター、軸のずれ、温度の影響、およびセンサーの非線形性が補償されます。校正されると、補正パラメータはデバイス内に保存され、動作中に自動的に適用されます。
すべての航法グレードのIMUは、決定論的なレイテンシと優れた同期機能を備え、高いサンプリングレートで動作します。拡張カルマンフィルター(EKF)などの高度なセンサーフュージョンアルゴリズムにより、GNSS受信機、オドメーター、ドップラー・ベロシティ・ログ(DVL)、USBLシステム、大気データセンサー、その他の外部測定値と簡単に統合できます。
航海用グレードIMUの実際の用途
航海用グレードIMUは、要求の厳しい条件下で継続的かつ高精度の航法を必要とするアプリケーションをサポートします。長時間のGNSS途絶時であっても、正確な動静データおよび姿勢データを提供します。
- 航空宇宙システムでは、航空機の航法、自動操縦機能、飛行制御、宇宙船の誘導、および衛星の姿勢決定に航海用グレードIMUが使用されています。
- 無人航空機(UAV)も、安定した航法と正確な軌道制御のためにこれらに依存しています。自動運転車はこれらのIMUを統合し、位置、姿勢、および動きを高精度で推定します。これにより、測位の改善、センサーフュージョンのサポート、およびGNSS信号が利用できなくなったときの航法の維持が行われます。
- 海洋システムでは、船舶の航法、動的位置保持(DP)、水路測量、および洋上作業に航海用グレードIMUが使用されています。自律型水中航走体(AUV)や遠隔操作無人探査機(ROV)も、信頼性の高い水中航法のためにこれらに依存しています。
- 防衛プラットフォームでは、ミサイル、誘導弾、軍用機、海軍艦艇、および地上車両に航海用グレードIMUが統合されています。これにより、GNSSが利用できない環境において、精密航法、ターゲット追尾、安定化、および任務の遂行が可能になります。
- 測量・マッピングシステムも航海用グレードIMUの恩恵を受けています。これらはLiDAR、モバイルマッピング、および航空写真測量に正確な姿勢を提供し、高品質な地理空間データを保証します。
航海用グレードIMUは、戦術グレードや産業グレードのデバイスよりも大幅に費用がかかりますが、ミッションクリティカルな測位、姿勢、および航法システムで利用できる中で、最も低いドリフトと最高の長期航法精度を実現します。
