


IMU klasy nawigacyjnej
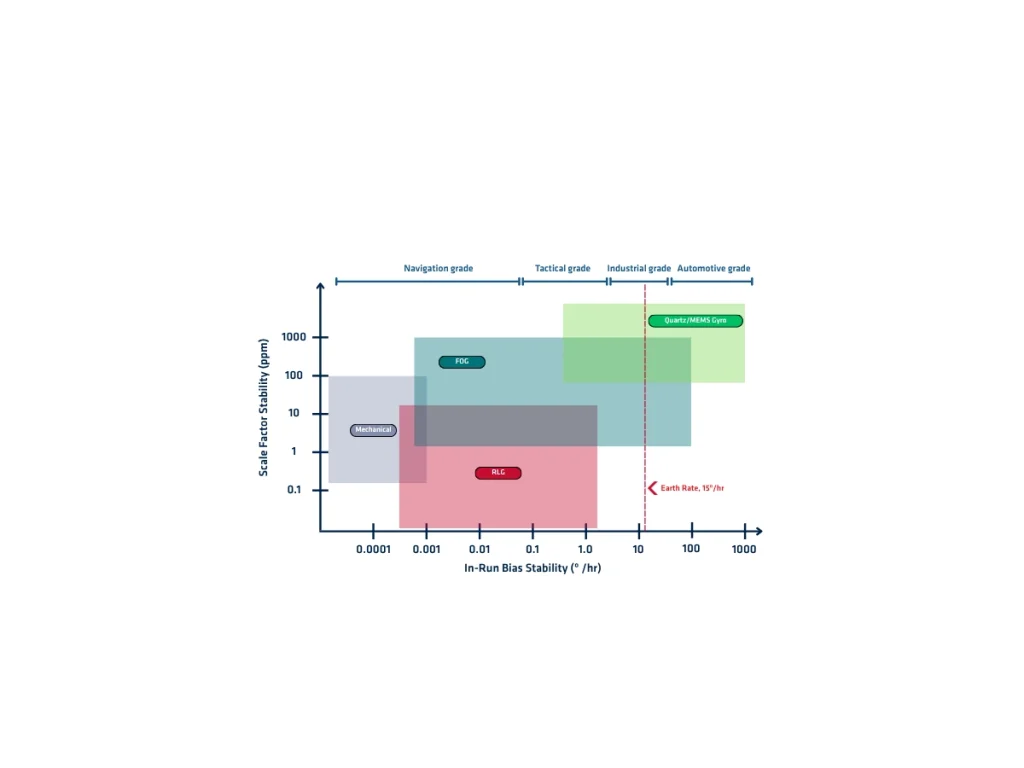
Nawigacyjna jednostka IMU (Inertial Measurement Unit) to wysokowydajny czujnik ruchu, który mierzy trójosiową prędkość kątową i trójosiowe przyspieszenie liniowe z wyjątkową dokładnością oraz stabilnością. Łączy on trzy precyzyjne żyroskopy i trzy akcelerometry w sztywno wyrównany układ. Producenci zazwyczaj stosują światłowodowe żyroskopy (FOG), żyroskopy laserowe (RLG) lub wysokiej klasy technologie MEMS, aby osiągnąć wydajność klasy nawigacyjnej.
Nawigacyjne IMU minimalizują błędy czujników, które kumulują się podczas nawigacji inercyjnej. Ich żyroskopy wykazują zazwyczaj stabilność błędu systematycznego poniżej 0,01°/h, podczas gdy akcelerometry osiągają stabilność rzędu kilkudziesięciu mikrog. Zapewniają one również niezwykle niski szum błądzenia losowego kąta (ARW), błądzenia losowego prędkości (VRW), błąd współczynnika skalowania, nieliniowość oraz czułość skrośną. Cechy te znacznie redukują dryf orientacji, prędkości i pozycji podczas przerw w działaniu GNSS.
Producenci kalibrują każdą nawigacyjną jednostkę IMU indywidualnie przy użyciu wieloosiowych stolików obrotowych w pełnym zakresie temperatur roboczych. Ta fabryczna kalibracja kompensuje błąd systematyczny, współczynnik skalowania, niewspółosiowość osi, efekty temperaturowe oraz nieliniowość czujnika. Po kalibracji parametry korekcyjne pozostają zapisane wewnątrz urządzenia i są automatycznie aplikowane podczas pracy.
Wszystkie nawigacyjne IMU pracują z wysokimi częstotliwościami próbkowania przy deterministycznym opóźnieniu i doskonałych możliwościach synchronizacji. Z łatwością integrują się z odbiornikami GNSS, odometrami, logami dopplerowskimi (DVL), systemami USBL, czujnikami danych powietrznych i innymi zewnętrznymi pomiarami poprzez zaawansowane algorytmy fuzji czujników, takie jak rozszerzone filtry Kalmana (EKF).
Zastosowania IMU klasy nawigacyjnej w rzeczywistych warunkach
IMU klasy nawigacyjnej wspierają aplikacje wymagające ciągłej, wysoce dokładnej nawigacji w trudnych warunkach. Zapewniają precyzyjne dane o ruchu i orientacji, nawet podczas długotrwałych przerw w dostępie do GNSS.
- Systemy lotnicze i kosmiczne wykorzystują IMU klasy nawigacyjnej do nawigacji statków powietrznych, funkcji autopilota, sterowania lotem, prowadzenia statków kosmicznych oraz wyznaczania orientacji satelitów.
- Bezzałogowe statki powietrzne również polegają na nich w zakresie stabilnej nawigacji i precyzyjnej kontroli trajektorii. Pojazdy autonomiczne integrują te IMU w celu szacowania pozycji, orientacji i ruchu z dużą precyzją. Poprawiają one lokalizację, wspierają fuzję sensorów i utrzymują nawigację w przypadku braku sygnałów GNSS.
- Systemy morskie wykorzystują IMU klasy nawigacyjnej do nawigacji statków, pozycjonowania dynamicznego, badań hydrograficznych oraz operacji offshore. Bezzałogowe pojazdy podwodne i pojazdy sterowane zdalnie (ROV) również polegają na nich w celu zapewnienia niezawodne nawigacji podwodnej.
- Platformy obronne integrują IMU klasy nawigacyjnej w pociskach rakietowych, amunicji kierowanej, samolotach wojskowych, okrętach i pojazdach lądowych. Umożliwiają one precyzyjną nawigację, śledzenie celów, stabilizację oraz realizację misji w środowiskach bez dostępu do GNSS.
- Systemy pomiarowe i kartograficzne również korzystają z IMU klasy nawigacyjnej. Zapewniają one dokładną orientację dla skanerów LiDAR, mobilnego mappingu i lotniczej fotogrametrii, gwarantując wysoką jakość danych geoprzestrzennych.
Mimo że IMU klasy nawigacyjnej kosztują znacznie więcej niż urządzenia klasy taktycznej lub przemysłowej, oferują najmniejszy dryf i najwyższą długoterminową dokładność nawigacji dostępną dla krytycznych systemów pozycjonowania, orientacji i nawigacji.
