


Magnetómetro
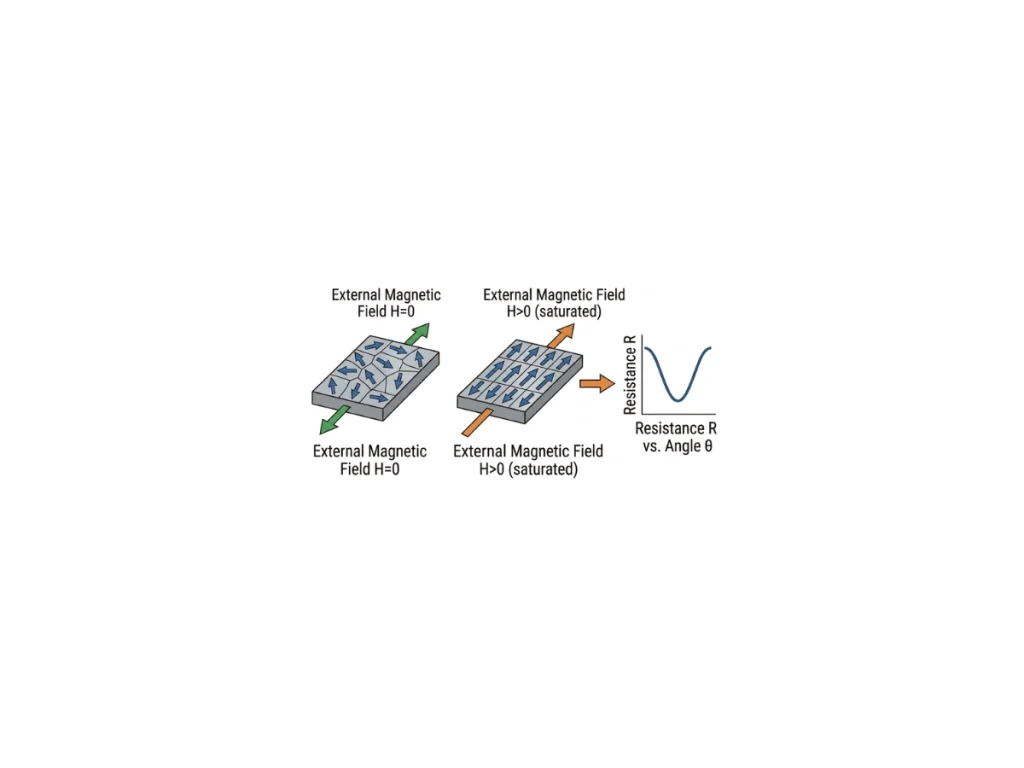
Un magnetómetro es un sensor de tres ejes que mide la dirección y la magnitud del campo magnético circundante. En la navegación inercial, detecta principalmente el campo magnético de la Tierra para estimar el rumbo en relación con el norte magnético. Proporciona una referencia de orientación absoluta que limita la deriva del rumbo a largo plazo durante la fusión de sensores.
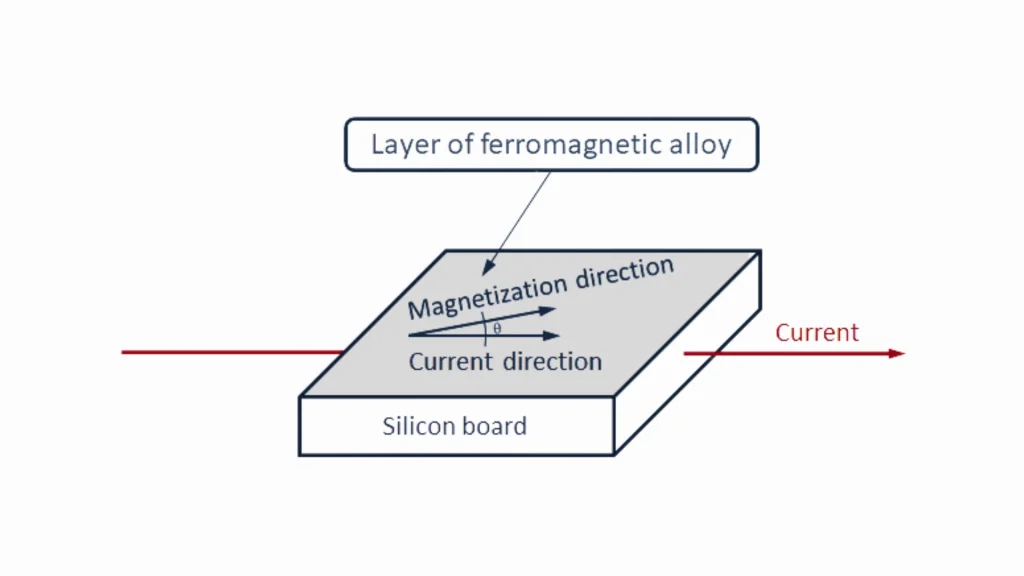
La mayoría de los sistemas inerciales modernos integran magnetómetros MEMS basados en tecnologías como la magnetoresistencia anisótropa (AMR), el efecto Hall o la detección por compuerta de flujo (Fluxgate). Los sensores AMR ofrecen una alta sensibilidad, una excelente estabilidad del sesgo, un bajo consumo de energía y unas dimensiones compactas para aplicaciones de navegación. Miden el campo magnético a lo largo de tres ejes ortogonales para producir un vector magnético tridimensional. Aunque la intensidad del campo magnético se expresa habitualmente en microteslas (µT), miligauss (mG) o nanoteslas (nT), los algoritmos de navegación se basan principalmente en la dirección del vector en lugar de en su magnitud absoluta.
El campo magnético de la Tierra es relativamente débil, y suele oscilar entre aproximadamente 250 y 650 mGauss según la ubicación geográfica. Las fuentes magnéticas cercanas pueden distorsionar fácilmente este campo. Los imanes permanentes y los conductores que transportan corriente generan perturbaciones de hierro duro que desplazan el vector magnético medido, mientras que las estructuras ferromagnéticas crean distorsiones de hierro blando que deforman su forma. Estos efectos pueden superar el campo magnético de la Tierra en varios órdenes de magnitud y degradar significativamente la precisión del rumbo. En consecuencia, una calibración magnética precisa es esencial para identificar y compensar las perturbaciones locales antes de que sea posible una estimación fiable del rumbo.
Los algoritmos de los sensores modernos no pueden determinar la orientación completa utilizando únicamente un magnetómetro. Fusionan mediciones de magnetómetro, giróscopo (movimiento angular a corto plazo con alta precisión) y acelerómetro (vector de gravedad para calcular el balanceo y el cabeceo) a través de un EKF. Los magnetómetros proporcionan una referencia de rumbo absoluta relativa al norte magnético. Esta fusión de sensores minimiza la deriva del giróscopo y mejora la precisión del rumbo a largo plazo. Este enfoque se utiliza en cartografía, sistemas marinos e industriales y vehículos autónomos.
