


Magnétomètre
Un magnétomètre est un capteur à trois axes qui mesure la direction et l'intensité du champ magnétique environnant. En navigation inertielle, il détecte principalement le champ magnétique terrestre pour estimer le cap par rapport au nord magnétique. Il fournit une référence d'orientation absolue qui limite la dérive de cap à long terme lors de la fusion de capteurs.
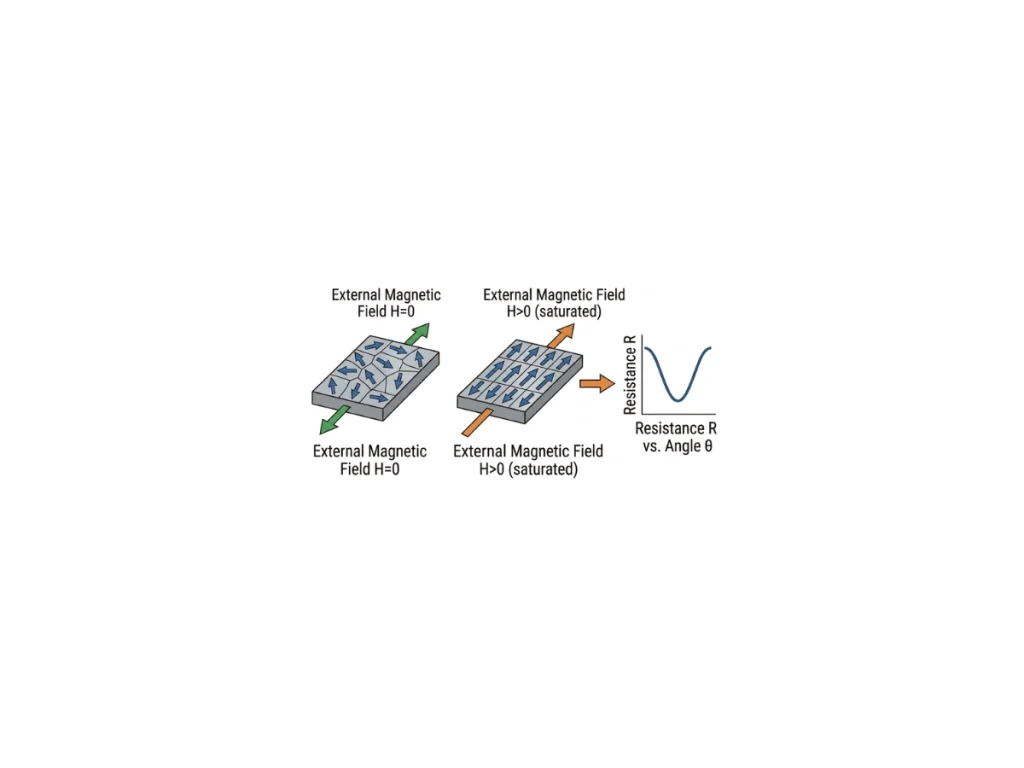
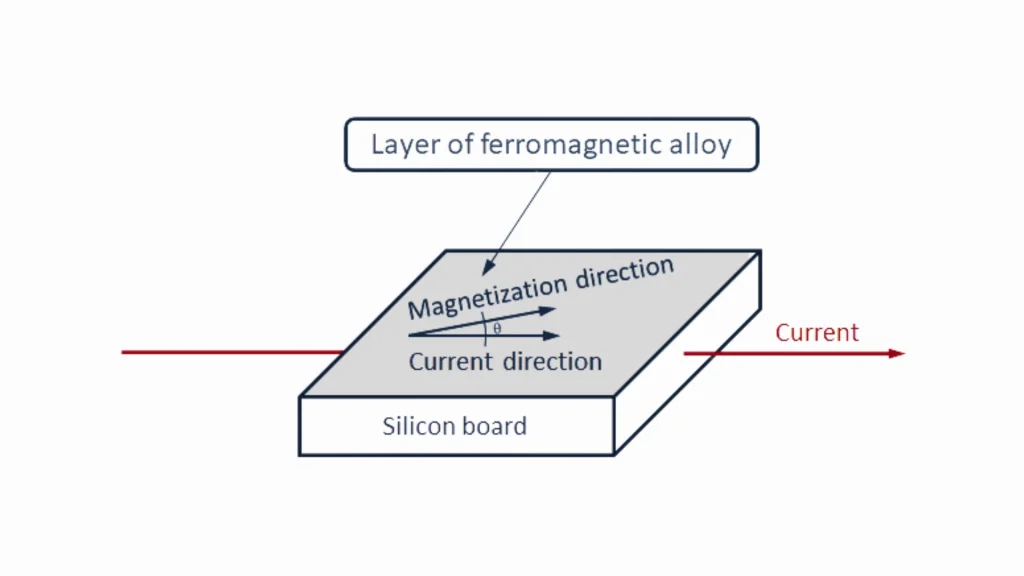
La plupart des systèmes inertiels modernes intègrent des magnétomètres MEMS basés sur des technologies telles que la magnétorésistance anse-isotrope ou anisotrope (AMR), l'effet Hall ou la détection par fluxgate. Les capteurs AMR offrent une sensibilité élevée, une excellente stabilité de la dérive, une faible consommation d'énergie et des dimensions compactes pour les applications de navigation. Ils mesurent le champ magnétique le long de trois axes orthogonaux pour produire un vecteur magnétique tridimensionnel. Bien que l'intensité du champ magnétique soit couramment exprimée en microteslas (µT), en milligauss (mG) ou en nanoteslas (nT), les algorithmes de navigation s'appuient principalement sur la direction du vecteur plutôt que sur son amplitude absolue.
Le champ magnétique terrestre est relativement faible, variant généralement d'environ 250 à 650 mGauss selon la position géographique. Les sources magnétiques proches peuvent facilement perturber ce champ. Les aimants permanents et les conducteurs transportant du courant génèrent des perturbations de type hard-iron qui décalent le vecteur magnétique mesuré, tandis que les structures ferromagnétiques créent des distorsions de type soft-iron qui déforment sa forme. Ces effets peuvent dépasser le champ magnétique terrestre de plusieurs ordres de grandeur et dégrader considérablement la précision du cap. Par conséquent, un étalonnage magnétique précis est essentiel pour identifier et compenser les perturbations locales avant qu'une estimation fiable du cap ne devienne possible.
Les algorithmes des capteurs modernes ne peuvent pas déterminer l'orientation complète en utilisant uniquement un magnétomètre. Ils fusionnent les mesures d'un magnétomètre, d'un gyroscope (mouvement angulaire à court terme avec une haute précision) et d'un accéléromètre (vecteur de gravité pour calculer le roulis et le tangage) via un filtre EKF. Les magnétomètres fournissent une référence de cap absolu par rapport au nord magnétique. Cette fusion de capteurs minimise la dérive du gyroscope et améliore la précision du cap à long terme. Cette approche est utilisée dans l'arpentage, le secteur maritime, les systèmes industriels et les véhicules autonomes.
