


Магнітометр
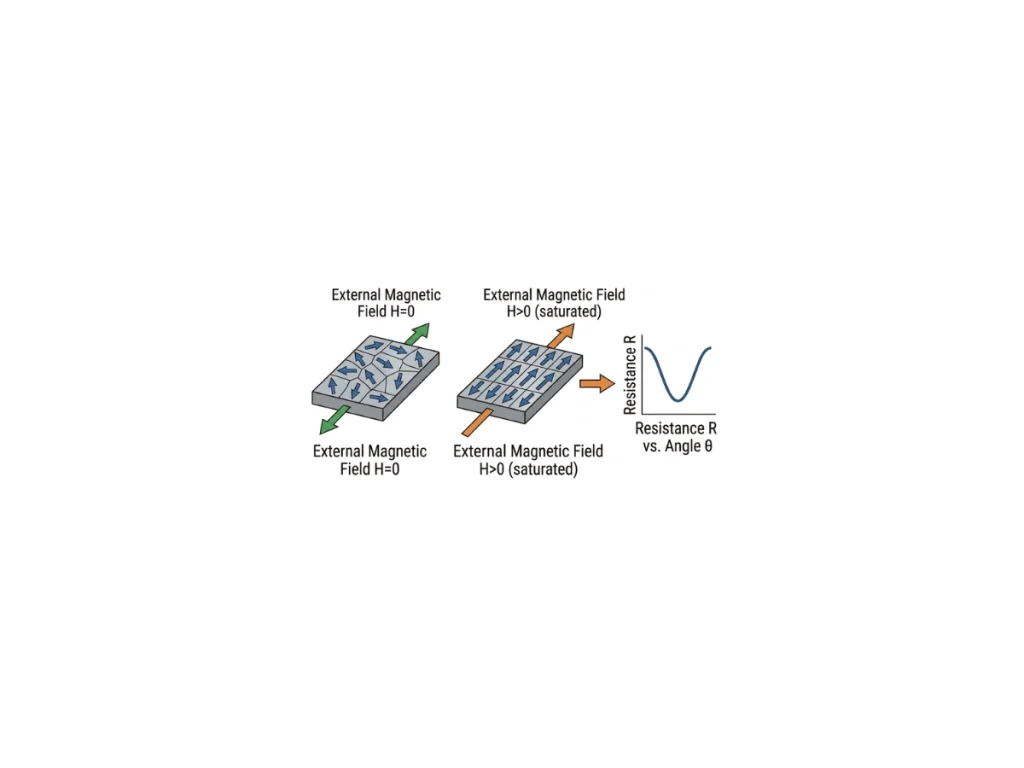
Магнітометр — це трьохвісний датчик, який вимірює напрямок і величину навколишнього магнітного поля. В інерціальній навігації він переважно виявляє магнітне поле Землі для оцінки heading відносно магнітної півночі. Він забезпечує еталон абсолютного орієнтування, який обмежує довгостроковий дрейф heading під час злиття датчиків.
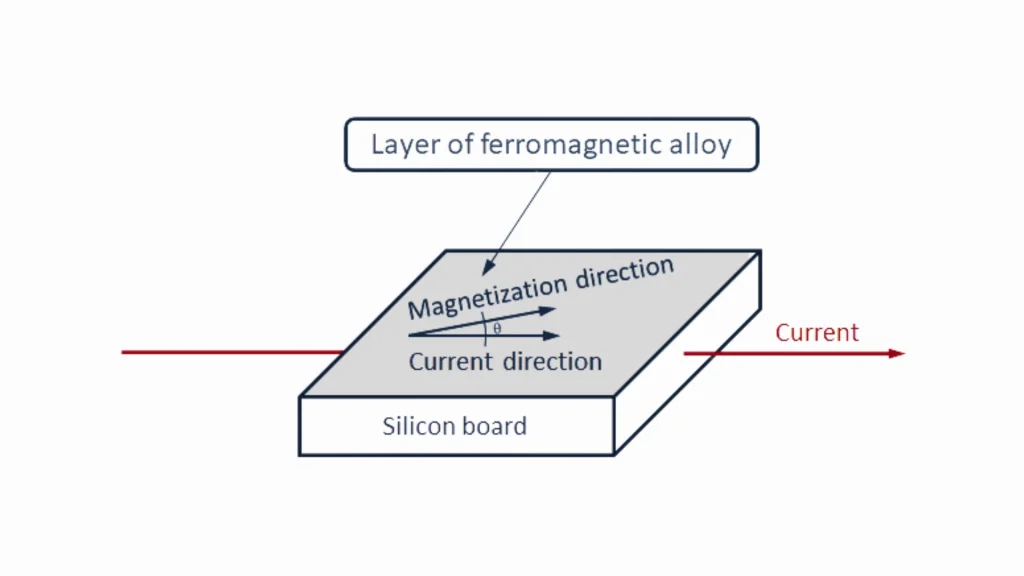
Більшість сучасних інерціальних систем інтегрують MEMS-магнітометри на основі таких технологій, як анізотропне магніторезистивне вимірювання (AMR), ефект Холла або вимірювання за допомогою ферозондового датчика. Датчики AMR забезпечують високу чутливість, чудову стабільність зсуву, низьке енергоспоживання та компактні габарити для навігаційних застосувань. Вони вимірюють магнітне поле вздовж трьох ортогональних осей для створення тривимірного магнітного вектора. Хоча напруженість магнітного поля зазвичай виражається в microteslas (мкТл), milligauss (мГс) або nanoteslas (нТл), навігаційні алгоритми покладаються переважно на напрямок вектора, а не на його абсолютну величину.
Магнітне поле Землі є відносно слабким і, як правило, коливається в межах від приблизно 250 до 650 мгаус, залежно від географічного положення. Наявність поблизу магнітних джерел може легко спотворити це поле. Постійні магніти та провідники, по яких протікає струм, створюють «твердозалізні» перешкоди, що зміщують виміряний магнітний вектор, тоді як феромагнітні структури викликають «м’якозалізні» спотворення, які деформують його форму. Ці ефекти можуть перевищувати магнітне поле Землі на кілька порядків величини та суттєво погіршувати точністьheading . Отже, точне магнітне калібрування є необхідним для виявлення та компенсації локальних перешкод, перш ніж стане можливим надійне heading оцінювання.
Сучасні алгоритми датчиків не можуть визначити повну орієнтацію, використовуючи лише магнітометр. Вони об’єднують вимірювання магнітометра, гіроскопа (короткочасний кутовий рух з високою точністю) та акселерометра (вектор гравітації для розрахунку roll та pitch) за допомогою EKF. Магнітометри забезпечують абсолютну heading відправну точку відносно магнітного півночі. Таке об’єднання датчиків мінімізує дрейф гіроскопа та покращує довгострокову heading точність. Цей підхід використовується в геодезії, морських та промислових системах, а також в автономних транспортних засобах.
