


Magnetometer
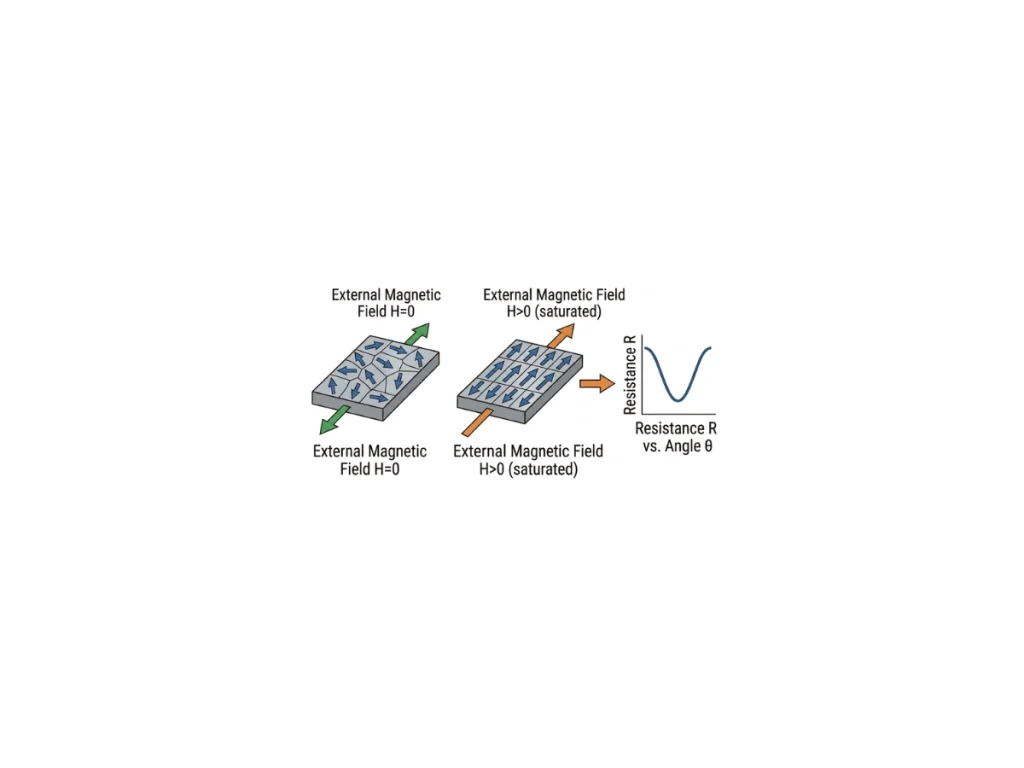
Ein Magnetometer ist ein dreiachsiger Sensor, der die Richtung und Stärke des umgebenden Magnetfelds misst. Bei der Trägheitsnavigation erfasst er primär das Erdmagnetfeld, um den Kurs relativ zum magnetischen Nordpol zu schätzen. Er liefert eine absolute Orientierungsreferenz, die langfristige Kursdrift bei der Sensordatenfusion begrenzt.
Die meisten modernen Inertialsysteme integrieren MEMS-Magnetometer, die auf Technologien wie anisotropem magnetoresistivem Effekt (AMR), Hall-Effekt oder Fluxgate-Messung basieren. AMR-Sensoren bieten eine hohe Empfindlichkeit, exzellente Bias-Stabilität, geringen Stromverbrauch und kompakte Abmessungen für Navigationsanwendungen. Sie messen das Magnetfeld entlang von drei orthogonalen Achsen, um einen dreidimensionalen magnetischen Vektor zu erzeugen. Obwohl die Magnetfeldstärke üblicherweise in Microtesla (µT), Milligauss (mG) oder Nanotesla (nT) ausgedrückt wird, stützen sich Navigationsalgorithmen hauptsächlich auf die Vektorrichtung statt auf dessen absoluten Betrag.
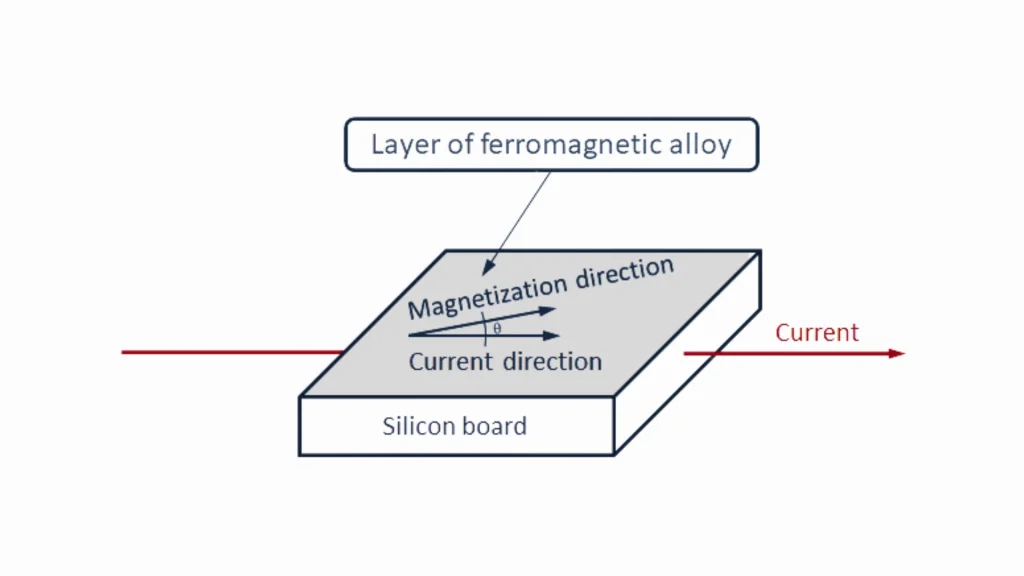
Das Erdmagnetfeld ist relativ schwach und liegt je nach geografischem Standort in der Regel zwischen etwa 250 und 650 mGauss. Magnetische Quellen in der Nähe können dieses Feld leicht verzerren. Permanentmagnete und stromführende Leiter erzeugen Hart-Eisen-Störungen, die den gemessenen Magnetvektor verschieben, während ferromagnetische Strukturen Weich-Eisen-Verzerrungen verursachen, die dessen Form verformen. Diese Effekte können das Erdmagnetfeld um mehrere Größenordnungen übersteigen und die Kursgenauigkeit erheblich beeinträchtigen. Folglich ist eine genaue magnetische Kalibrierung unerlässlich, um lokale Störungen zu identifizieren und zu kompensieren, bevor eine zuverlässige Kursschätzung möglich wird.
Moderne Sensoralgorithmen können die vollständige Orientierung nicht allein anhand eines Magnetometers bestimmen. Sie führen Messungen von Magnetometer, Gyroskop (kurzfristige Winkelbewegung mit hoher Präzision) und Beschleunigungsmesser (Schwerkraftvektor zur Berechnung von Roll- und Nickwinkel) über einen EKF zusammen. Magnetometer liefern eine absolute Kursreferenz relativ zum magnetischen Nordpol. Diese Sensorfusion minimiert die Gyroskopdrift und verbessert die langfristige Kursgenauigkeit. Dieser Ansatz wird in der Vermessung, in der Schifffahrt, in industriellen Systemen und in autonomen Fahrzeugen eingesetzt.
