


Manyetometre
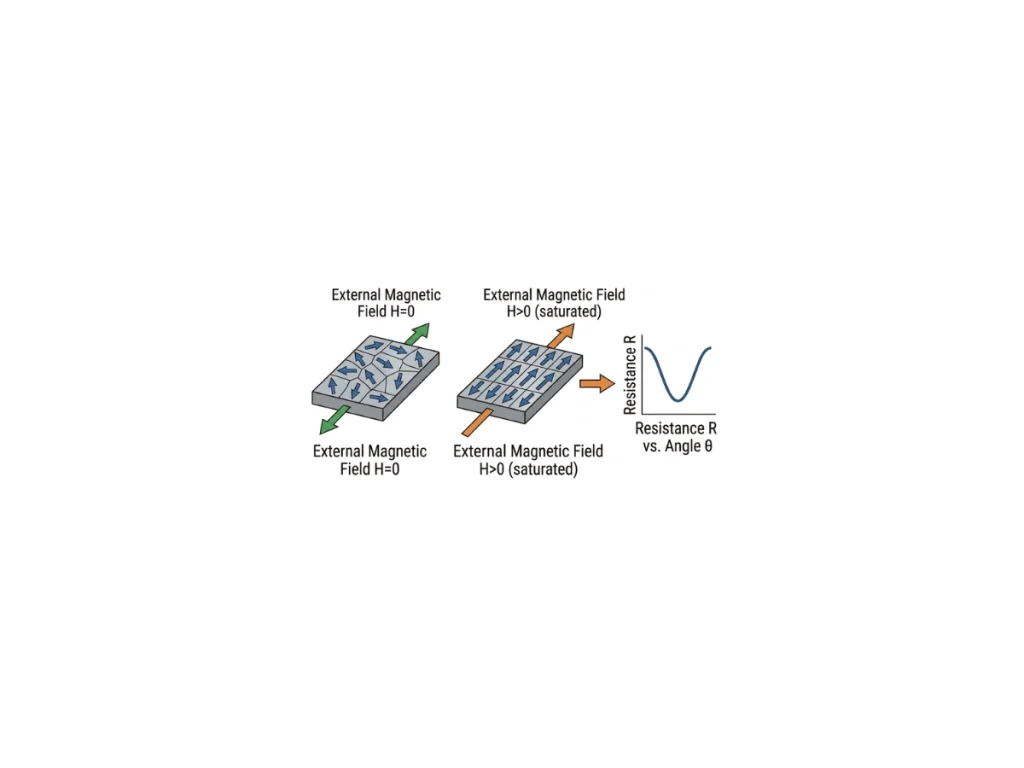
Manyetometre, çevresindeki manyetik alanın yönünü ve büyüklüğünü ölçen üç eksenli bir sensördür. Atalet navigasyonunda, öncelikle Dünya’nın manyetik alanını algılayarak manyetik kuzeye göre seyrin yönünü tahmin eder. Sensör füzyonu sırasında uzun vadeli seyrin sapmasını sınırlayan mutlak bir yönlendirme referansı sağlar.
Çoğu modern atalet sistemi, Anizotropik Manyeto-Direnç (AMR), Hall Etkisi veya Fluxgate algılama gibi teknolojilere dayalı MEMS manyetometrelerini entegre eder. AMR sensörleri, navigasyon uygulamaları için yüksek hassasiyet, mükemmel önyargı kararlılığı, düşük güç tüketimi ve kompakt boyutlar sunar. Bu sensörler, üç boyutlu bir manyetik vektör oluşturmak üzere üç ortogonal eksen boyunca manyetik alanı ölçer. Manyetik alan şiddeti genellikle mikrotesla (µT), miligauss (mG) veya nanotesla (nT) cinsinden ifade edilse de, navigasyon algoritmaları mutlak büyüklüğünden ziyade esas olarak vektörün yönüne dayanır.
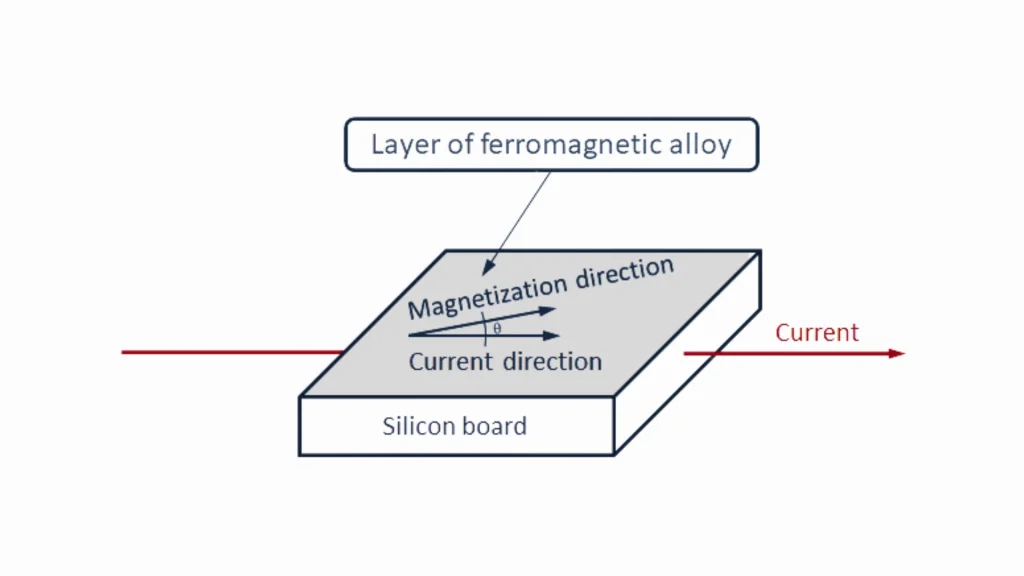
Dünya’nın manyetik alanı nispeten zayıftır ve coğrafi konuma bağlı olarak genellikle yaklaşık 250 ila 650 mGauss arasında değişir. Yakındaki manyetik kaynaklar bu alanı kolayca bozabilir. Kalıcı mıknatıslar ve akım taşıyan iletkenler, ölçülen manyetik vektörü kaydıran sert demir bozulmalarına neden olurken, ferromanyetik yapılar ise şeklini deforme eden yumuşak demir bozulmalarına yol açar. Bu etkiler, Dünya'nın manyetik alanını birkaç mertebe aşabilir ve yön doğruluğunu önemli ölçüde bozabilir. Sonuç olarak, güvenilir bir yön tahmini yapılabilmesi için yerel bozulmaları tespit etmek ve telafi etmek amacıyla doğru manyetik kalibrasyon yapılması şarttır.
Modern sensör algoritmaları, yalnızca bir manyetometre kullanarak tam yönelimi belirleyemez. Bu algoritmalar, bir EKF aracılığıyla manyetometre, jiroskop (yüksek hassasiyetli kısa vadeli açısal hareket) ve ivmeölçer (yuvarlanma ve eğimi hesaplamak için yerçekimi vektörü) ölçümlerini birleştirir. Manyetometreler, manyetik kuzeye göre mutlak bir yön referansı sağlar. Bu sensör birleştirme, jiroskop sapmasını en aza indirir ve uzun vadeli yön doğruluğunu artırır. Bu yaklaşım, haritalama, denizcilik, endüstriyel sistemler ve otonom araçlarda kullanılır.
