


Magnetometer
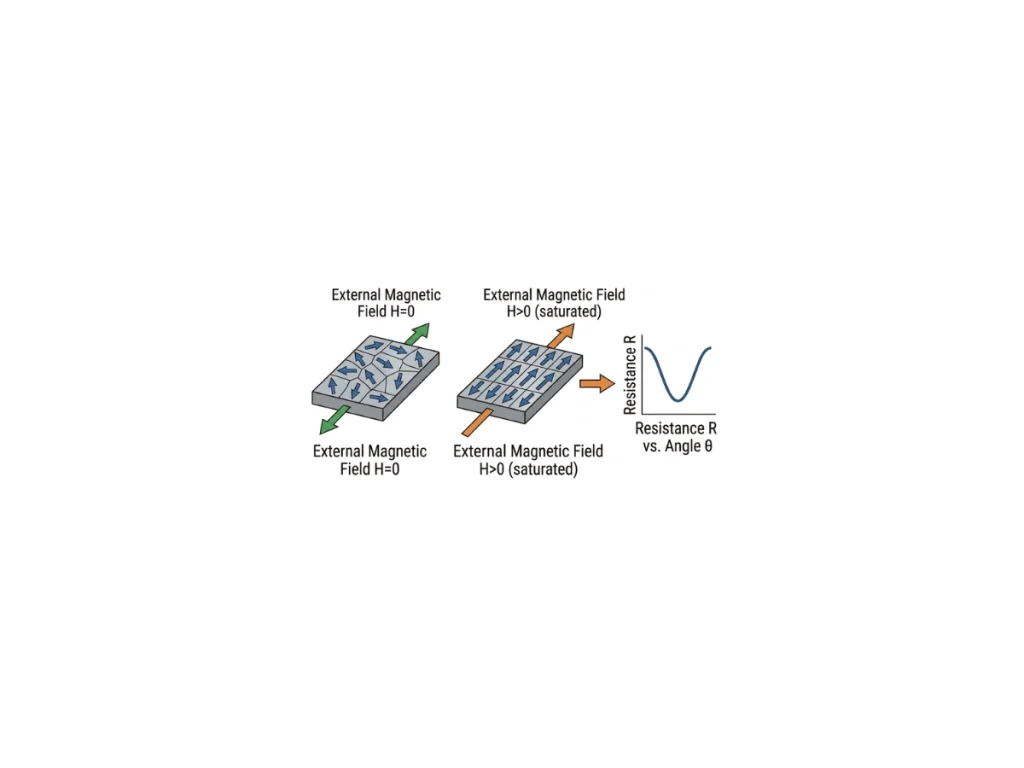
En magnetometer är en treaxlig sensor som mäter riktningen och storleken på det omgivande magnetfältet. Inom inertialnavigation känner den främst av jordens magnetfält för att uppskatta kursen i förhållande till den magnetiska nordpolen. Den tillhandahåller en absolut orienteringsreferens som begränsar långsiktig kursdrift under sensorfusion.
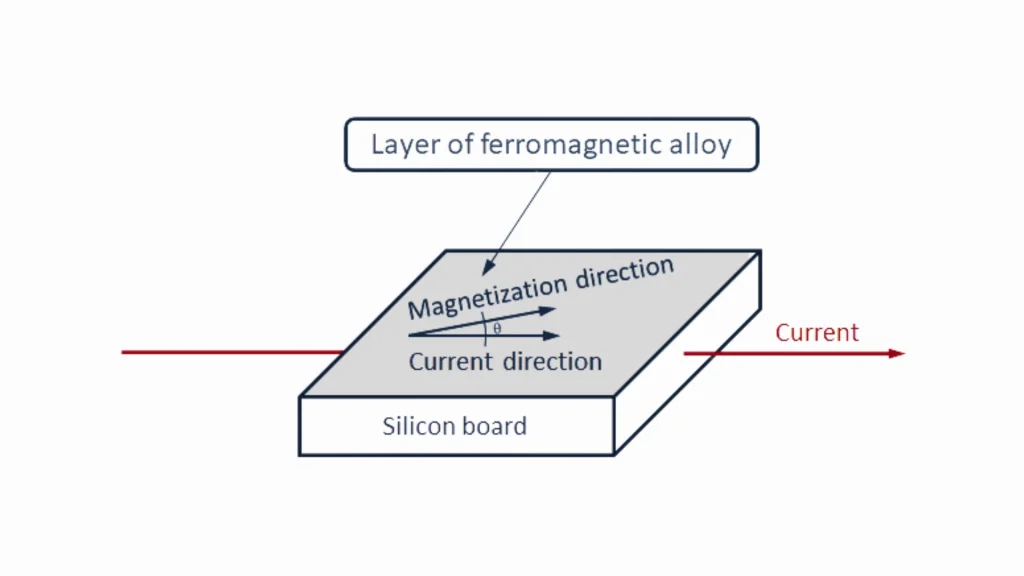
De flesta moderna inertialsystem integrerar MEMS-magnetometrar baserade på teknologier som anisotrop magnetoresistans (AMR), Halleffekt eller Fluxgate-mätning. AMR-sensorer erbjuder hög känslighet, utmärkt biasstabilitet, låg strömförbrukning och kompakta dimensioner för tillämpningar inom navigation. De mäter magnetfältet längs tre ortogonala axlar för att producera en tredimensionell magnetisk vektor. Även om magnetfältsstyrkan vanligen uttrycks i mikrotesla (µT), milligauss (mG) eller nanotesla (nT), förlitar sig navigeringsalgoritmer främst på vektorns riktning snarare än dess absoluta storlek.
Det jordmagnetiska fältet är relativt svagt och sträcker sig vanligtvis från cirka 250 till 650 mGauss beroende på geografiskt läge. Magnetiska källor i närheten kan enkelt förvanska detta fält. Permanentmagneter och strömförande ledare genererar hårda järnstörningar som förskjuter den uppmätta magnetiska vektorn, medan ferromagnetiska strukturer skapar mjuka järnstörningar som deformerar dess form. Dessa effekter kan överstiga jordens magnetfält med flera storleksordningar och avsevärt försämra kursnoggrannheten. Därför är en noggrann magnetisk kalibrering avgörande för att identifiera och kompensera för lokala störningar innan en tillförlitlig kursuppskattning blir möjlig.
Moderna sensoralgoritmer kan inte fastställa en komplett orientering enbart med hjälp av en magnetometer. De kombinerar mätningar från magnetometer, gyroskop (kortsiktig vinkelrörelse med hög precision) och accelerometer (gravitationsvektor för att beräkna roll och pitch) via ett EKF. Magnetometrar utgör en absolut kursreferens i förhållande till den magnetiska nordpolen. Denna sensorfusion minimerar gyroskopets drift och förbättrar kursnoggrannheten på lång sikt. Detta tillvägagångssätt används inom mätning, marin sektor, industriella system och autonoma fordon.
