


자력계
자력계(magnetometer)는 주변 자기장의 방향과 크기를 측정하는 3축 센서입니다. 관성 항법에서 자력계는 주로 지구 자기장을 감지하여 자북(magnetic north)에 상대적인 방위를 추정하는 데 사용됩니다. 센서 융합 과정에서 장기적인 방위 표류(drift)를 제한하는 절대적인 방향 기준을 제공합니다.
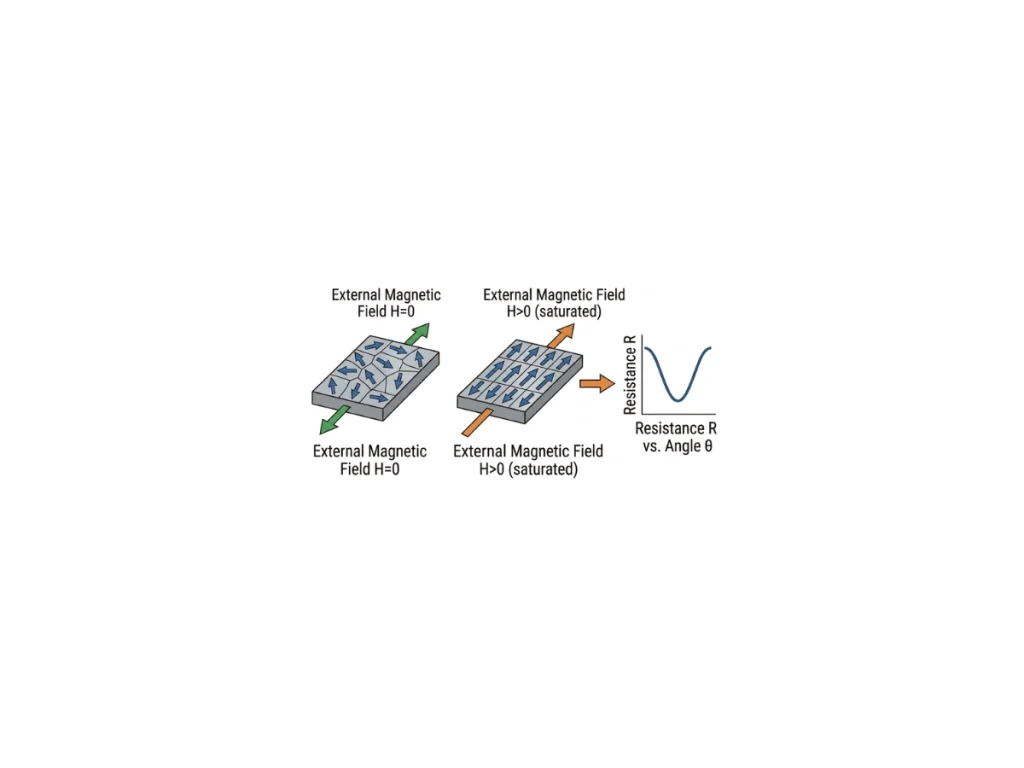
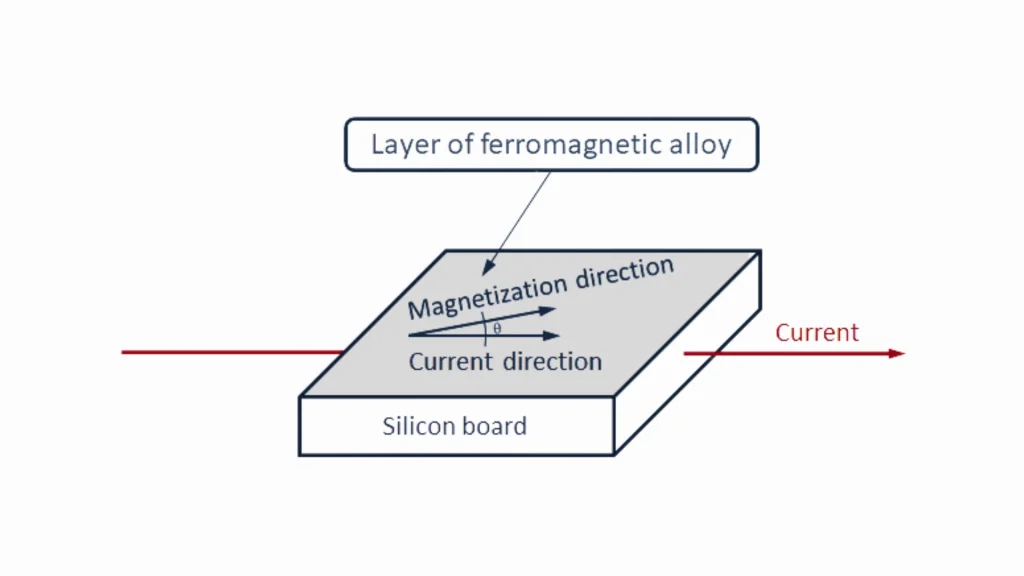
대부분의 현대 관성 시스템은 이방성 자기저항(AMR, Anisotropic Magneto-Resistance), 홀 효과(Hall Effect), 또는 플럭스게이트(Fluxgate) 센싱과 같은 기술을 기반으로 하는 MEMS 자력계를 통합하고 있습니다. AMR 센서는 항법 애플리케이션에 적합한 고감도, 우수한 바이어스 안정성, 저전력 소비 및 소형 크기를 제공합니다. 이 센서들은 3개의 직교 축을 따라 자기장을 측정하여 3차원 자기 벡터를 생성합니다. 자기장 세기는 일반적으로 마이크로테슬라(µT), 밀리가우스(mG), 또는 나노테슬라(nT)로 표현되지만, 항법 알고리즘은 절대적인 크기보다는 주로 벡터 방향에 의존합니다.
지구 자기장은 비교적 약하며, 일반적으로 지리적 위치에 따라 약 250~650 mGauss 범위를 나타냅니다. 주변의 자기원들은 이 자기장을 쉽게 왜곡할 수 있습니다. 영구 자석과 전류가 흐르는 도체는 측정된 자기 벡터를 이동시키는 하드철(hard-iron) 교란을 생성하며, 강자성 구조물은 그 형태를 변형시키는 소프트철(soft-iron) 왜곡을 발생시킵니다. 이러한 현상은 지구 자기장을 몇 자릿수 이상 초과하여 방위 정확도를 현저히 떨어뜨릴 수 있습니다. 따라서 신뢰할 수 있는 방위 추정이 가능해지려면 먼저 지역적 교란을 식별하고 보상하기 위한 정확한 자기 캘리브레이션이 필수적입니다.
최근의 센서 알고리즘은 자력계만 사용하여 완전한 방위를 결정할 수 없습니다. 알고리즘은 EKF(확장 칼만 필터)를 통해 자력계, 자이로스코프(고정밀 단기 각운동), 그리고 가속기(롤 및 피치 계산을 위한 중력 벡터) 측정값을 융합합니다. 자력계는 자기북을 기준으로 한 절대 방위 기준을 제공합니다. 이러한 센서 융합은 자이로스코프의 오차(Drift)를 최소화하고 장기적인 방위 정확도를 향상시킵니다. 이 접근 방식은 측량, 해양, 산업 시스템 및 자율주행 차량에 사용됩니다.
