


Magnetometer
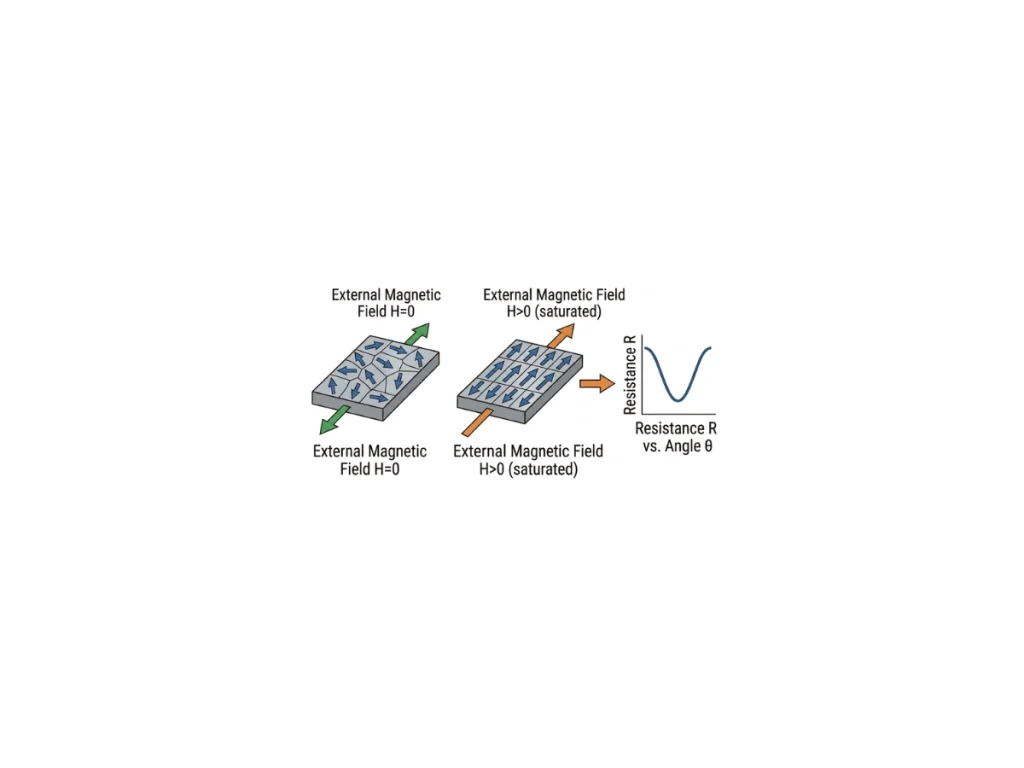
Een magnetometer is een drieassige sensor die de richting en sterkte van het omringende magnetische veld meet. Bij inertiële navigatie detecteert deze sensor voornamelijk het aardmagnetisch veld om de koers ten opzichte van het magnetische noorden te schatten. De sensor biedt een absolute oriëntatiereferentie die de koersafwijking op lange termijn tijdens sensorfusie beperkt.
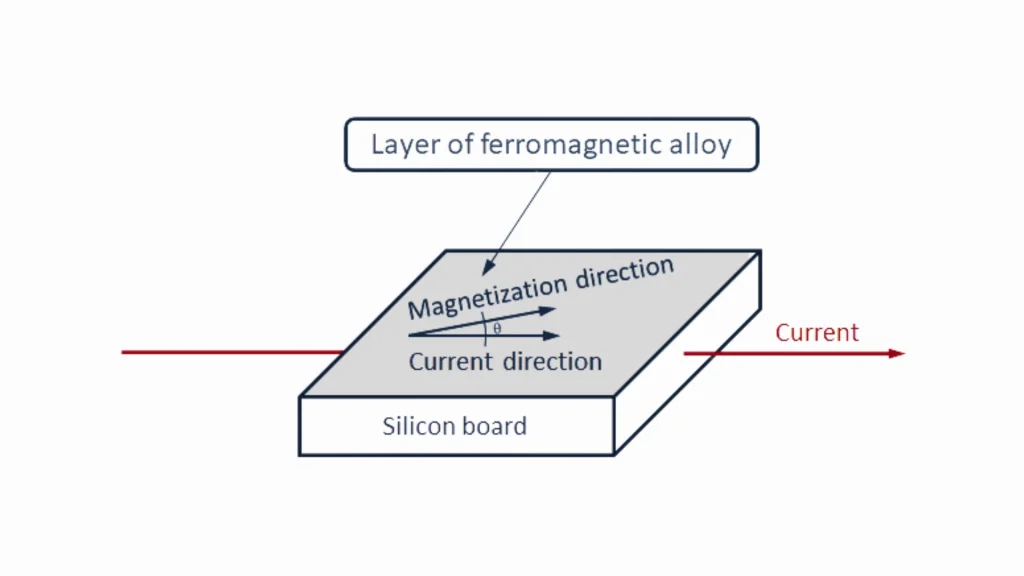
De meeste moderne inertiële systemen maken gebruik van MEMS-magnetometers die zijn gebaseerd op technologieën zoals anisotrope magnetoweerstand (AMR), het Hall-effect of fluxgate-detectie. AMR-sensoren bieden een hoge gevoeligheid, uitstekende biasstabiliteit, een laag stroomverbruik en compacte afmetingen voor navigatietoepassingen. Ze meten het magnetische veld langs drie orthogonale assen om een driedimensionale magnetische vector te genereren. Hoewel de sterkte van het magnetische veld doorgaans wordt uitgedrukt in microtesla (µT), milligauss (mG) of nanotesla (nT), baseren navigatiealgoritmen zich voornamelijk op de richting van de vector in plaats van op de absolute grootte ervan.
Het aardmagnetisch veld is relatief zwak en varieert doorgaans van ongeveer 250 tot 650 mGauss, afhankelijk van de geografische locatie. Magnetische bronnen in de buurt kunnen dit veld gemakkelijk verstoren. Permanente magneten en stroomvoerende geleiders genereren hardijzerverstoringen die de gemeten magnetische vector verschuiven, terwijl ferromagnetische structuren zachtijzerverstoringen veroorzaken die de vorm ervan vervormen. Deze effecten kunnen het aardmagnetisch veld met meerdere ordes van grootte overschrijden en de koersnauwkeurigheid aanzienlijk verminderen. Daarom is een nauwkeurige magnetische kalibratie essentieel om lokale verstoringen te identificeren en te compenseren, voordat een betrouwbare koersschatting mogelijk wordt.
Moderne sensoralgoritmen kunnen de volledige oriëntatie niet bepalen met alleen een magnetometer. Ze combineren metingen van de magnetometer, gyroscoop (kortstondige hoekbeweging met hoge precisie) en versnellingsmeter (zwaartekrachtvector om rol- en kantelhoek te berekenen) via een EKF. Magnetometers bieden een absolute koersreferentie ten opzichte van het magnetische noorden. Deze sensorfusie minimaliseert de gyroscoopdrift en verbetert de koersnauwkeurigheid op lange termijn. Deze aanpak wordt toegepast in landmeetkunde, maritieme toepassingen, industriële systemen en autonome voertuigen.
