


磁力計
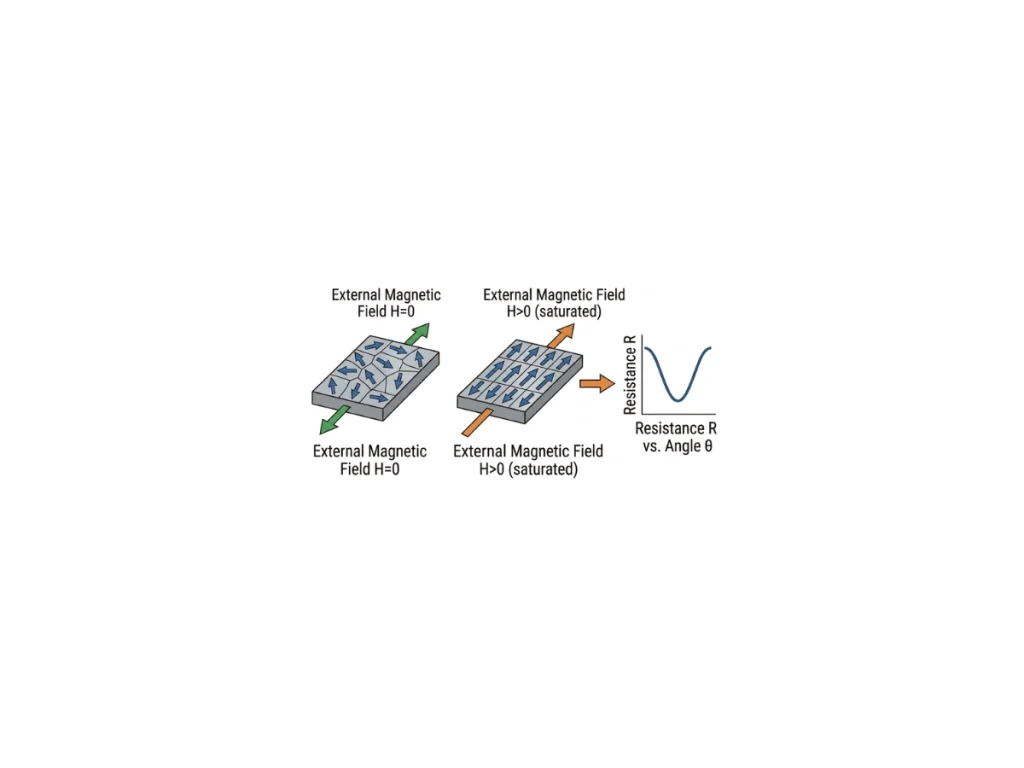
マグネトメーターは、周囲の磁場の方向と大きさを測定する3軸センサーです。慣性航法においては、主に地磁気を検出し、磁北に対する方位を推定します。これにより、センサーフュージョン中の長期的な方位ドリフトを制限する絶対的な姿勢リファレンスが提供されます。
最新の慣性システムのほとんどは、異方性磁気抵抗(AMR)、ホール効果、またはフラックスゲートセンシングなどの技術に基づいたMEMSマグネトメーターを統合しています。AMRセンサーは、航法アプリケーション向けに、高感度、優れたバイアス安定性、低消費電力、およびコンパクトな寸法を実現します。これらは3つの直交軸に沿って磁場を測定し、3次元の磁気ベクトルを生成します。磁場の強さは通常、マイクロテスラ(µT)、ミリガウス(mG)、またはナノテスラ(nT)で表されますが、航法アルゴリズムは絶対的な大きさよりも主にベクターの方向に依存します。
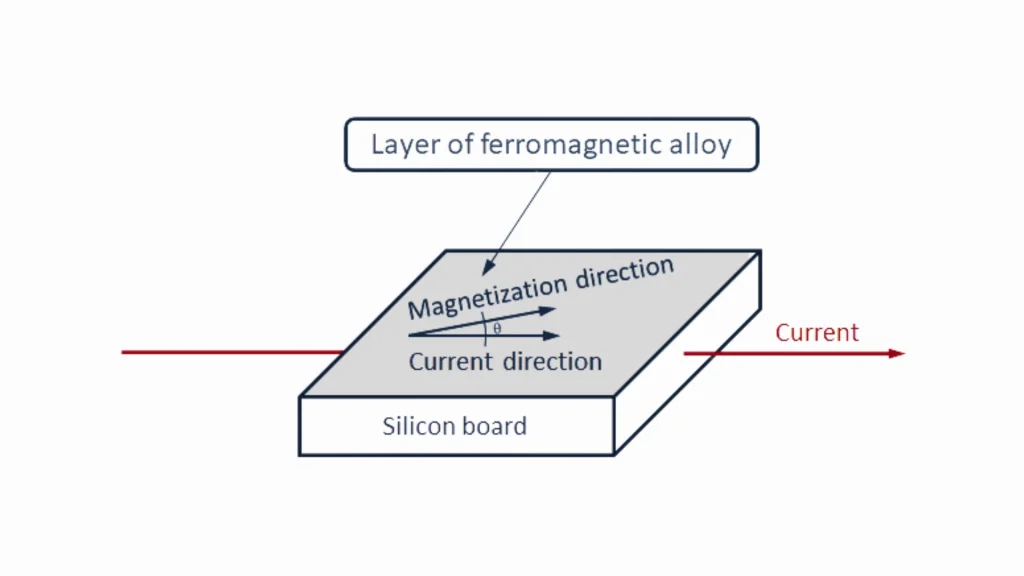
地球の磁場は比較的弱く、地理的な位置によって異なりますが、通常は約250~650 mGaussの範囲にあります。 近くの磁気源は、この磁場を容易に歪ませる可能性があります。永久磁石や通電導体は、測定された磁気ベクトルをずらす「ハードアイアン干渉」を発生させ、一方、強磁性体は、その形状を歪める「ソフトアイアン干渉」を引き起こします。これらの影響は、地球の磁場を数桁上回ることもあり、方位の精度を著しく低下させます。したがって、信頼性の高い方位推定を行うためには、局所的な干渉を特定し、補正するための正確な磁気校正が不可欠です。
最新のセンサーアルゴリズムでは、磁力計のみを用いて完全な姿勢を決定することはできません。これらのアルゴリズムは、EKF(拡張カルマンフィルタ)を通じて、磁力計、ジャイロスコープ(高精度な短期的な角速度)、および加速度計(ロール角とピッチ角を計算するための重力ベクトル)の測定値を融合させます。磁力計は、磁北を基準とした絶対方位の基準を提供します。このセンサー融合により、ジャイロスコープのドリフトが最小限に抑えられ、長期的な方位精度が向上します。このアプローチは、測量、海洋、産業用システム、および自律走行車両などで採用されています。
