


Magnetometr
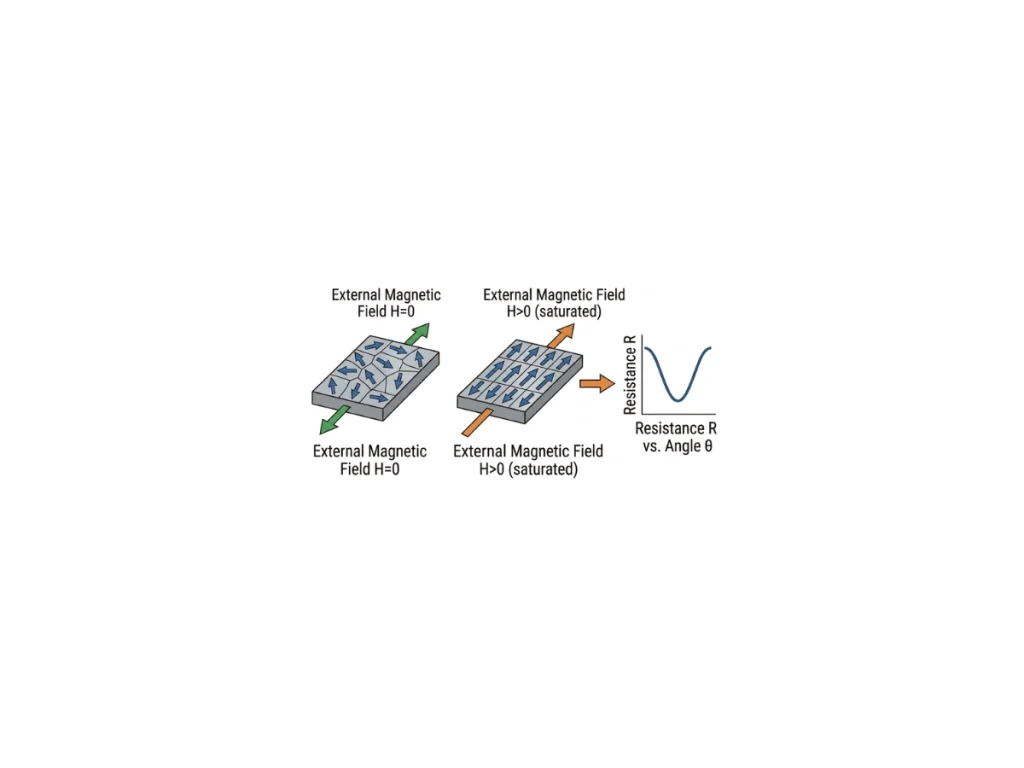
Magnetometr to trójosiowy czujnik, który mierzy kierunek i wielkość otaczającego pola magnetycznego. W nawigacji inercyjnej wykrywa on przede wszystkim ziemskie pole magnetyczne w celu oszacowania kursu względem bieguna północnego magnetycznego. Zapewnia bezwzględną referencję orientacji, która ogranicza długoterminowy dryf kursu podczas fuzji czujników.
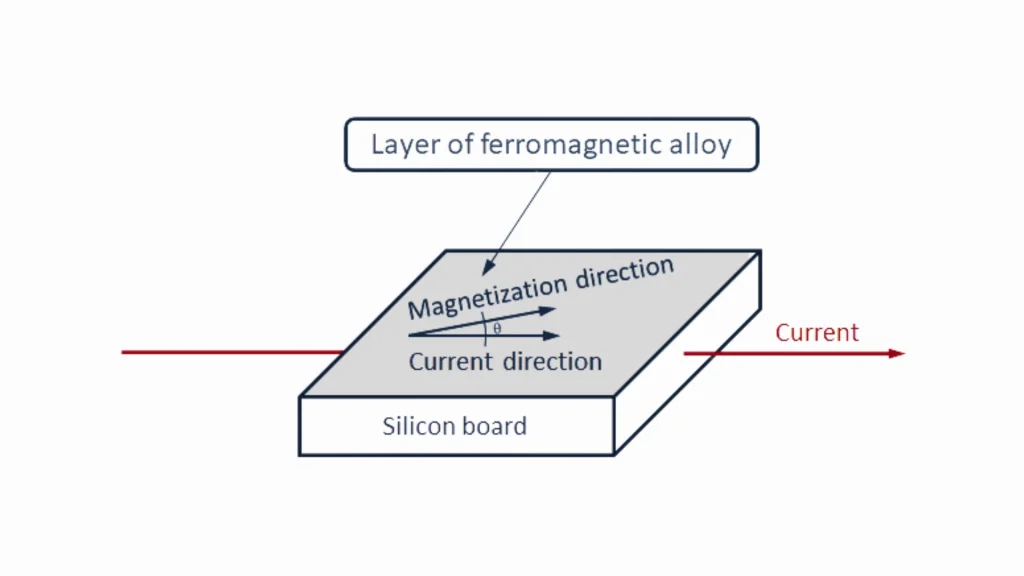
Większość współczesnych systemów inercyjnych integruje magnetometry MEMS oparte na takich technologiach jak anizotropowa magnetoresystencja (AMR), efekt Halla czy bramka strumieniowa (Fluxgate). Czujniki AMR zapewniają wysoką czułość, doskonałą stabilność składowej stałej, niski pobór mocy oraz kompaktowe wymiary w zastosowaniach nawigacyjnych. Mierzą pole magnetyczne wzdłuż trzech osi ortogonalnych, tworząc trójwymiarowy wektor magnetyczny. Chociaż natężenie pola magnetycznego jest powszechnie wyrażane w mikroteslach (µT), miligausach (mG) lub nanoteslach (nT), algorytmy nawigacyjne opierają się głównie na kierunku wektora, a nie na jego bezwzględnej wielkości.
Pole magnetyczne Ziemi jest stosunkowo słabe i zazwyczaj waha się w zakresie od około 250 do 650 mGauss, w zależności od położenia geograficznego. Pobliskie źródła magnetyczne mogą łatwo zakłócać to pole. Magnesy stałe i przewodniki, przez które przepływa prąd, generują zakłócenia typu „twardego żelaza”, które przesuwają mierzony wektor magnetyczny, podczas gdy struktury ferromagnetyczne powodują zakłócenia typu „miękkiego żelaza”, które zniekształcają jego kształt. Efekty te mogą przewyższać pole magnetyczne Ziemi o kilka rzędów wielkości i znacznie obniżać dokładność pomiaru kursu. W związku z tym dokładna kalibracja magnetyczna jest niezbędna do identyfikacji i kompensacji lokalnych zakłóceń, zanim możliwe będzie wiarygodne oszacowanie kursu.
Nowoczesne algorytmy czujników nie są w stanie określić pełnej orientacji wyłącznie na podstawie danych z magnetometru. Łączą one pomiary z magnetometru, żyroskopu (krótkotrwały ruch kątowy z wysoką precyzją) oraz akcelerometru (wektor grawitacji do obliczania przechyłu i pochylenia) za pomocą filtru EKF. Magnetometry zapewniają bezwzględny punkt odniesienia dla kursu względem północy magnetycznej. Ta fuzja czujników minimalizuje dryft żyroskopu i poprawia długoterminową dokładność pomiaru kursu. Podejście to jest stosowane w geodezji, systemach morskich, przemysłowych oraz pojazdach autonomicznych.
