

磁强计
磁力计是一种三轴传感器,用于测量周围磁场的方向和大小。在惯性导航中,它主要检测地球磁场,以估算相对于磁北极的航向。它提供了一个绝对方向参考,限制了传感器融合过程中的长期航向漂移。
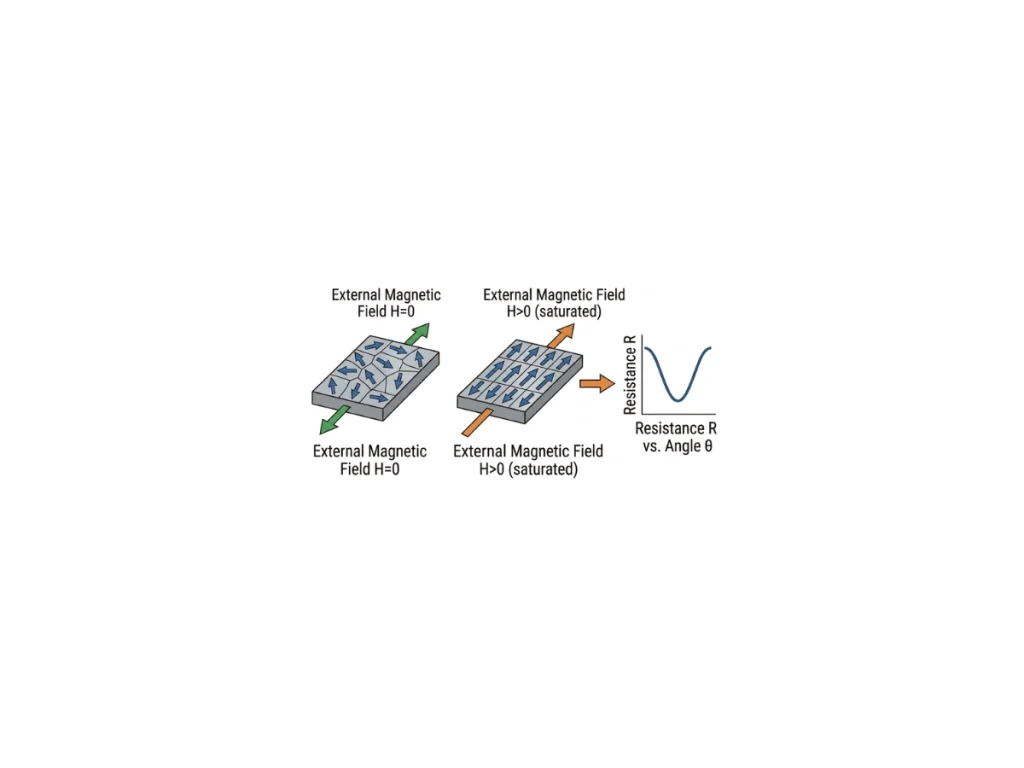
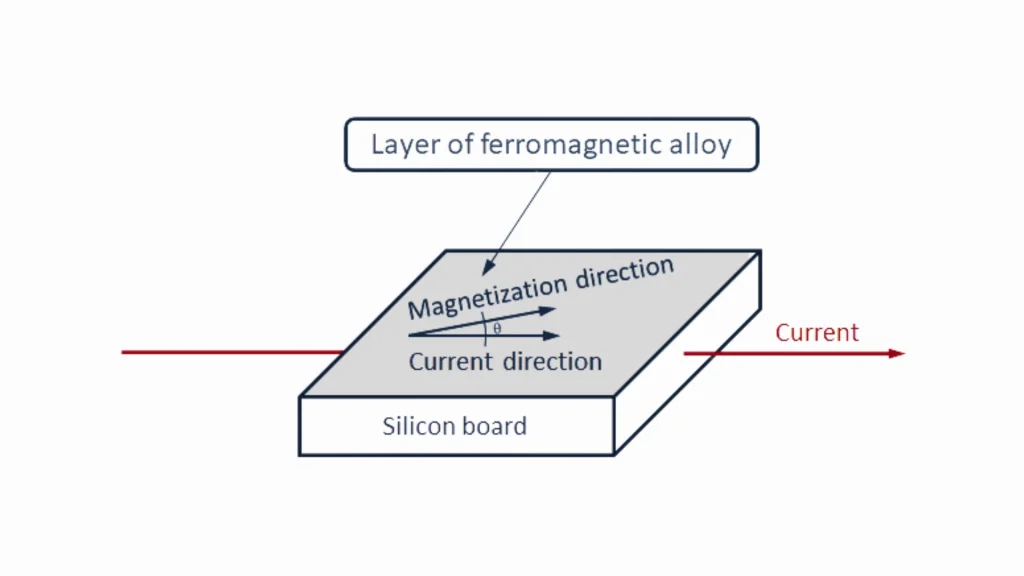
大多数现代惯性系统都集成基于各向异性磁阻 (AMR)、霍尔效应或磁通门传感等技术的 MEMS 磁力计。AMR 传感器为导航应用提供高灵敏度、出色的偏置稳定性、低功耗和紧凑的尺寸。它们测量沿三个正交轴的磁场以产生三维磁矢量。尽管磁场强度通常用微特斯拉 (µT)、毫高斯 (mG) 或纳特斯拉 (nT) 表示,但导航算法主要依赖于矢量方向而不是其绝对大小。
地球磁场相对较弱,根据地理位置的不同,通常在大约 250 到 650 毫高斯之间。附近的磁源很容易使该磁场产生畸变。永磁体和载流导体产生硬铁干扰,使测量的磁矢量发生偏移,而铁磁结构产生软铁畸变,使其形状发生变形。这些效应可能超过地球磁场几个数量级,并显著降低航向精度。因此,准确的磁校准对于识别和补偿局部干扰至关重要,之后才能进行可靠的航向估算。
现代传感器算法无法仅使用磁力计确定完整的方向。它们通过扩展卡尔曼滤波 (EKF) 融合了磁力计、陀螺仪(具有高精度的短期角运动)和加速度计(用于计算横滚角和俯仰角的重力矢量)的测量结果。磁力计提供相对于磁北的绝对航向参考。这种传感器融合最大限度地减少了陀螺仪漂移并提高了长期航向精度。这种方法用于测绘、海事、工业系统和自动驾驶汽车。
