

Magnetômetro
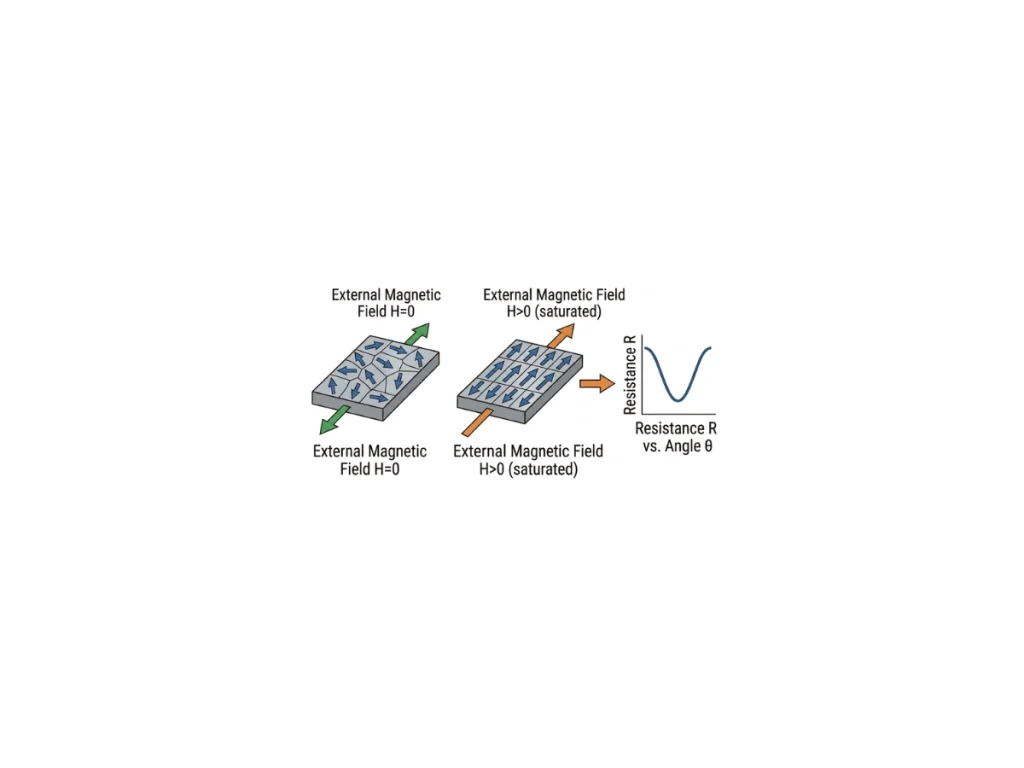
Um magnetômetro é um sensor de três eixos que mede a direção e a magnitude do campo magnético circundante. Na navegação inercial, ele detecta principalmente o campo magnético da Terra para estimar a proa (heading) em relação ao norte magnético. Ele fornece uma referência de orientação absoluta que limita a Deriva (drift) de proa a longo prazo durante a fusão de sensores.
A maioria dos sistemas inerciais modernos integra magnetômetros MEMS baseados em tecnologias como Anisotropic Magneto-Resistance (AMR), Efeito Hall ou detecção por Fluxgate. Os sensores AMR oferecem alta sensibilidade, excelente estabilidade de viés (bias), baixo consumo de energia e dimensões compactas para aplicações de navegação. Eles medem o campo magnético ao longo de três eixos ortogonais para produzir um vetor magnético tridimensional. Embora a força do campo magnético seja comumente expressa em microssites (µT) [Nota: mantido o termo técnico em inglês onde aplicável, mas adaptado para microteslas], miligauss (mG) ou nanoteslas (nT), os algoritmos de navegação dependem principalmente da direção do vetor e não de sua magnitude absoluta.
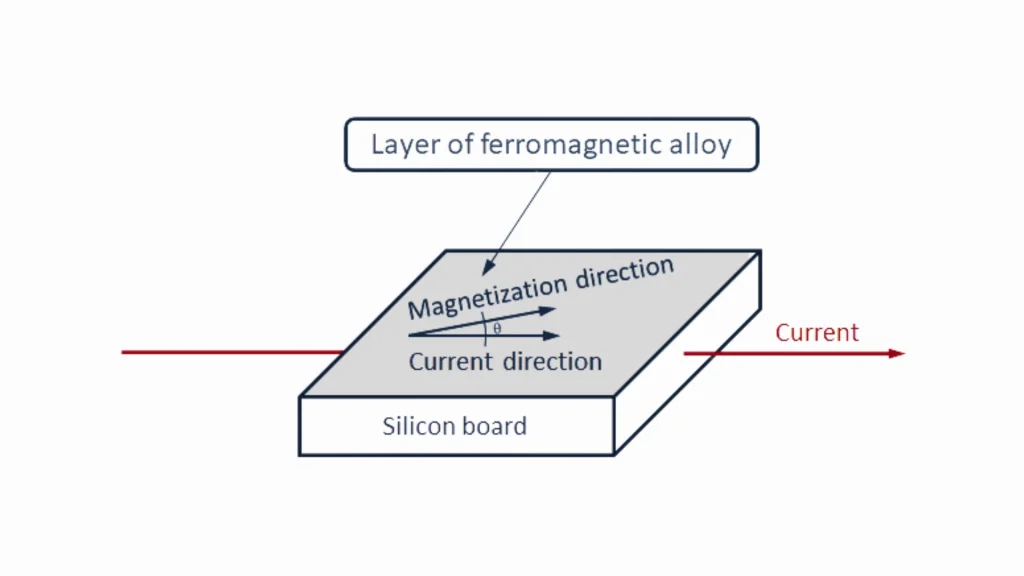
O campo magnético da Terra é relativamente fraco, variando tipicamente de aproximadamente 250 a 650 mGauss, dependendo da localização geográfica. Fontes magnéticas próximas podem distorcer facilmente esse campo. Ímãs permanentes e condutores que transportam corrente geram perturbações de ferro ríspido (hard-iron) que deslocam o vetor magnético medido, enquanto estruturas ferromagnéticas criam distorções de ferro suave (soft-iron) que deformam sua forma. Esses efeitos podem superar o campo magnético da Terra em várias ordens de magnitude e degradar significativamente a precisão de proa. Consequentemente, uma calibração magnética precisa é essencial para identificar e compensar perturbações locais antes que seja possível obter uma estimativa confiável de proa.
Algoritmos de sensores modernos não conseguem determinar a orientação completa usando apenas um magnetômetro. Eles fundem medições de magnetômetro, giroscópio (movimento angular de curto prazo com alta precisão) e acelerômetro (vetor de gravidade para calcular o arfagem e rolagem) por meio de um EKF. Os magnetômetros fornecem uma referência de proa absoluta em relação ao norte magnético. Essa fusão de sensores minimiza a desviação (drift) do giroscópio e melhora a precisão de proa a longo prazo. Essa abordagem é utilizada em topografia, sistemas marítimos e industriais, e veículos autônomos.
