


Magnetometer
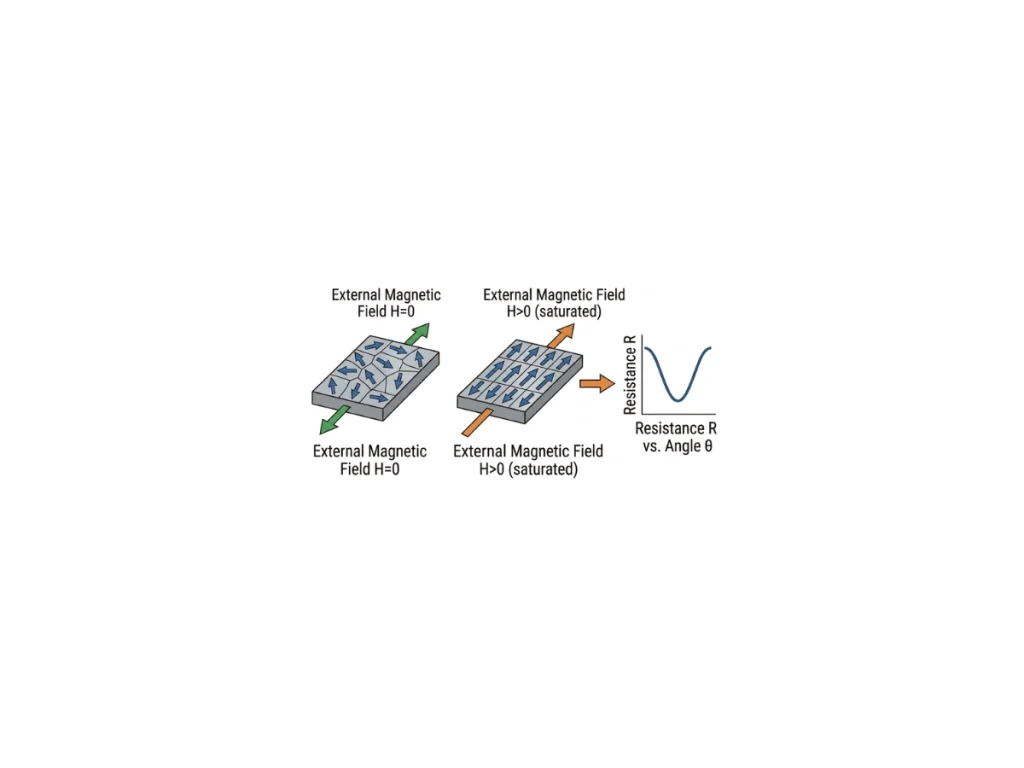
Et magnetometer er en treakset sensor som måler retningen og styrken til det omgivende magnetfeltet. I inertialnavigasjon registrerer det først og fremst jordens magnetfelt for å beregne kursen i forhold til magnetisk nord. Det gir en absolutt orienteringsreferanse som begrenser langsiktig kursavvik under sensorfusjon.
De fleste moderne inertialsystemer integrerer MEMS-magnetometre basert på teknologier som anisotropisk magnetoresistans (AMR), Hall-effekten eller fluxgate-sensorer. AMR-sensorer gir høy følsomhet, utmerket forspenningsstabilitet, lavt strømforbruk og kompakte dimensjoner for navigasjonsapplikasjoner. De måler magnetfeltet langs tre ortogonale akser for å produsere en tredimensjonal magnetisk vektor. Selv om magnetfeltstyrken vanligvis uttrykkes i mikrotesla (µT), milligauss (mG) eller nanotesla (nT), baserer navigasjonsalgoritmer seg hovedsakelig på vektorretningen snarere enn dens absolutte størrelse.
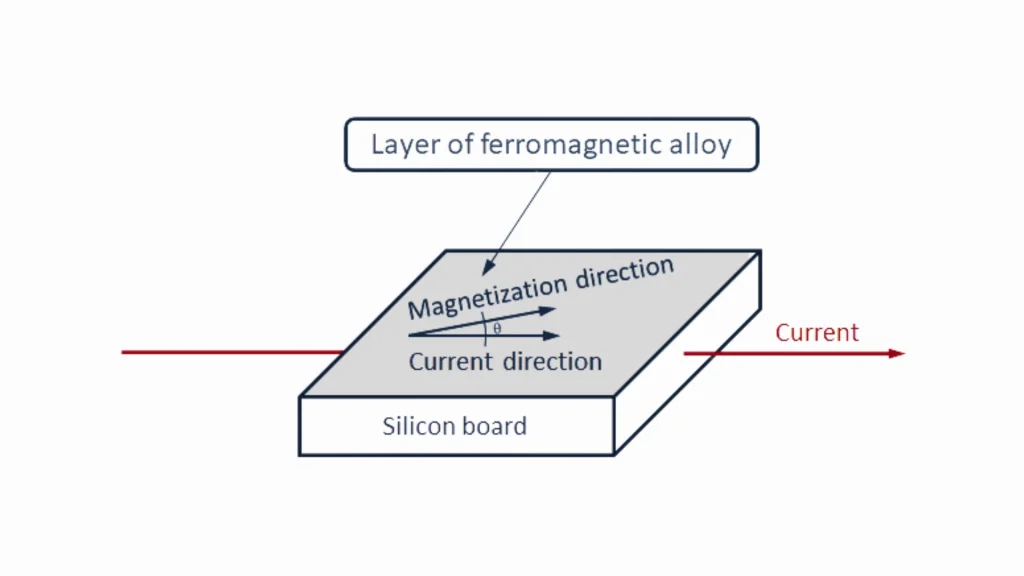
Jordens magnetfelt er relativt svakt og varierer vanligvis mellom omtrent 250 og 650 mGauss, avhengig av geografisk beliggenhet. Nærliggende magnetiske kilder kan lett forstyrre dette feltet. Permanente magneter og strømførende ledere genererer forstyrrelser fra hardt jern som forskyver den målte magnetiske vektoren, mens ferromagnetiske strukturer skaper forvrengninger fra mykt jern som deformerer dens form. Disse effektene kan overstige jordens magnetfelt med flere størrelsesordener og forringe kursnøyaktigheten betydelig. Derfor er nøyaktig magnetisk kalibrering avgjørende for å identifisere og kompensere for lokale forstyrrelser før det blir mulig å estimere kursen pålitelig.
Moderne sensoralgoritmer kan ikke bestemme fullstendig orientering ved å bruke kun et magnetometer. De fusjonerer målinger fra magnetometer, gyroskop (kortvarig vinkelbevegelse med høy presisjon) og akselerometer (tyngdekraftvektor for å beregne rulling og stigning) gjennom en EKF. Magnetometre gir en absolutt kursreferanse i forhold til magnetisk nord. Denne sensorfusjonen minimerer gyroskopdrift og forbedrer kursnøyaktigheten på lang sikt. Denne tilnærmingen brukes innen landmåling, maritim virksomhet, industrielle systemer og autonome kjøretøy.
