


Trayectorias superpuestas de ida y vuelta
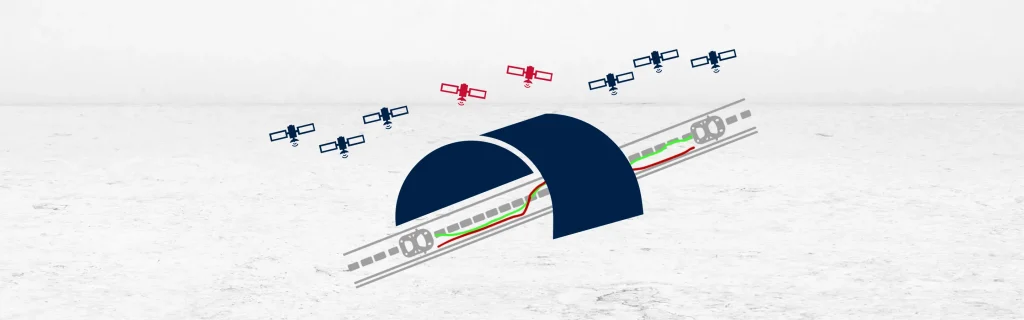
Las trayectorias superpuestas hacia adelante y hacia atrás ocurren cuando un software de postprocesamiento superpone dos trayectorias inerciales para mejorar la precisión durante las interrupciones del GNSS. El software calcula primero la trayectoria hacia adelante. Procesa los datos en el orden en que se registraron. La deriva se acumula durante los segmentos sin cobertura GNSS. Luego, procesa los mismos datos en orden inverso. Comienza desde el punto en que se vuelve a adquirir la señal GNSS. La deriva se acumula en la dirección opuesta.
La superposición de ambas trayectorias permite al software PPK comparar los resultados. Identifica el movimiento consistente y rechaza la deriva conflictiva. Este proceso mejora la precisión en entornos con GNSS degradado. También mejora la reconstrucción de la trayectoria durante la pérdida de señal.
La trayectoria hacia adelante captura la dinámica inmediatamente después de la pérdida de señal. La trayectoria hacia atrás captura la dinámica previa a la reanudación de la señal.
Al superponerse, estas trayectorias resaltan las características de movimiento comunes. El software de postprocesamiento extrae las secciones más precisas de ambas trayectorias. Las fusiona en una única trayectoria óptima. Esta solución combinada reduce la deriva acumulada. También refuerza las estimaciones de posición, velocidad y actitud.
La superposición ayuda a corregir los patrones de deriva exclusivamente inerciales. Mejora el posicionamiento lateral y vertical. También mejora la precisión del rumbo durante interrupciones prolongadas del GNSS. El proceso opera íntegramente en el postprocesamiento. Utiliza datos grabados sin necesidad de corrección en tiempo real.
Esta técnica se aplica bien en túneles, bosques y cañones urbanos. También ayuda en levantamientos submarinos y subterráneos. Las superposiciones de avance y retroceso permiten una mejor navegación a estima. Complementan la integración estrecha de GNSS/INS.
El método admite la corrección en 3D. Refina las estimaciones de balanceo (roll), cabeceo (pitch) y guiñada (yaw). Mantiene una alta calidad de datos a pesar de un mal GNSS. El enfoque funciona mejor con datos de IMU de bajo ruido. Los sensores inerciales de alta resolución mejoran los resultados.
Las trayectorias superpuestas hacia adelante y hacia atrás ofrecen una solución práctica. Mejoran los datos de INS asistidos por GNSS en entornos complejos. Aumentan la confianza en las trayectorias postprocesadas. La técnica ayuda a los usuarios a reconstruir un movimiento preciso en zonas desafiantes. Es una herramienta clave en la navegación inercial avanzada.
Software Qinertia GNSS+INS PPK
El software Qinertia PPK ofrece un nivel completamente nuevo en soluciones de posicionamiento de alta precisión. Consiga una precisión sin precedentes en sus flujos de trabajo mediante el postprocesamiento de sus datos de ubicación brutos.
Descubra todas las características
