


Vorwärts- und Rückwärtspfade überlagert
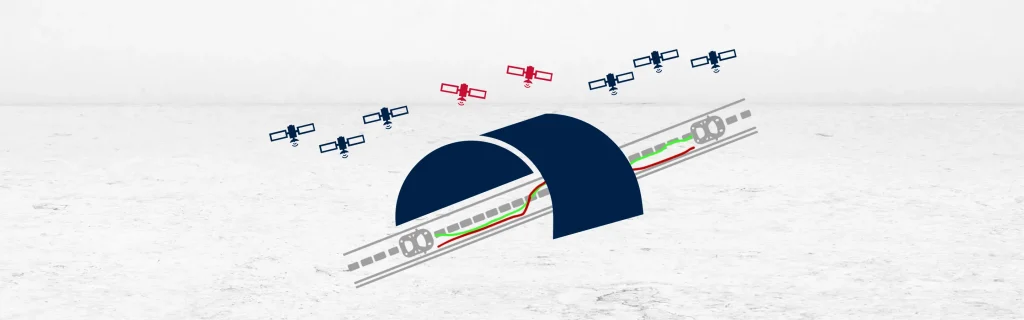
Das Überlagern von Vorwärts- und Rückwärtspfaden geschieht, wenn eine Nachbearbeitungssoftware zwei Inertialpfade überlagert, um die Genauigkeit bei GNSS-Ausfällen zu verbessern. Die Software berechnet zunächst den Vorwärtspfad. Sie verarbeitet die Daten in der Reihenfolge ihrer Aufzeichnung. In GNSS-freien Segmenten kumuliert sich Drift. Anschließend verarbeitet sie dieselben Daten in umgekehrter Reihenfolge. Sie beginnt an dem Punkt, an dem das GNSS-Signal wieder empfangen wird. Die Drift kumuliert sich in entgegengesetzter Richtung.
Das Überlagern beider Pfade ermöglicht es der PPK-Software, die Ergebnisse zu vergleichen. Sie identifiziert konsistente Bewegungen und verwirft widersprüchliche Drift. Dieser Prozess erhöht die Genauigkeit in GNSS-eingeschränkten Umgebungen. Zudem verbessert er die Trajektorienrekonstruktion bei Signalverlust.
Der Vorwärtspfad erfasst die Dynamik unmittelbar nach dem Signalverlust. Der Rückwärtspfad erfasst sie im Hinblick auf die wiederkehrende Signalwiederaufnahme.
Wenn diese Pfade überlagert werden, heben sie gemeinsame Bewegungsmerkmale hervor. Die Nachbearbeitungssoftware extrahiert die genauesten Abschnitte aus beiden Pfaden. Sie führt diese zu einer optimalen Trajektorie zusammen. Diese kombinierte Lösung reduziert die kumulierte Drift. Sie stärkt zudem die Positions-, Geschwindigkeits- und Lagebestimmungen.
Die Überlagerung hilft dabei, reine Inertial-Driftmuster zu korrigieren. Sie verbessert die laterale und vertikale Positionierung. Darüber hinaus erhöht sie die Kursgenauigkeit bei langen GNSS-Ausfällen. Der Prozess läuft vollständig in der Nachbearbeitung ab. Er verwendet aufgezeichnete Daten, ohne eine Echtzeitkorrektur zu erfordern.
Diese Technik lässt sich gut in Tunneln, Wäldern und Straßenschluchten anwenden. Sie ist auch bei Unterwasser- und Untergrundvermessungen hilfreich. Vorwärts-Rückwärts-Überlagerungen ermöglichen ein besseres Koppelnavigation (Dead Reckoning). Sie ergänzen eine enge GNSS/INS-Integration.
Die Methode unterstützt eine 3D-Korrektur. Sie verfeinert die Schätzungen für Roll-, Nick- und Gierwinkel. Sie behält trotz schlechter GNSS-Bedingungen eine hohe Datenqualität bei. Der Ansatz funktioniert am besten mit rauscharmen IMU-Daten. Hochauflösende Inertialsensoren verbessern die Ergebnisse.
Die überlagerten Vorwärts- und Rückwärtsfade bieten eine praktische Lösung. Sie verbessern GNSS-gestützte INS-Daten in komplexen Umgebungen. Sie erhöhen das Vertrauen in nachbearbeitete Trajektorien. Die Technik hilft Anwendern, präzise Bewegungen in anspruchsvollen Zonen zu rekonstruieren. Sie ist ein zentrales Werkzeug in der fortgeschrittenen Inertialnavigation.
Qinertia GNSS+INS PPK-Software
Die Qinertia PPK-Software bietet ein völlig neues Niveau an hochpräzisen Positionierungslösungen. Erzielen Sie eine beispiellose Genauigkeit in Ihren Arbeitsabläufen durch die Nachbearbeitung Ihrer rohen Positionsdaten.
Entdecken Sie alle Funktionen
