


前後方向の経路を重ね合わせた図
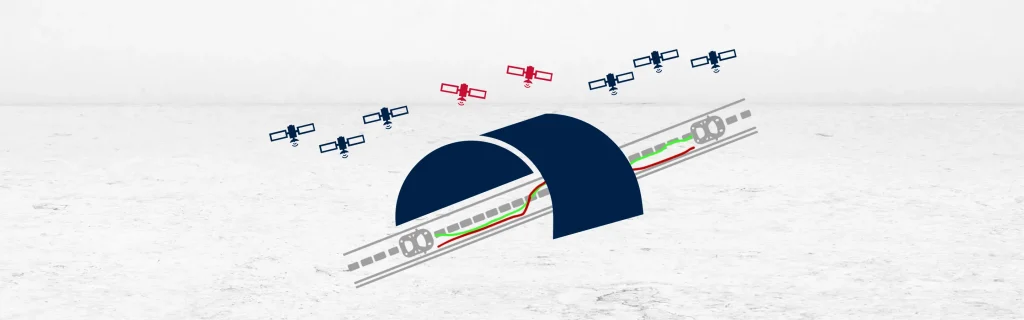
フォワード・バックワード・パスのオーバーレイ(往復パスの重ね合わせ)は、GNSS測位中断中の精度を向上させるために、ポストプロセッシングソフトウェアが2つの慣性パスを重ね合わせるときに発生します。ソフトウェアはまずフォワードパス(順方向パス)を計算します。記録された順序でデータを処理します。GNSSが遮断されたセグメントではドリフトが蓄積されます。次に、同じデータを逆順で処理します。GNSS信号が再取得されたポイントから開始されます。ドリフトは逆方向に蓄積されます。
両方のパスを重ね合わせることで、PPKソフトウェアは結果を比較できます。一貫した動きを特定し、矛盾するドリフトを除外します。このプロセスにより、GNSSの劣化環境における精度が向上します。また、信号消失中の軌跡再構築も改善されます。
フォワードパスは信号消失直後のダイナミクスを捉えます。バックワードパス(逆方向パス)は信号再取得に至るダイナミクスを捉えます。
重ね合わされたこれらのパスは、共通のモーション機能を際立たせます。ポストプロセッシングソフトウェアは、両方のパスから最も正確なセクションを抽出します。それらを1つの最適な軌跡に統合します。この統合されたソリューションにより、蓄積されたドリフトが軽減されます。また、位置、速度、および姿勢の推定値も強化されます。
重ね合わせは、慣性単独のドリフトパターンの補正に役立ちます。水平方向および垂直方向の位置決めを改善します。また、長期的なGNSS測位中断中の見出し(方位)精度の向上にもつながります。このプロセスは完全にポストプロセッシングで動作します。リアルタイム補正を必要とせず、記録されたデータを使用します。
この技術は、トンネル、森林、都市の峡谷などで非常に有効です。また、水中や地下の調査にも役立ちます。フォワード・バックワード・オーバーレイにより、より優れたデッドレコニング(推測航法)が可能になります。これらは、緊密なGNSS/INS統合を補完します。
この方法は3次元補正をサポートします。ロール、ピッチ、ヨーの推定値を洗練させます。GNSSの状態が悪いにもかかわらず、高いデータ品質を維持します。このアプローチは、低ノイズのIMUデータで最も効果を発揮します。高解像度の慣性センサーにより、結果がさらに向上します。
フォワード・バックワード・パスのオーバーレイは、実用的なソリューションを提供します。複雑な環境におけるGNSS補助INSデータを強化します。ポストプロセッシングされた軌跡に対する信頼性を高めます。この技術は、ユーザーが困難なゾーンで正確なモーションを再構築するのに役立ちます。これは高度な慣性航法における重要なツールです。
Qinertia GNSS+INS PPKソフトウェア
Qinertia PPKソフトウェアは、高精度測位ソリューションにまったく新しいレベルをもたらします。生の位置データを後処理することで、ワークフローで比類のない精度を実現します。
すべての機能を見る
