


Nałożone na siebie ścieżki w przód i w tył
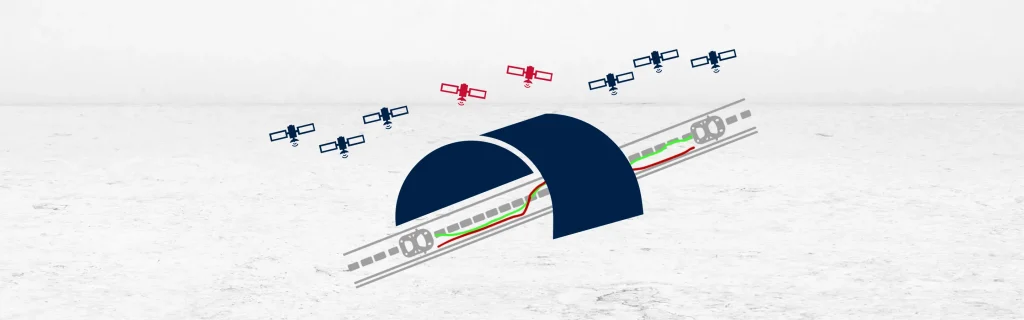
Nałożone na siebie ścieżki w przód i w tył występują, gdy oprogramowanie do post-processingu nakłada na siebie dwie ścieżki inercyjne w celu poprawy dokładności podczas przerw w sygnale GNSS. Oprogramowanie najpierw oblicza ścieżkę w przód. Przetwarza dane w kolejności ich rejestracji. Dryf kumuluje się w segmentach pozbawionych sygnału GNSS. Następnie przetwarza te same dane wspak. Zaczyna od punktu, w którym ponownie pozyskano sygnał GNSS. Dryf kumuluje się w przeciwnym kierunku.
Nałożenie obu ścieżek pozwala oprogramowaniu PPK na porównanie wyników. Identyfikuje spójny ruch i odrzuca sprzeczny dryf. Proces ten zwiększa dokładność w środowiskach o pogorszonym sygnale GNSS. Poprawia również rekonstrukcję trajektorii podczas utraty sygnału.
Ścieżka w przód rejestruje dynamikę natychmiast po utracie sygnału. Ścieżka wsteczna rejestruje ją w okresie poprzedzającym ponowne pozyskanie sygnału.
Po nałożeniu ścieżki te podkreślają wspólne cechy ruchu. Oprogramowanie do post-processingu wyodrębnia najbardziej dokładne sekcje z obu ścieżek. Łączy je w jedną optymalną trajektorię. To połączone rozwiązanie zmniejsza skumulowany dryf. Wzmacnia również szacunki pozycji, prędkości i orientacji.
Nakładanie pomaga korygować wzorce dryfu wyłącznie inercyjnego. Poprawia pozycjonowanie boczne i pionowe. Zwiększa również dokładność kursu podczas długich przerw w sygnale GNSS. Proces ten działa całkowicie w trybie post-processingu. Wykorzystuje zarejestrowane dane bez konieczności korygowania w czasie rzeczywistym.
Technika ta znajduje dobre zastosowanie w tunelach, lasach i kanionach miejskich. Pomaga również w pomiarach podwodnych i podziemnych. Nakładanie ścieżek w przód i w tył umożliwia lepszą nawigację z zliczenia (dead-reckoning). Stanowią one uzupełnienie ścisłej integracji GNSS/INS.
Metoda obsługuje korekcję 3D. Dopracowuje szacunki przechyłu wzdłużnego (pitch), poprzecznego (roll) i odchylenia (yaw). Utrzymuje wysoką jakość danych pomimo słabego sygnału GNSS. Podejście to działa najlepiej z danymi IMU o niskim poziomie szumów. Wysok rozdzielczości czujniki inercyjne poprawiają wyniki.
Nałożone na siebie ścieżki w przód i w tył stanowią praktyczne rozwiązanie. Poprawiają dane INS wspomagane przez GNSS w złożonych środowiskach. Zwiększają zaufanie do przetworzonych po fakcie trajektorii. Technika ta pomaga użytkownikom rekonstruować dokładny ruch w wymagających strefach. Jest kluczowym narzędziem w zaawansowanej nawigacji inercyjnej.
Oprogramowanie PPK GNSS+INS Qinertia
Oprogramowanie Qinertia PPK wprowadza całkowicie nowy poziom w rozwiązaniach pozycjonowania o wysokiej dokładności. Uzyskaj niezrównaną dokładność w swoich procesach roboczych poprzez post-processing surowych danych o położeniu.
Odkryj wszystkie funkcje
