

Trajetórias para frente e para trás sobrepostas
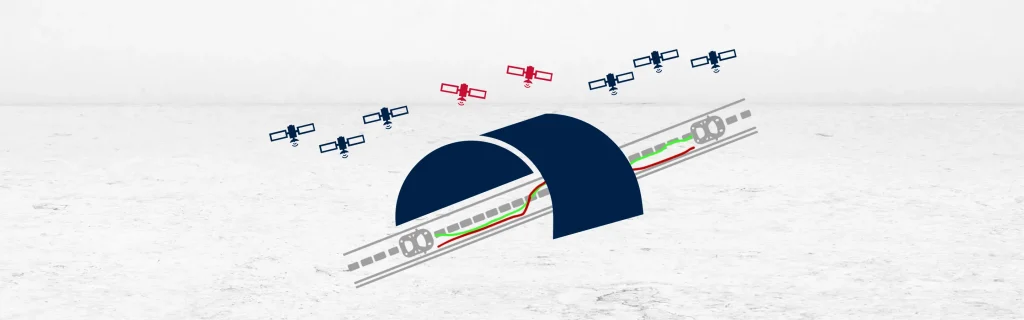
A sobreposição de trajetórias de frente para trás (forwards-backwards) ocorre quando um software de pós-processamento sobrepõe duas trajetórias inerciais para melhorar a precisão durante interrupções do GNSS. O software primeiro calcula a trajetória para a frente. Ele processa os dados na ordem em que foram gravados. O desvio se acumula durante os segmentos sem GNSS. Em seguida, ele processa os mesmos dados na direção reversa. Ele começa a partir do ponto em que o sinal GNSS é reobtido. O desvio se acumula na direção oposta.
A sobreposição de ambas as trajetórias permite que o software PPK compare os resultados. Ele identifica o movimento consistente e rejeita o desvio conflitante. Esse processo aumenta a precisão em ambientes com degradação de GNSS. Ele também melhora a reconstrução da trajetória durante a perda de sinal.
A trajetória para a frente captura a dinâmica imediatamente após a perda de sinal. A trajetória para trás captura a dinâmica que antecede a reobtenção do sinal.
Quando sobrepostas, essas trajetórias destacam características de movimento comuns. O software de pós-processamento extrai as seções mais precisas de ambas as trajetórias. Ele as mescla em uma trajetória ideal combinada. Essa solução combinada reduz o desvio acumulado. Ela também fortalece as estimativas de posição, velocidade e atitude.
A sobreposição ajuda a corrigir padrões de desvio puramente inerciais. Ela melhora o posicionamento lateral e vertical. Também aprimora a precisão do rumo durante longas interrupções do GNSS. O processo opera inteiramente no pós-processamento. Ele utiliza dados gravados sem exigir correção em tempo real.
Esta técnica aplica-se muito bem em túneis, florestas e cânions urbanos. Ela também ajuda em levantamentos subaquáticos e subterrâneos. As sobreposições de frente para trás permitem uma navegação estimada melhor. Elas complementam a integração firme GNSS/INS.
O método suporta correção em 3D. Ele refina as estimativas de rolagem (roll), arfagem (pitch) e guinada (yaw). Ele mantém alta qualidade de dados apesar de um GNSS ruim. A abordagem funciona melhor com dados de IMU de baixo ruído. Sensores inerciais de alta resolução melhoram os resultados.
As trajetórias sobrepostas de frente para trás oferecem uma solução prática. Elas aprimoram os dados de INS auxiliados por GNSS em ambientes complexos. Elas aumentam a confiabilidade nas trajetórias pós-processadas. A técnica ajuda os usuários a reconstruir o movimento preciso em zonas desafiadoras. É uma ferramenta fundamental na navegação inercial avançada.
Software PPK GNSS+INS Qinertia
O software Qinertia PPK oferece um nível totalmente novo em soluções de posicionamento de alta precisão. Obtenha precisão incomparável em seus fluxos de trabalho ao pós-processar seus dados de localização brutos.
Descubra todos os recursos
