


앞뒤 경로가 중첩된 모습
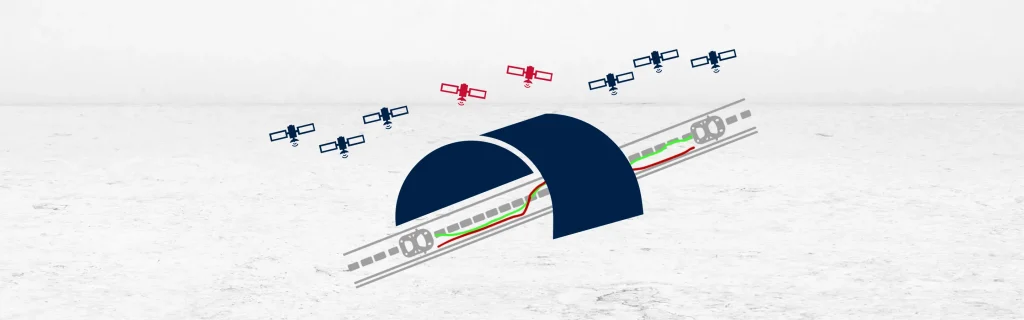
전후방 경로 중첩은 GNSS 중단 시 정확도를 향상시키기 위해 후처리 소프트웨어가 두 개의 관성 경로를 겹칠 때 발생합니다. 소프트웨어는 먼저 전방 경로를 계산합니다. 기록된 순서대로 데이터를 처리합니다. GNSS가 차단된 구간에서는 오차(drift)가 누적됩니다. 그런 다음 동일한 데이터를 역순으로 처리합니다. GNSS 신호가 다시 수신되는 지점에서 시작됩니다. 오산은 반대 방향으로 누적됩니다.
두 경로를 겹치면 PPK 소프트웨어가 결과를 비교할 수 있습니다. 일관된 모션을 식별하고 상충되는 오차를 거부합니다. 이 프로세스는 GNSS 열화 환경에서 정확도를 향상시킵니다. 또한 신호 손실 중 궤적 재구성을 개선합니다.
전방 경로는 신호 손실 직후의 동역학을 포착합니다. 후방 경로는 신호 재수신으로 이끄는 동역학을 포착합니다.
중첩될 때 이러한 경로는 공통 모션 특징을 강조합니다. 후처리 소프트웨어는 두 경로에서 가장 정확한 섹션을 추출합니다. 하나의 최적 궤적으로 병합합니다. 이 결합된 솔루션은 누적된 오차를 줄입니다. 또한 위치, 속도 및 자세 추정치를 강화합니다.
중첩은 순수 관성 오차 패턴을 수정하는 데 도움이 됩니다. 측면 및 수직 위치 지정을 개선합니다. 또한 긴 GNSS 중단 중 방위 정확도를 향상시킵니다. 이 프로세스는 완전히 후처리에서 작동합니다. 실시간 수정 없이 기록된 데이터를 사용합니다.
이 기술은 터널, 삼림 및 도심 협곡에서 잘 적용됩니다. 수중 및 지중 조사에도 도움이 됩니다. 전후방 중첩은 더 나은 추측 항법을 가능하게 합니다. 긴밀한 GNSS/INS 통합을 보완합니다.
이 방법은 3D 수정을 지원합니다. 롤, 피치 및 요 추정치를 정밀화합니다. 불량한 GNSS에도 불구하고 높은 데이터 품질을 유지합니다. 이 접근 방식은 저노이즈 IMU 데이터에서 가장 잘 작동합니다. 고해상도 관성 센서는 결과를 향상시킵니다.
중첩된 전후방 경로는 실용적인 솔루션을 제공합니다. 복잡한 환경에서 GNSS 보조 INS 데이터를 향상시킵니다. 후처리된 궤적에 대한 신뢰도를 높입니다. 이 기술은 사용자가 까다로운 구역에서 정확한 모션을 재구성하는 데 도움이 됩니다. 첨단 관성 항법의 핵심 도구입니다.
Qinertia GNSS+INS PPK 소프트웨어
Qinertia PPK 소프트웨어는 고정밀 측위 솔루션의 완전히 새로운 수준을 제공합니다. 원시 위치 데이터를 후처리하여 워크플로우에서 비교할 수 없는 정확도를 달성하세요.
모든 기능 살펴보기
