


正向与反向路径叠加显示
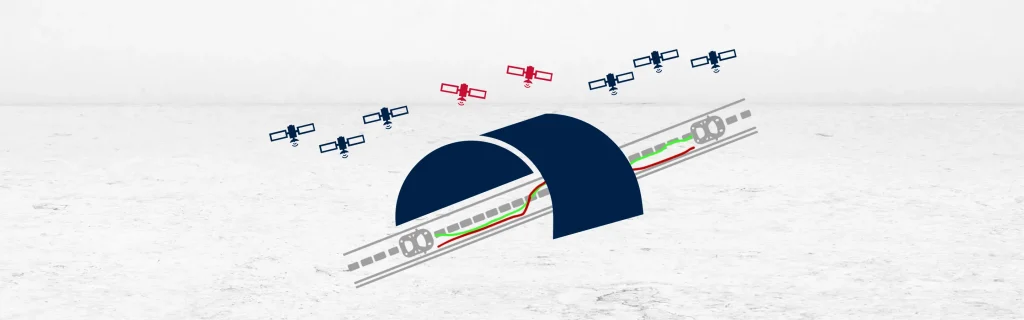
前向-后向路径叠加发生在后处理软件将两个惯性路径叠加在一起以提高 GNSS 中断期间的准确性时。该软件首先计算前向路径。它按照记录的顺序处理数据。漂移在无 GNSS 信号的区段中累积。然后,它以相反的顺序处理相同的数据。它从重新获取 GNSS 信号的点开始。漂移在相反的方向上累积。
叠加这两条路径使 PPK 软件能够比较结果。它识别一致的运动并拒绝冲突的漂移。此过程提高了 GNSS 退化环境中的准确性。它还改善了信号丢失期间的轨迹重建。
前向路径捕获信号丢失后立即发生的动态。后向路径捕获导致信号重新获取的动态。
叠加后,这些路径突出了共同的运动特征。后处理软件从两条路径中提取最准确的部分。它将它们合并为一个最佳轨迹。这种组合解决方案减少了累积漂移。它还增强了位置、速度和姿态估计。
叠加有助于纠正纯惯性漂移模式。它改善了横向和垂直定位。它还增强了长时间 GNSS 中断期间的航向精度。该过程完全在后处理中运行。它使用记录的数据,无需实时校正。
该技术非常适用于隧道、森林和城市峡谷。它还有助于水下和地下测量。前向-后向叠加可实现更好的推算定位。它们是对紧组合 GNSS/INS 集成的补充。
该方法支持 3D 校正。它完善了横滚角、俯仰角和偏航角估计。尽管 GNSS 较差,但它仍能保持高数据质量。该方法最适合低噪声 IMU 数据。高分辨率惯性传感器可改善结果。
前向-后向路径叠加提供了一个实用的解决方案。它们增强了复杂环境中的 GNSS 辅助 INS 数据。它们增加了对后处理轨迹的信心。该技术帮助用户在充满挑战的区域重建准确的运动。它是先进惯性导航中的一个关键工具。

