


Överlagrade framåt- och bakåtriktade banor
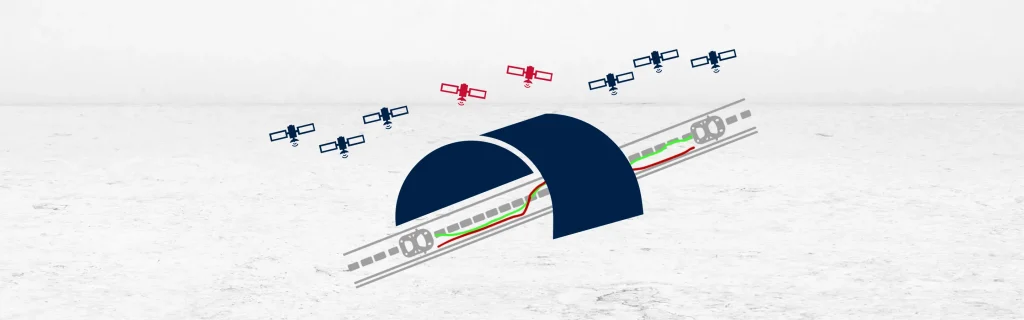
Överlagring av framåt- och bakåtbanor sker när efterbearbetningsmjukvara överlagrar två tröghetsbanor för att förbättra noggrannheten under GNSS-avbrott. Mjukvaran beräknar först framåtbanan. Den bearbetar data i den ordning den spelades in. Avdrift ansamlas under GNSS-fria segment. Därefter bearbetas samma data baklänges. Den startar från den punkt där GNSS-signalen återfås. Avdrift ansamlas i motsatt riktning.
Genom att överlagra båda banorna kan PPK-mjukvaran jämföra resultaten. Den identifierar konsekventa rörelser och rensar bort motstridig avdrift. Denna process ökar noggrannheten i GNSS-störda miljöer. Den förbättrar också banrekonstruktionen vid signalbortfall.
Framåtbanan fångar upp dynamiken omedelbart efter signalbortfall. Bakåtbanan fångar upp den som leder fram till att signalen återfås.
När dessa banor överlagras framhäver de gemensamma rörelseegenskaper. Efterbearbetningsmjukvaran extraherar de mest noggranna delarna från båda banorna. Den sammanfogar dem till en optimal bana. Denna kombinerade lösning minskar den ansamlade avdriften. Den stärker också uppskattningarna av position, hastighet och attityd.
Överlagringen hjälper till att korrigera avdriftsmönster som enbart baseras på tröghet. Den förbättrar den horisontella och vertikala positioneringen. Den ökar också kursnoggrannheten under långa GNSS-avbrott. Processen sker helt i efterbearbetningen. Den använder inspelad data utan krav på korrigering i realtid.
Denna teknik lämpar sig väl i tunnlar, skogar och stadsmiljöer. Den är också till hjälp vid undervattens- och underjordsmätningar. Framåt- och bakåtöverlagringar möjliggör bättre död räkning (dead reckoning). De kompletterar tät GNSS/INS-integration.
Metoden stöder 3D-korrigering. Den förfinar uppskattningarna av rullning (roll), luttring (pitch) och girning (yaw). Den bibehåller hög datakvalitet trots dålig GNSS. Metoden fungerar bäst med IMU-data med lågt brus. Tröghetssensorer med hög upplösning förbättrar resultaten.
De överlagrade framåt- och bakåtbanorna utgör en praktisk lösning. De förbättrar GNSS-stödda INS-data i komplexa miljöer. De ökar förtroendet för efterbearbetade banor. Tekniken hjälper användare att rekonstruera exakta rörelser i utmanande zoner. Det är ett nyckelverktyg inom avancerad tröghetsnavigering.
Qinertia GNSS+INS PPK-programvara
Qinertia PPK-programvaran erbjuder en helt ny nivå av positioneringslösningar med hög precision. Uppnå oöverträffad noggrannhet i dina arbetsflöden genom att efterbehandla din råa platsdata.
Upptäck alla funktioner
