


Procesamiento de ida y vuelta
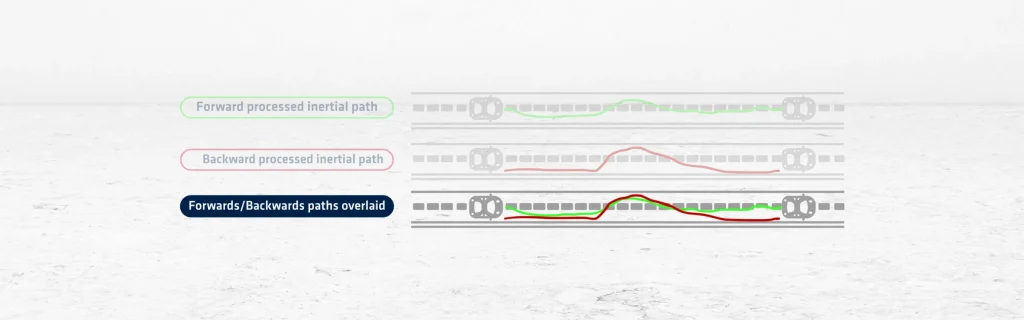
El procesamiento hacia adelante/hacia atrás es un método de post-procesamiento utilizado para mejorar la precisión de posicionamiento en sistemas de navegación GNSS/INS. Este método aprovecha las fortalezas de ambas tecnologías utilizando todos los datos recopilados en dos direcciones: hacia adelante y hacia atrás. El procesamiento hacia adelante analiza los datos en orden cronológico, tal como fueron registrados. El procesamiento hacia atrás hace lo contrario, leyendo y analizando los datos desde el último punto registrado hasta el principio. Esta técnica de doble pasada proporciona dos estimaciones de trayectoria, que luego pueden fusionarse para mejorar la precisión.
GNSS ofrece una alta precisión a largo plazo, pero falla en áreas con obstrucción de señal como túneles o ciudades densas. Los sistemas inerciales, por otro lado, proporcionan datos fiables a corto plazo, pero sufren de deriva con el tiempo. Cuando las señales GNSS se pierden, como en un túnel, los datos inerciales mantienen la trayectoria pero introducen errores. Estos errores se acumulan de manera diferente cuando se procesan hacia atrás. Al comparar las trayectorias inerciales hacia adelante y hacia atrás, el sistema identifica y reduce los efectos de la deriva.
Imagine un vehículo entrando en un túnel donde se pierde la señal GNSS. La trayectoria procesada hacia adelante muestra una deriva acumulada para cuando el vehículo sale. Cuando se procesa hacia atrás desde la salida del túnel, la deriva aparece en la entrada en su lugar. La combinación de ambas direcciones equilibra los errores y mejora la estimación final de la trayectoria. Este enfoque ayuda a capturar movimientos clave, como cambios de carril o evasión de obstáculos, incluso durante las interrupciones de GNSS.
Esta técnica también mejora la estimación de la actitud, mejorando la precisión de cabeceo (pitch), alabeo (roll) y guiñada (yaw). Funciona en tres dimensiones, no solo lateralmente. Aunque no es esencial para interrupciones muy cortas, siempre mejora la calidad de los datos. La fusión de los resultados hacia adelante y hacia atrás produce una trayectoria final robusta y precisa.
El procesamiento hacia adelante/hacia atrás es ideal para aplicaciones donde la alta precisión es crítica. Convierte un sistema GNSS/INS en una solución más potente, especialmente en entornos desafiantes donde GNSS por sí solo fallaría.
Software Qinertia GNSS+INS PPK
El software Qinertia PPK ofrece un nivel completamente nuevo en soluciones de posicionamiento de alta precisión. Consiga una precisión sin precedentes en sus flujos de trabajo mediante el postprocesamiento de sus datos de ubicación brutos.
Descubra todas las características
