


Voorwaartse en achterwaartse paden over elkaar heen gelegd
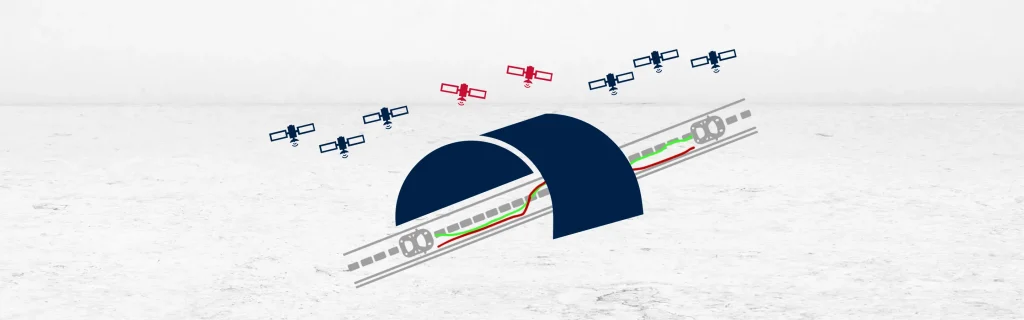
Het over elkaar leggen van voorwaartse en achterwaartse trajecten vindt plaats wanneer post-processingsoftware twee inertiële trajecten over elkaar legt om de nauwkeurigheid te verbeteren tijdens GNSS -onderbrekingen. De software berekent eerst het voorwaartse traject. Hierbij worden de gegevens verwerkt in de volgorde waarin ze zijn geregistreerd. Tijdens GNSS-onderbrekingen stapelt de drift zich op. Vervolgens verwerkt de software dezelfde gegevens in omgekeerde volgorde. Dit begint vanaf het punt waarop GNSS -signaal weer wordt ontvangen. De drift stapelt zich op in de tegenovergestelde richting.
Door beide trajecten over elkaar heen te leggen, kan de PPK-software de resultaten vergelijken. De software identificeert consistente bewegingen en verwijdert tegenstrijdige drift. Dit proces verhoogt de nauwkeurigheid in GNSS-omgevingen met verminderde signaalkwaliteit. Het verbetert ook de reconstructie van het traject tijdens signaalverlies.
Het voorwaartse traject legt de dynamiek vast direct na het signaalverlies. Het achterwaartse traject legt deze vast in de aanloop naar het opnieuw ontvangen van het signaal.
Wanneer deze trajecten over elkaar worden gelegd, worden gemeenschappelijke bewegingskenmerken benadrukt. De nabewerkingssoftware haalt de meest nauwkeurige segmenten uit beide paden. Deze worden samengevoegd tot één optimaal traject. Deze gecombineerde oplossing vermindert de geaccumuleerde afwijking. Ook worden de schattingen van positie, snelheid en oriëntatie versterkt.
Het over elkaar leggen helpt bij het corrigeren van afwijkingspatronen die uitsluitend door de inertiële sensoren worden veroorzaakt. Het verbetert de laterale en verticale positionering. Ook verhoogt het de koersnauwkeurigheid tijdens langdurige GNSS -onderbrekingen. Het proces vindt volledig plaats tijdens de nabewerking. Er wordt gebruikgemaakt van geregistreerde gegevens, zonder dat realtime correctie nodig is.
Deze techniek is zeer geschikt voor tunnels, bossen en stedelijke canyons. Het helpt ook bij onderwater- en ondergrondse metingen. Overlays in voorwaartse en achterwaartse richting maken een betere koersbepaling mogelijk. Ze vormen een aanvulling op de nauwe GNSS/INS integratie.
De methode ondersteunt 3D-correctie. Het verfijnt schattingen van rol, pitch en yaw. Het behoudt een hoge gegevenskwaliteit ondanks slechte GNSS. De aanpak werkt het beste met ruisarme IMU gegevens. Inertiële sensoren met hoge resolutie verbeteren de resultaten.
De over elkaar gelegde voorwaartse en achterwaartse trajecten bieden een praktische oplossing. Ze verbeteren de GNSS-ondersteunde INS gegevens in complexe omgevingen. Ze vergroten het vertrouwen in de na-verwerkte trajecten. De techniek helpt gebruikers om nauwkeurige bewegingen in uitdagende zones te reconstrueren. Het is een essentieel hulpmiddel bij geavanceerde inertiële navigatie.
Qinertia GNSS+INS PPK-software
De Qinertia PPK-software biedt een geheel nieuw niveau op het gebied van uiterst nauwkeurige positioneringsoplossingen. Bereik een ongeëvenaarde nauwkeurigheid in uw werkprocessen door uw ruwe locatiegegevens achteraf te verwerken.
Ontdek alle functies
