

Navegación denegada o degradada
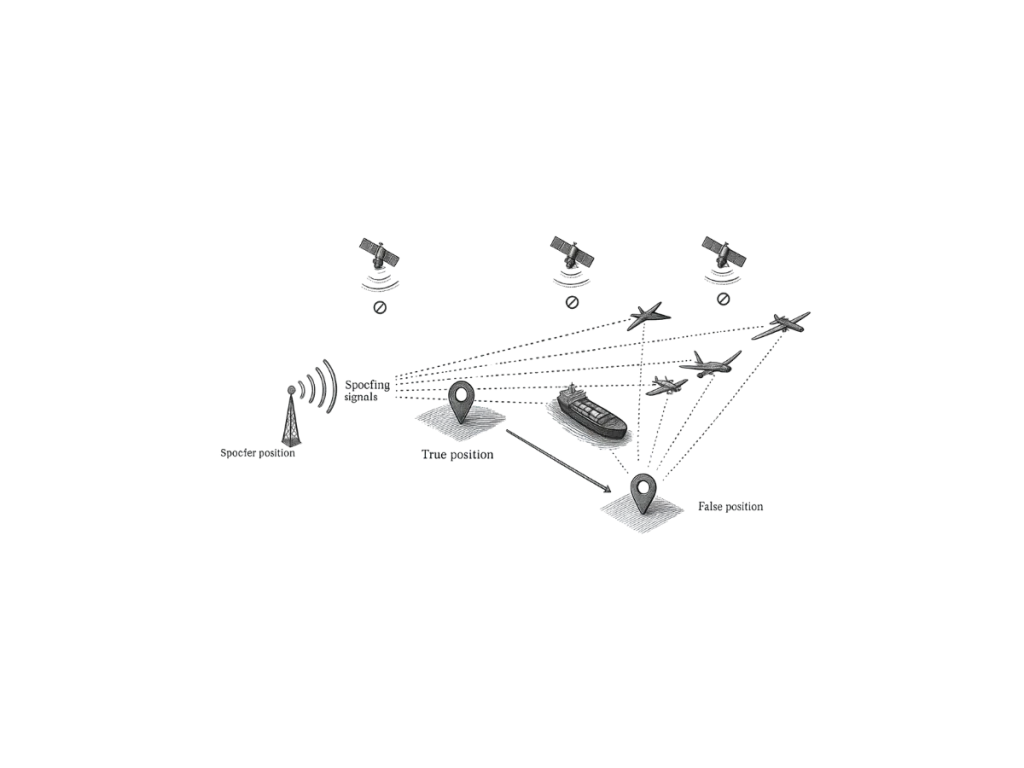
La navegación denegada o degradada describe aquellos entornos en los que los sistemas de posicionamiento pierden precisión, disponibilidad o integridad. Estas condiciones afectan a la navegación basada en GNSS, incluidos GPS, Galileo y otras constelaciones de satélites. Los ingenieros suelen denominar a estos escenarios entornos con denegación de GNSS o entornos con GNSS degradado.
El bloqueo de señales suele provocar la denegación de la navegación en cañones urbanos, túneles, bosques densos u operaciones submarinas. Los edificios, el terreno o las estructuras impiden que las señales de los satélites lleguen al receptor. Como resultado, el sistema no puede calcular una posición fiable.
La interferencia y el jamming también degradan el rendimiento de la navegación. Las señales de radiofrecuencia intencionadas o no intencionadas interrumpen la recepción GNSS. Esta interferencia reduce la calidad de la señal y aumenta los errores de posicionamiento. El spoofing representa otra amenaza crítica en entornos de navegación degradados. Los atacantes transmiten señales GNSS falsificadas para engañar a los receptores. Esta manipulación provoca información incorrecta de posición, velocidad o tiempo.
Alternativas para entornos con problemas de GNSS
Los sistemas de navegación inercial (INS) ofrecen una alternativa sólida en escenarios de navegación denegados o degradados. El INS utiliza acelerómetros y giróscopos para calcular la posición, la velocidad y la orientación. Estos sensores operan de forma independiente de las señales externas. Los ingenieros integran GNSS e INS para garantizar un rendimiento de navegación continuo. Cuando las señales GNSS se degradan, el INS mantiene el posicionamiento mediante navegación a estima. Este enfoque híbrido mejora la resiliencia y la fiabilidad.
Sin embargo, la precisión del INS deriva con el tiempo debido a los errores de los sensores. Las unidades de medida inercial (IMU) de alto rendimiento reducen significativamente esta deriva. Los algoritmos de filtrado avanzado también mejoran la precisión del sistema durante las interrupciones del GNSS.
Soluciones de navegación avanzadas para entornos de misión crítica
Aplicaciones como los vehículos autónomos, los UAV y los sistemas de defensa dependen de soluciones de navegación sin señal. Estos sistemas requieren un posicionamiento continuo y fiable en entornos complejos (navegación a estima). Una navegación robusta garantiza el éxito de la misión y la seguridad operativa.
Para optimizar el rendimiento, los ingenieros combinan múltiples sensores, incluidos LiDAR, cámaras y odómetros. Las técnicas de fusión de sensores mejoran la precisión y mitigan las limitaciones de cada sensor de forma individual.
La navegación denegada o degradada sigue siendo un desafío crítico en los sistemas de navegación modernos. Las soluciones inerciales avanzadas y las estrategias de fusión de sensores ofrecen alternativas fiables. Estas tecnologías garantizan un posicionamiento preciso cuando las señales GNSS fallan o se degradan.
