


Trayectoria inercial procesada hacia atrás
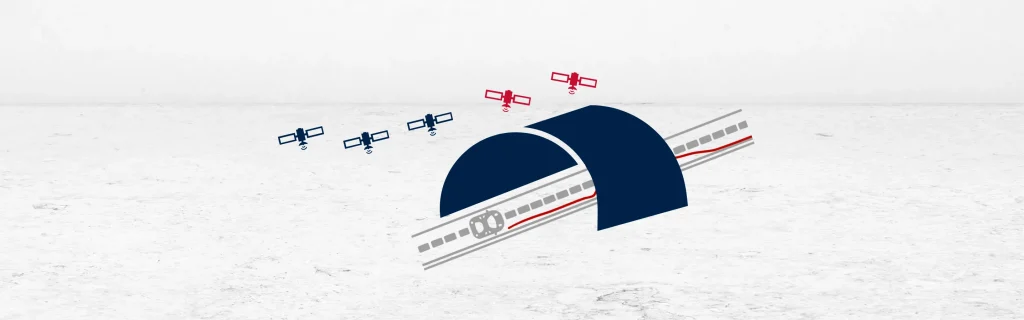
La trayectoria inercial procesada hacia atrás calcula la posición procesando los datos inerciales en sentido inverso, desde el punto final hasta el punto de partida. Este método utiliza las mismas medidas inerciales brutas, pero en orden cronológico inverso. El sistema trata estas entradas como si se hubieran registrado en tiempo de avance. La deriva sigue acumulándose, pero se desarrolla en la dirección opuesta en comparación con el procesamiento hacia adelante. Este patrón de deriva invertida ofrece una valiosa comparación para el análisis de errores.
El procesamiento hacia atrás se vuelve eficaz cuando se vuelven a adquirir los datos GNSS después de una interrupción de la señal. Utiliza el punto final conocido como referencia. Al propagar los datos inerciales hacia atrás, el sistema puede estimar una nueva trayectoria. Este método proporciona una segunda solución que complementa la ruta hacia adelante. Los ingenieros suelen comparar ambas rutas para detectar y reducir la deriva.
El sistema no necesita reconocer que procesa los datos en orden inverso. Aplica algoritmos inerciales estándar al conjunto de datos invertido. La precisión de la trayectoria hacia atrás depende de la calidad de la posición del punto final. Si este punto está bien acotado por GNSS u otra ayuda, la trayectoria inercial procesada hacia atrás produce correcciones valiosas.
El procesamiento hacia atrás funciona mejor en entornos de postprocesamiento. Los sistemas en tiempo real no pueden invertir los datos durante su funcionamiento. Este enfoque es adecuado para los sistemas de navegación inercial asistidos por GNSS en los que la pérdida de señal es temporal. Ayuda a superar las interrupciones con mayor precisión que las soluciones de avance unidireccional.
Por ejemplo, cuando un vehículo sale de un túnel, el sistema puede volver a procesar los datos hacia atrás desde el final del túnel. La trayectoria hacia atrás resultante contrarresta la deriva acumulada de la solución de avance. Superponer ambas rutas revela los errores sistemáticos y mejora la estimación de la trayectoria.
Este enfoque de doble dirección mejora la precisión de la posición y refuerza la fiabilidad del sistema. En condiciones difíciles o en áreas sin cobertura GNSS, la trayectoria inercial procesada hacia atrás ayuda a refinar el rendimiento de la navegación. Representa una herramienta avanzada en el flujo de trabajo de postprocesamiento de los sistemas de navegación inercial modernos.
Software Qinertia GNSS+INS PPK
El software Qinertia PPK ofrece un nivel completamente nuevo en soluciones de posicionamiento de alta precisión. Consiga una precisión sin precedentes en sus flujos de trabajo mediante el postprocesamiento de sus datos de ubicación brutos.
Descubra todas las características
