Explore nuestras soluciones para maniobras de alta dinámica en minería autónoma ↓



Minería autónoma
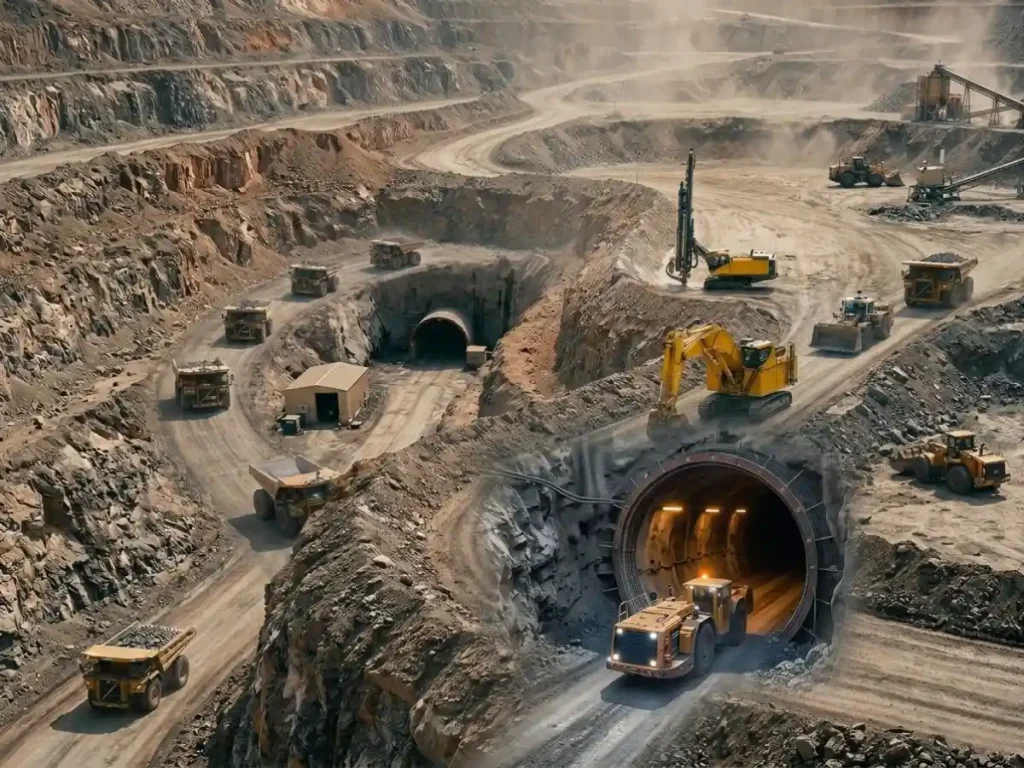
La minería autónoma despliega sistemas automatizados para controlar y coordinar equipos pesados con una mínima intervención humana. Integra percepción multisensorial, navegación inercial de alto rendimiento y algoritmos adaptativos de control de movimiento para ejecutar operaciones de extracción, transporte y perforación. En lugar de depender exclusivamente del posicionamiento externo, estos sistemas utilizan la fusión de sensores de bucle cerrado para mantener una conciencia espacial continua en galerías subterráneas y entornos a cielo abierto. Sintetizan GNSS, sensores inerciales, LiDAR, radar, cámaras y controladores de vehículos para percibir el entorno y ejecutar tareas.
Los yacimientos mineros imponen severas limitaciones de navegación. Las operaciones a cielo abierto provocan trayectorias múltiples del GNSS, obstrucciones de señales y una visibilidad limitada de los satélites, mientras que los pozos subterráneos bloquean el GNSS por completo. El polvo, las vibraciones extremas, los terrenos empinados y las variaciones térmicas degradan aún más los sensores. En consecuencia, los algoritmos de navegación robustos fusionan los datos de los sensores para mantener un posicionamiento preciso cuando fallan componentes individuales. El sistema integrado GNSS/INS proporciona un posicionamiento absoluto cuando hay disponibilidad de satélites y mantiene la navegación a estima durante las interrupciones.
Dentro de la unidad de medición inercial (IMU), los acelerómetros de baja deriva y los giróscopos ultraestables establecen la estabilidad de sesgo necesaria para una navegación a estima precisa. Los Sistemas de Referencia de Rumbo y Actitud (AHRS) calculan en tiempo real el balanceo, el canteo y la guiñada. Los algoritmos de filtrado fusionan los datos inerciales con magnetómetros o entradas de rumbo GNSS de doble antena, estabilizando los camiones de gran tonelaje y las excavadoras en terrenos abruptos. Los sistemas de acoplamiento estricto unen las mediciones de la IMU, la velocidad de las ruedas, la odometría LiDAR y el radar, utilizando filtros de Kalman extendidos (EKF) para eliminar la deriva de posición en zonas subterráneas sin cobertura GNSS o en cañones a cielo abierto.
Los Sistemas de Transporte Autónomo (AHS) fusionan nubes de puntos locales con datos de orientación inercial de alta frecuencia para actualizar los vectores de planificación de trayectoria, evitar obstáculos dinámicos y ejecutar la descarga de material con tolerancias del orden de centímetros.
Al integrar sensores inerciales de alta frecuencia directamente en los bucles de control principales, la minería autónoma elimina el error del operador, reduce la fatiga mecánica, optimiza el consumo de combustible y garantiza una operación continua en entornos hostiles.
