자율 주행 광산 장비의 고기동 기동을 위한 솔루션을 살펴보세요 ↓



자율 채굴
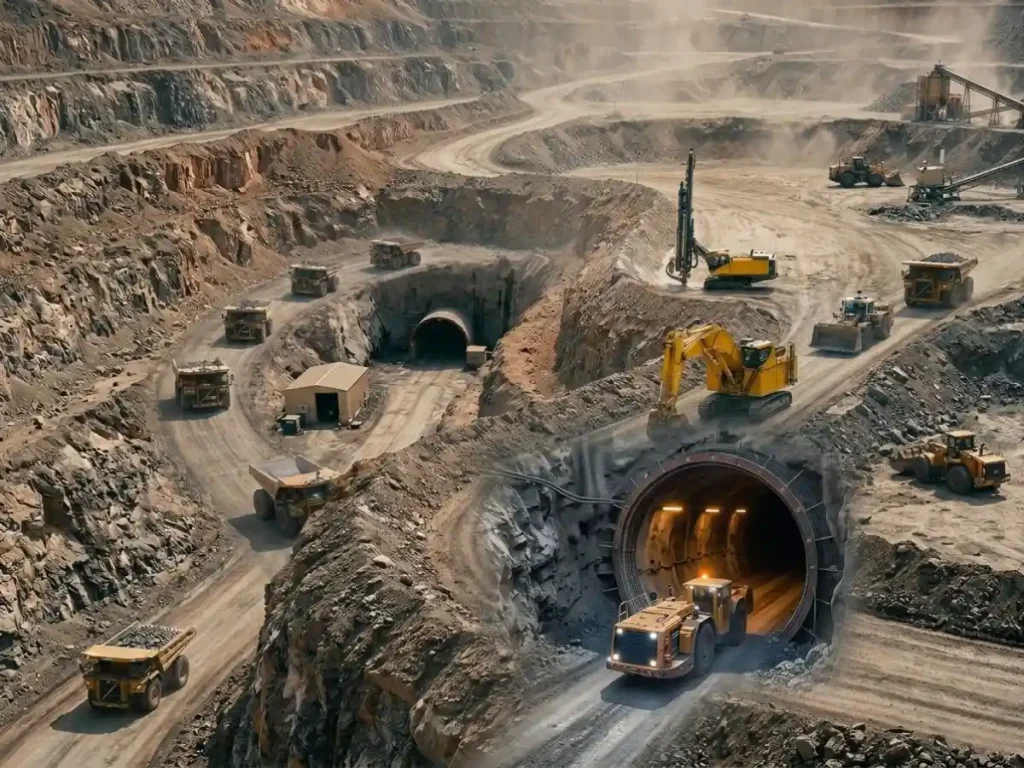
자율 광산 채굴은 최소한의 인적 개입으로 중장비를 제어하고 조율하기 위해 자동화 시스템을 배포합니다. 이 시스템은 다중 센서 인지, 고성능 관성 항법, 적응형 모션 제어 알고리즘을 통합하여 채굴, 운반, 드릴링 작업을 실행합니다. 외부 위치 정보에만 의존하는 대신, 이러한 시스템은 폐루프 센서 융합을 사용하여 지하 갱도와 노천광 환경 전반에서 지속적인 공간 인식을 유지합니다. GNSS, 관성 센서, LiDAR, 레이더, 카메라, 차량 제어기를 종합하여 주변 환경을 인식하고 작업을 수행합니다.
광산 현장은 심각한 항법 제약에 직면합니다. 노천광 작업은 GNSS 다중 경로, 신호 장애물, 제한된 위성 가시성을 유발하며, 지하 갱도는 GNSS를 완전히 차단합니다. 먼지, 극한의 진동, 가파른 지형, 온도 변화는 센서 성능을 더욱 저하시킵니다. 결과적으로, 견고한 항법 알고리즘은 센서 데이터를 융합하여 개별 부품이 고장 나더라도 정확한 위치 지정을 유지합니다. 통합 GNSS/INS는 위성 사용 가능 시 절대 위치를 제공하고, 신호 수신 불가 시 추측 항법을 유지합니다.
IMU(惯性测量单元) 내에서 저드리프트 가속도계와 초안정성 자이로스코프는 정확한 추측 항법에 필요한 바이어스 안정성을 구축합니다. AHRS(지시 자세 및 방위 기준 시스템)는 실시간 롤, 피치, 요를 계산합니다. 필터링 알고리즘은 관성 데이터를 자기 콤파스 또는 듀얼 안테나 GNSS 방위 입력과 융합하여 거친 지형에서 대형 덤프트럭과 굴착기를 안정화합니다. 긴밀히 결합된 시스템은 IMU 측정값, 휠 스피드, LiDAR 오도메트리, 레이더를 통합하고 확장 칼만 필터(EKF)를 사용하여 GNSS 음영 지하 구역이나 노천광 캐니언에서 위치 드리프트를 제거합니다.
AHS(자율 운반 시스템)는 로컬 포인트 클라우드와 고속 관성 방위 데이터를 병합하여 경로 계획 벡터를 업데이트하고, 동적 장애물을 회피하며, 센티미터 수준의 공차 내에서 적재물 하역을 실행합니다.
고속 관성 센서를 기본 제어 루프에 직접 내장함으로써 자율 광산 채굴은 작업자 오류를 제거하고, 기계적 응력을 줄이며, 연료 사용량을 최적화하고, 가혹한 환경에서 지속적인 작업을 보장합니다.
