Entdecken Sie unsere Lösungen für hochdynamische Manöver im autonomen Bergbau ↓



Autonomer Bergbau
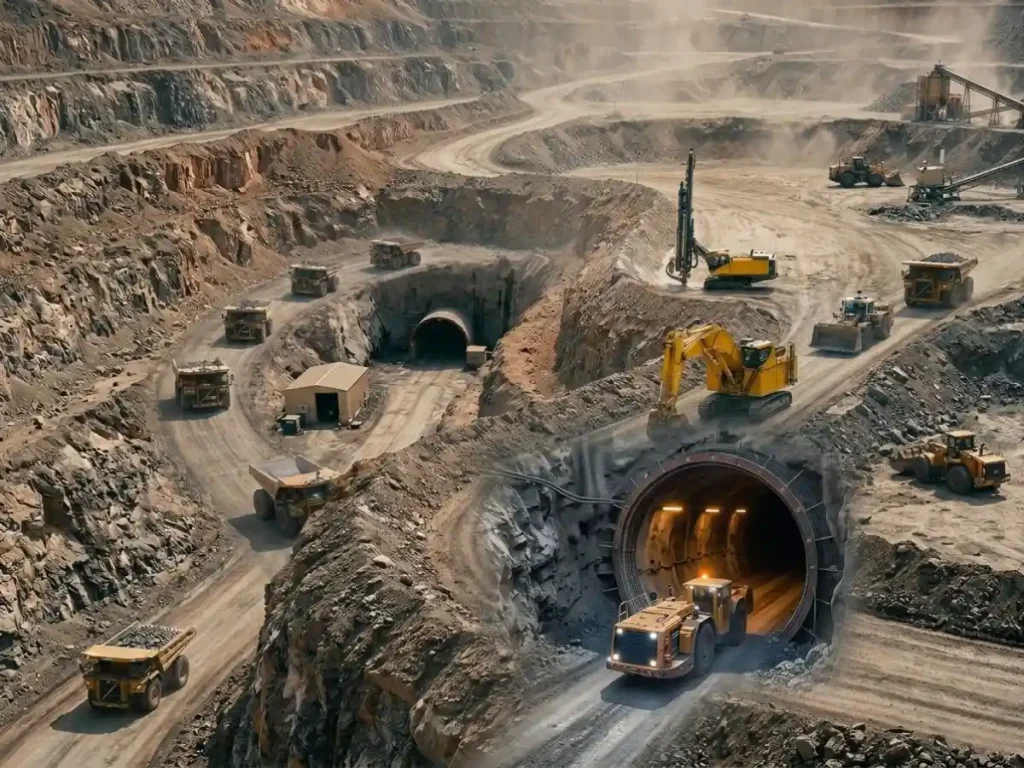
Im autonomen Bergbau werden automatisierte Systeme eingesetzt, um schwere Maschinen mit minimalem menschlichen Eingriff zu steuern und zu koordinieren. Es integriert Multisensor-Wahrnehmung, leistungsstarke Trägheitsnavigation und adaptive Bewegungssteuerungsalgorithmen zur Durchführung von Abbau-, Transport- und Bohrarbeiten. Anstatt sich ausschließlich auf externe Positionierung zu verlassen, nutzen diese Systeme eine geschlossene Sensorfusion, um ein kontinuierliches räumliches Bewusstsein über untertägige Strecken und Tagebaue hinweg aufrechtzuerhalten. Sie kombinieren GNSS, Inertialsensoren, LiDAR, Radar, Kameras und Fahrzeugsteuerungen, um die Umgebung wahrzunehmen und Aufgaben auszuführen.
Bergbaustandorte stellen strenge Anforderungen an die Navigation. Tagebaubetriebe verursachen GNSS-Mehrwegeausbreitung, Signalabschattungen und eine eingeschränkte Satellitensichtbarkeit, während untertägige Schächte GNSS komplett blockieren. Staub, extreme Vibrationen, steiles Gelände und Temperaturschwankungen beeinträchtigen die Sensoren zusätzlich. Daher führen robuste Navigationsalgorithmen Sensordaten zusammen, um eine genaue Positionierung aufrechtzuerhalten, wenn einzelne Komponenten ausfallen. Integriertes GNSS/INS sorgt für absolute Positionierung bei Satellitenverfügbarkeit und hält die Koppelnavigation (Dead Reckoning) bei Ausfällen aufrecht.
Innerhalb der Inertial Measurement Unit (IMU) gewährleisten rauscharme Beschleunigungsmesser und ultrastabile Gyroskope die für eine präzise Koppelnavigation erforderliche Bias-Stabilität. Attitude and Heading Reference Systems (AHRS) berechnen in Echtzeit Roll-, Nick- und Gierwinkel. Filteralgorithmen fusionieren die Trägheitsdaten mit Magnetometern oder Dual-Antennen-GNSS-Kursinputs und stabilisieren schwere Muldenkipper und Bagger in unwegsamem Gelände. Tightly Coupled Systems vereinen IMU-Messungen, Raddrehzahl, LiDAR-Odometrie und Radar und nutzen Extended Kalman Filter (EKF), um Positionsdrift in GNSS-abgeschatteten untertägigen Zonen oder Tagebauschluchten zu eliminieren.
Autonomous Haulage Systems (AHS) führen lokale Punktwolken mit hochfrequenten Trägheitsorientierungsdaten zusammen, um Pfadplanungsvektoren zu aktualisieren, dynamischen Hindernissen auszuweichen und das Abladen von Material innerhalb von Zentimetertoleranzen auszuführen.
Durch die direkte Integration hochfrequenter Inertialsensoren in primäre Regelkreise eliminiert der autonome Bergbau Bedienfehler, verringert mechanische Belastungen, optimiert den Kraftstoffverbrauch und gewährleistet einen kontinuierlichen Betrieb in rauen Umgebungen.
