Ontdek onze oplossingen voor zeer dynamische manoeuvres in de autonome mijnbouw ↓



Autonome mijnbouw
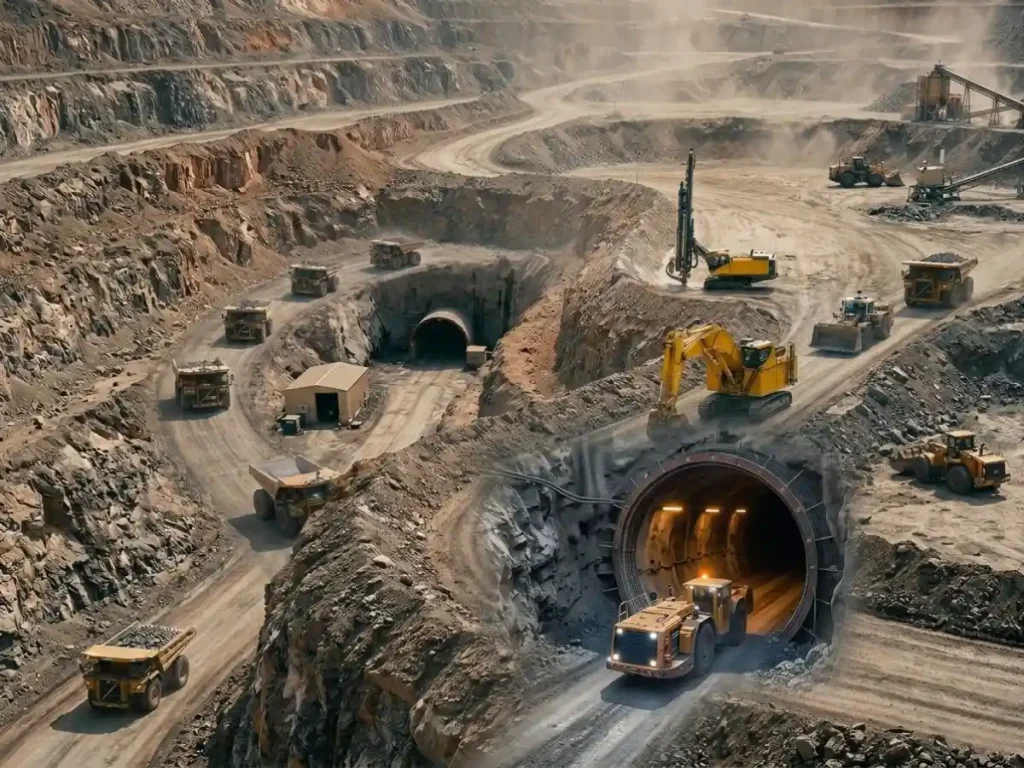
Bij autonome mijnbouw worden geautomatiseerde systemen ingezet om zware machines aan te sturen en te coördineren met minimale menselijke tussenkomst. Hierbij worden multisensorperceptie, hoogwaardige inertiële navigatie en adaptieve algoritmen voor bewegingsbesturing geïntegreerd om winnings-, transport- en boorwerkzaamheden uit te voeren. In plaats van uitsluitend afhankelijk te zijn van externe positionering, maken deze systemen gebruik van sensorfusie in een gesloten lus om continu ruimtelijk inzicht te behouden in zowel ondergrondse mijngangen als dagbouwomgevingen. Ze combineren GNSS, inertiële sensoren, LiDAR, radar, camera’s en voertuigcontrollers om de omgeving waar te nemen en taken uit te voeren.
Mijnbouwlocaties leggen strenge navigatiebeperkingen op. Dagbouwactiviteiten veroorzaken GNSS multipath-effecten, signaalbelemmeringen en beperkte zichtbaarheid van satellieten, terwijl ondergrondse schachten GNSS het signaal volledig blokkeren. Stof, extreme trillingen, steil terrein en temperatuurschommelingen tasten de prestaties van de sensoren verder aan. Daarom combineren robuuste navigatiealgoritmen sensorgegevens om een nauwkeurige positiebepaling te handhaven wanneer afzonderlijke componenten uitvallen. Geïntegreerde GNSS/INS zorgen voor absolute positiebepaling wanneer satellieten beschikbaar zijn en handhaven navigatie op basis van schatting tijdens uitval.
Binnen de inertiële meeteenheid (IMU) zorgen versnellingsmeters met lage drift en ultrastabiele gyroscopen voor de vereiste biasstabiliteit voor nauwkeurige navigatie op basis van schatting. Attitude and Heading Reference Systems (AHRS) berekenen in realtime de rol-, kantel- en gierhoeken. Filteralgoritmen combineren inertiële gegevens met koersgegevens van magnetometers of dual-antenne- GNSS , waardoor zware transportvoertuigen en graafmachines op ruw terrein worden gestabiliseerd. Nauw gekoppelde systemen combineren IMU -metingen, wielsnelheid, LiDAR-odometrie en radar, waarbij gebruik wordt gemaakt van Extended Kalman Filters (EKF) om positiedrift te elimineren in ondergrondse zones of open-pit-canyons waar GNSS niet beschikbaar is.
Autonome transportsystemen (AHS) combineren lokale puntenwolken met hoogfrequente inertiële oriëntatiegegevens om routeplanningsvectoren bij te werken, dynamische obstakels te vermijden en het lossen van de lading uit te voeren met een nauwkeurigheid op centimeterniveau.
Door hoogfrequente inertiële sensoren rechtstreeks in de primaire regelkringen te integreren, elimineert autonoom mijnbouwbedrijf menselijke fouten, vermindert het mechanische belasting, optimaliseert het brandstofverbruik en waarborgt het een continue werking in vijandige omgevingen.
