探索我们针对自主采矿高动态机动的解决方案 ↓

Stellar-40
INS
先进的抗干扰和抗欺骗能力
在 GNSS 禁用情况下,位置误差低至 0.2 % DT
0.05° 航向 (RTK)
发现

Ellipse-D
INS
双天线 RTK INS
0.05 ° 横滚和俯仰
0.2 ° 航向精度
发现

Ekinox Micro
INS
内部 GNSS 单/双天线
0.015 ° 横滚和纵倾
0.05 ° 航向精度
发现
无人驾驶采矿
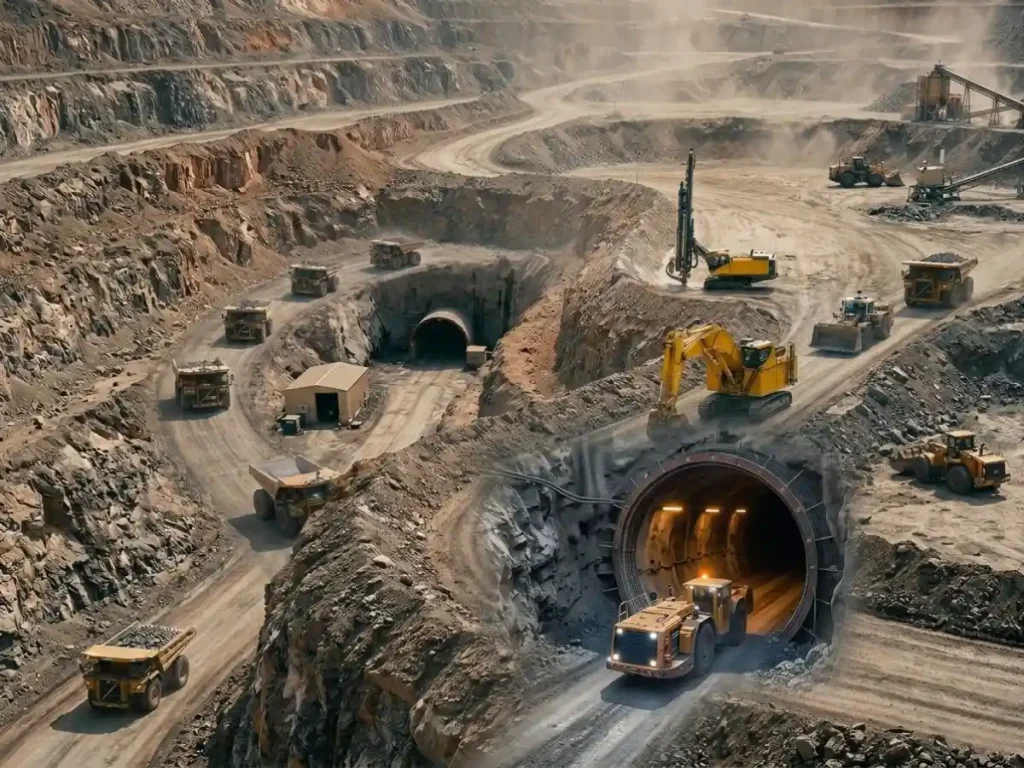
自主采矿部署自动化系统,以最少的人工干预来控制和协调重型设备。它集成了多传感器感知、高性能惯性导航和自适应运动控制算法,以执行开采、运输和钻孔作业。这些系统不单单依赖外部定位,而是使用闭环传感器融合来在整个地下巷道和露天采矿环境中保持持续的空间感知。它们综合利用 GNSS、惯性传感器、LiDAR、雷达、摄像机和车辆控制器来感知周围环境并执行任务。
采矿场对导航施加了严格的限制。露天作业会导致 GNSS 多径、信号遮挡和有限的卫星能见度,而地下井则完全阻挡 GNSS。灰尘、极端振动、陡峭地形和热变化会进一步降低传感器性能。因此,强固的导航算法会融合传感器数据,以便在单个组件发生故障时维持准确的定位。集成的 GNSS/INS 在卫星可用时提供绝对定位,并在中断期间维持推算定位。
在惯性测量单元 (IMU) 内部,低漂移加速度计和超稳定陀螺仪奠定了精确推算定位所需的偏置稳定性。姿态和航向参考系统 (AHRS) 计算实时的横摇、俯仰和偏航。滤波算法将惯性数据与磁力计或双天线 GNSS 航向输入相融合,从而在恶劣地形上稳定重型运载车和挖掘机。紧耦合系统结合了 IMU 测量值、车轮速度、LiDAR 里程计和雷达,使用扩展卡尔曼滤波 (EKF) 来消除无 GNSS 地下区域或露天峡谷中的位置漂移。
自主运输系统 (AHS) 将本地点云与高速惯性方向数据合并,以更新路径规划避障向量、避开动态障碍物,并在厘米级公差范围内执行卸料。
通过将高速惯性传感器直接嵌入主控制回路中,自主采矿消除了操作员的失误、减轻了机械应力、优化了燃油利用率,并在敌对环境中确保了持续运行。
