Utforsk våre løsninger for svært dynamiske manøvrer i autonom gruvedrift ↓



Autonom gruvedrift
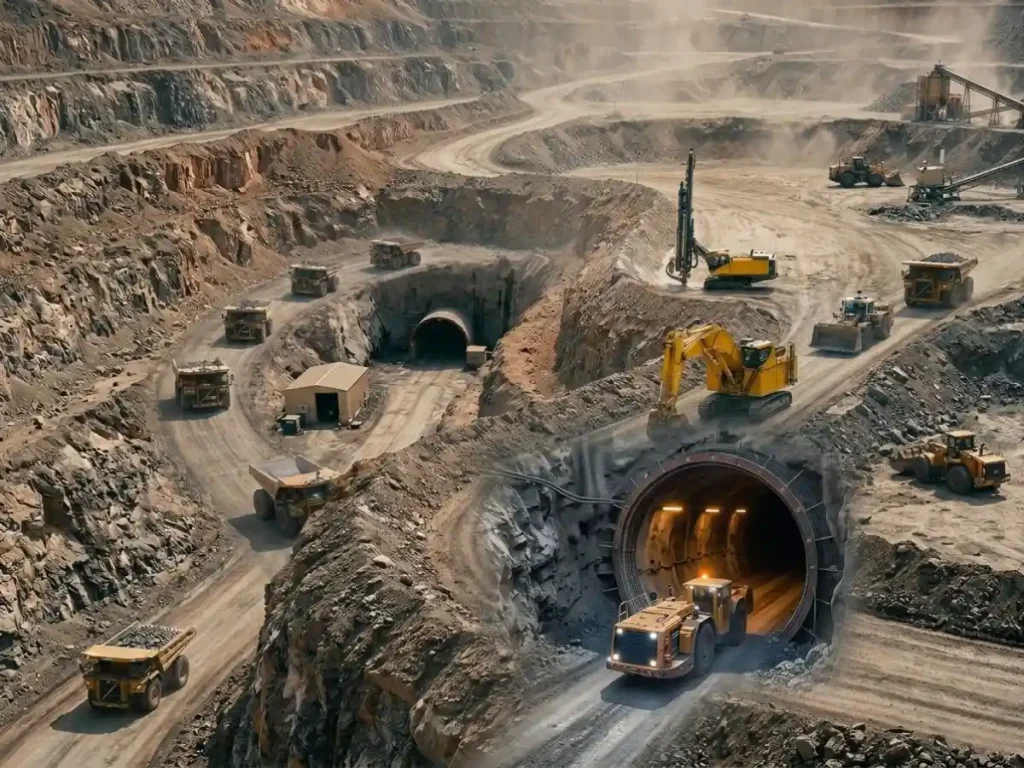
Autonom gruvedrift benytter automatiserte systemer for å styre og koordinere tungt utstyr med minimal menneskelig innblanding. Den integrerer multisensorbasert persepsjon, høytytende inertialnavigasjon og adaptive algoritmer for bevegelseskontroll for å utføre utvinnings-, transport- og boreoperasjoner. I stedet for å være avhengig utelukkende av ekstern posisjonering, bruker disse systemene sensorfusjon i lukket sløyfe for å opprettholde kontinuerlig romlig bevissthet i både underjordiske drivganger og dagbrudd. De kombinerer GNSS, inerti-sensorer, LiDAR, radar, kameraer og kjøretøykontrollere for å oppfatte omgivelsene og utføre oppgaver.
Gruveanlegg medfører alvorlige navigasjonsbegrensninger. Dagbrudd medfører GNSS flerveisutbredelse, signalhindringer og begrenset satellittsynlighet, mens underjordiske sjakter blokkerer GNSS helt. Støv, ekstreme vibrasjoner, bratt terreng og temperaturvariasjoner forringer sensorene ytterligere. Derfor kombinerer robuste navigasjonsalgoritmer sensordata for å opprettholde nøyaktig posisjonering når enkeltkomponenter svikter. Integrert GNSS/INS gir absolutt posisjonering når satellitter er tilgjengelige og opprettholder kursberegning under utfall.
Innenfor den inertielle måleenheten (IMU) etablerer akselerometre med lav avvik og ultrastabile gyroskoper den stabiliteten som kreves for nøyaktig kursberegning. Attitude and Heading Reference Systems (AHRS) beregner rulling, stigning og sving i sanntid. Filtreringsalgoritmer kombinerer inertialdata med magnetometre eller kursdata fra dobbeltantenne- GNSS , og stabiliserer tunge lastebiler og gravemaskiner i ulendt terreng. Tett koblede systemer forener IMU -målinger, hjulhastighet, LiDAR-odometri og radar, ved hjelp av utvidede Kalman-filtre (EKF) for å eliminere posisjonsavvik i underjordiske områder uten GNSS eller i åpne gruvebrudd.
Autonome transportsystemer (AHS) kombinerer lokale punktskyer med høyfrekvente inerti-orienteringsdata for å oppdatere banplanleggingsvektorer, unngå dynamiske hindringer og utføre tømming av nyttelast med toleranser på centimeternivå.
Ved å integrere høyfrekvente inerti-sensorer direkte i primære reguleringssløyfer eliminerer autonom gruvedrift operatørfeil, reduserer mekanisk belastning, optimaliserer drivstofforbruket og sikrer kontinuerlig drift i fiendtlige miljøer.
