Ознайомтеся з нашими рішеннями для виконання високодинамічних маневрів у сфері автономної гірничої справи ↓



Автономний видобуток корисних копалин
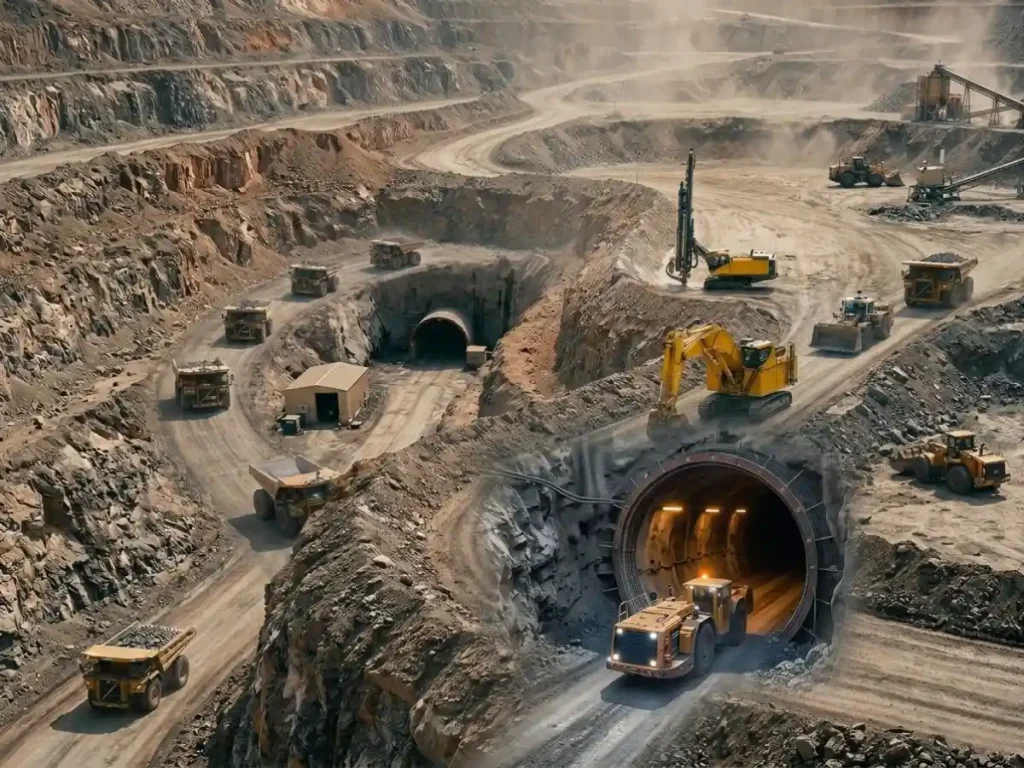
Автономний гірничий видобуток розгортає автоматизовані системи для керування та координації важкого обладнання з мінімальним втручанням людини. Він об'єднує багатосенсорне сприйняття, високопродуктивну інерціальну навігацію та адаптивні алгоритми керування рухом для виконання операцій з видобутку, транспортування та буріння. Замість того щоб покладатися виключно на зовнішнє позиціювання, ці системи використовують замкнуте злиття датчиків для підтримання безперервної просторової обізнаності в підземних виробках і кар'єрах. Вони синтезують GNSS, інерціальні датчики, LiDAR, радар, камери та контролери транспортних засобів для сприйняття навколишнього середовища та виконання завдань.
Гірничі ділянки створюють суворі навігаційні обмеження. Роботи в кар'єрах спричиняють багатопроменеве поширення GNSS, перешкоди для сигналів та обмежену видимість супутників, тоді як підземні шахти повністю блокують GNSS. Пил, екстремальна вібрація, крутий рельєф та температурні коливання додатково погіршують роботу датчиків. Отже, надійні навігаційні алгоритми об'єднують дані датчиків для збереження точного позиціювання у разі виходу з ладу окремих компонентів. Інтегрована система GNSS/INS забезпечує абсолютне позиціювання за наявності супутників та підтримує dead reckoning під час збоїв.
Усередині інерціального вимірювального блока (IMU) акселерометри з низьким дрейфом та надстабільні гіроскопи забезпечують стабільність зміщення, необхідну для точного dead reckoning. Системи орієнтації та курсу (AHRS) обчислюють roll, pitch та yaw у реальному часі. Алгоритми фільтрації об'єднують інерціальні дані з магнітометрами або двоантенними вхідними даними heading GNSS, стабілізуючи важкі самоскиди та екскаватори на нерівній місцевості. Тісно зв'язані системи об'єднують вимірювання IMU, швидкість коліс, одометрію LiDAR та радар, використовуючи розширені фільтри Калмана (EKF) для усунення дрейфу позиції в підземних зонах із заблокованим GNSS або кар'єрних каньйонах.
Системи автономного транспортування (AHS) об'єднують локальні хмари точок з високочастотними даними інерціальної орієнтації для оновлення векторів планування маршруту, уникнення динамічних перешкод та виконання вивантаження вантажу з допуском у сантиметри.
Вбудовуючи високочастотні інерціальні датчики безпосередньо в контури основного керування, автономний гірничий видобуток усуває помилки оператора, зменшує механічне навантаження, оптимізує витрату палива та забезпечує безперервну роботу в ворожих середовищах.
