自律型鉱山作業における高ダイナミックな操作のための当社のソリューションをご覧ください ↓



自律型採掘
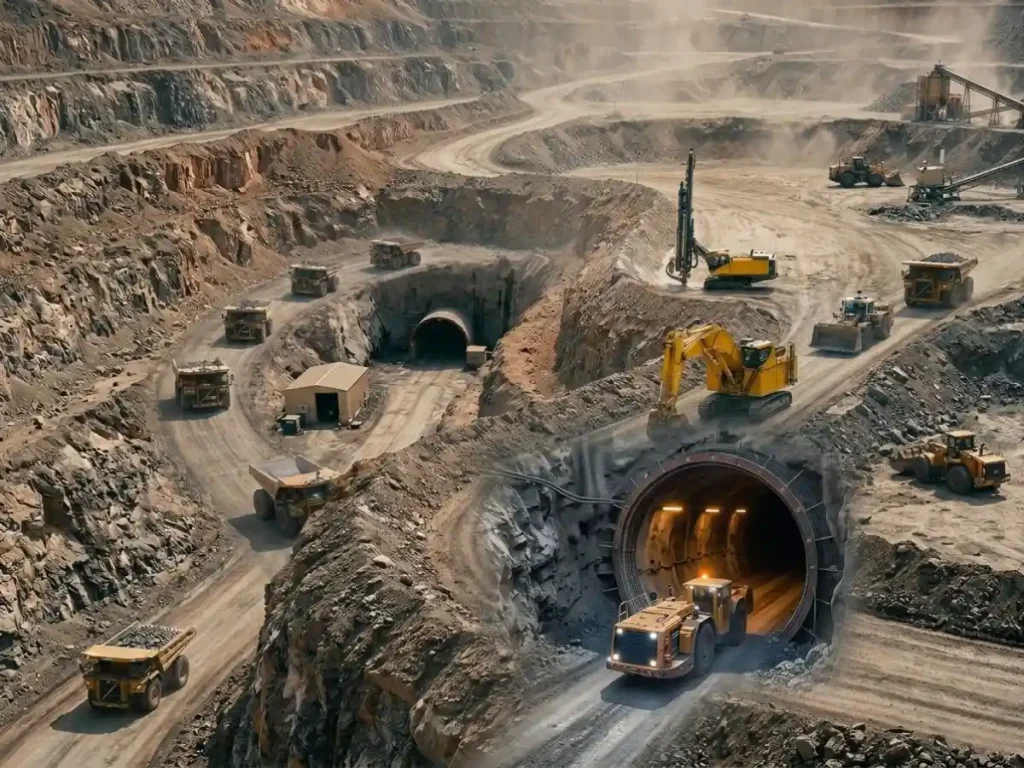
自動鉱山採掘では、自動システムを展開して、最小限の人間の介入で重機を制御および調整します。マルチセンサー認識、高性能慣性航法、および適応型モーションコントロールアルゴリズムを統合して、採掘、運搬、および掘削作業を実行します。外部測位のみに依存するのではなく、これらのシステムは閉ループセンサーフュージョンを使用して、地下の水平坑道や露天掘り環境全体で継続的な空間認識を維持します。GNSS、慣性センサー、LiDAR、レーダー、カメラ、および車両コントローラーを統合して、周囲を認識し、タスクを実行します。
採掘現場には、深刻な航上の制約があります。露天掘りではGNSSのマルチパス、信号の障害物、限られた衛星視界が発生し、地下の竪坑ではGNSSが完全に遮断されます。粉塵、極度の振動、急峻な地形、熱変動がセンサーをさらに劣化させます。そのため、堅牢な航法アルゴリズムがセンサーデータを融合し、個々のコンポーネントが故障した場合でも正確な測位を維持します。統合型GNSS/INSは、衛星が利用可能な間は絶対測位を提供し、衛星が利用できない間はデッドレコニングを維持します。
慣性計測装置(IMU)内では、低ドリフトの加速度計と超安定ジャイロスコープが、正確なデッドレコニングに必要なバイアス安定性を確立します。姿勢方位基準装置(AHRS) は、リアルタイムのロール、ピッチ、ヨーを計算します。フィルタリングアルゴリズムは、慣性データを磁気ómetroまたはデュアルアンテナGNSS方位入力と融合し、過酷な地形上で大型運搬車やショベルカーを安定させます。緊密に結合されたシステムは、IMU測定値、車輪速、LiDARオドメトリー、およびレーダーを統合し、拡張カルマンフィルター(EKF)を使用して、GNSSが届かない地下ゾーンや露天掘りの峡谷での位置ドリフトを排除します。
自動運搬システム(AHS)は、ローカル点群を高レートの慣性姿勢データとマージして、経路計画ベクトルを更新し、動的な障害物を回避し、センチメートル単位の公差内でペイロードのダンプを実行します。
高レートの慣性センサーを主制御ループに直接埋め込むことにより、自動鉱山採掘はオペレーターのエラーを排除し、機械的ストレスを軽減し、燃料使用量を最適化し、過酷な環境での継続的な運用を確保します。
