Otonom madencilikte yüksek dinamikli manevralar için çözümlerimizi keşfedin ↓



Otonom madencilik
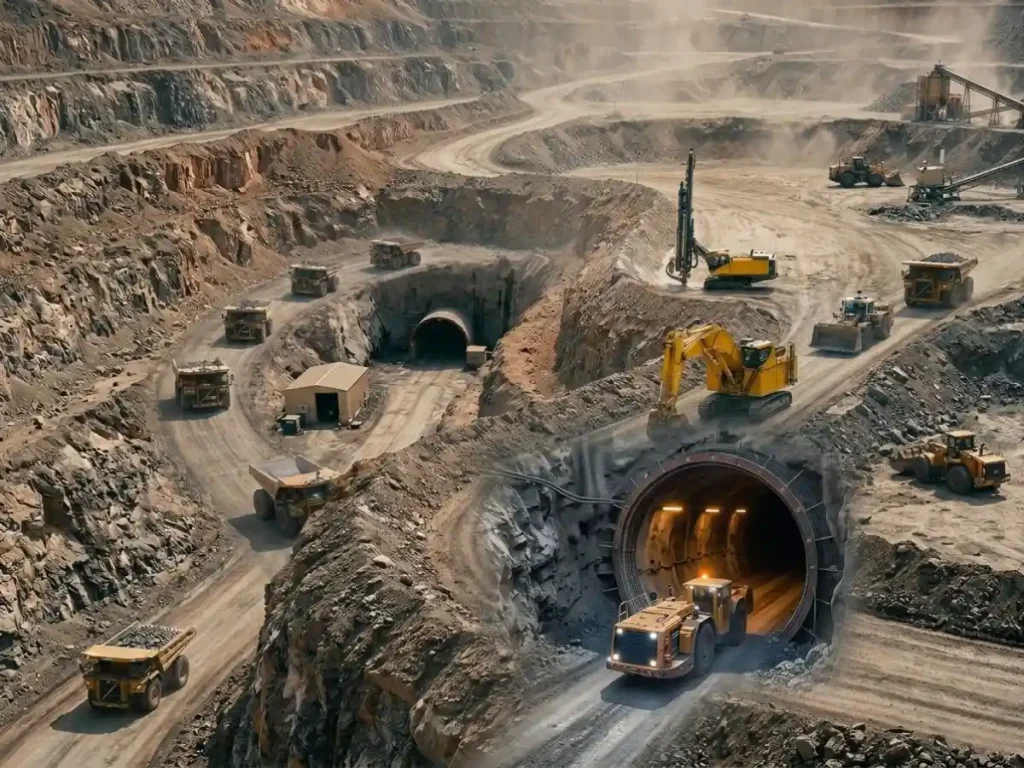
Otonom madencilik, ağır ekipmanları minimum insan müdahalesiyle kontrol etmek ve koordine etmek için otomatik sistemler kullanır. Bu sistem, maden çıkarma, nakliye ve delme işlemlerini gerçekleştirmek üzere çoklu sensör algılama, yüksek performanslı atalet navigasyonu ve uyarlanabilir hareket kontrol algoritmalarını bir araya getirir. Bu sistemler, yalnızca harici konum belirlemeye bağlı kalmak yerine, kapalı döngü sensör füzyonunu kullanarak yeraltı galerileri ve açık ocak ortamlarında sürekli uzamsal farkındalığı korur. Çevreyi algılamak ve görevleri yerine getirmek iç GNSS, atalet sensörleri, LiDAR, radar, kameralar ve araç kontrolörlerini bir araya getirir.
Madencilik sahaları, navigasyon açısından ciddi kısıtlamalar getirir. Açık ocak operasyonları, GNSS çoklu yol, sinyal engelleri ve sınırlı uydu görünürlüğüne neden olurken, yeraltı şaftları ise GNSS sinyallerini tamamen engeller. Toz, aşırı titreşim, dik arazi ve sıcaklık değişimleri sensörlerin performansını daha da düşürür. Sonuç olarak, sağlam navigasyon algoritmaları, tek tek bileşenler arızalandığında bile doğru konumlandırmayı sürdürmek için sensör verilerini birleştirir. Entegre GNSS/INS , uydu sinyali mevcut olduğunda mutlak konumlandırma sağlar ve kesintiler sırasında kestirimle seyir yöntemini sürdürür.
Atalet ölçüm birimi (IMU) içinde, düşük sapmalı ivmeölçerler ve ultra kararlı jiroskoplar, doğru kestirimle seyir için gerekli sapma kararlılığını sağlar. Durum ve Yön Referans Sistemleri (AHRS) gerçek zamanlı yuvarlanma, eğilme ve sapma açılarını hesaplar. Filtreleme algoritmaları, atalet verilerini manyetometreler veya çift antenli GNSS yön girdileriyle birleştirerek, engebeli arazide ağır nakliye araçlarını ve ekskavatörleri dengeler. Sıkı bir şekilde birbirine bağlı sistemler, IMU ölçümlerini, tekerlek hızını, LiDAR odometrisini ve radarı birleştirerek, Genişletilmiş Kalman Filtreleri (EKF) kullanarak GNSS sinyal alınamayan yeraltı bölgelerinde veya açık ocak kanyonlarında konum sapmasını ortadan kaldırır.
Otonom Taşıma Sistemleri (AHS), yerel nokta bulutlarını yüksek hızda atalet yönelim verileriyle birleştirerek yol planlama vektörlerini günceller, dinamik engelleri önler ve yük boşaltma işlemlerini santimetre düzeyinde toleranslarla gerçekleştirir.
Yüksek hızda atalet sensörlerini birincil kontrol döngülerine doğrudan entegre ederek, otonom madencilik operatör hatalarını ortadan kaldırır, mekanik yükü azaltır, yakıt kullanımını optimize eder ve zorlu ortamlarda kesintisiz çalışmayı garanti eder.
