Zapoznaj się z naszymi rozwiązaniami do wykonywania manewrów o wysokiej dynamice w autonomicznej eksploatacji kopalń ↓



Górnictwo autonomiczne
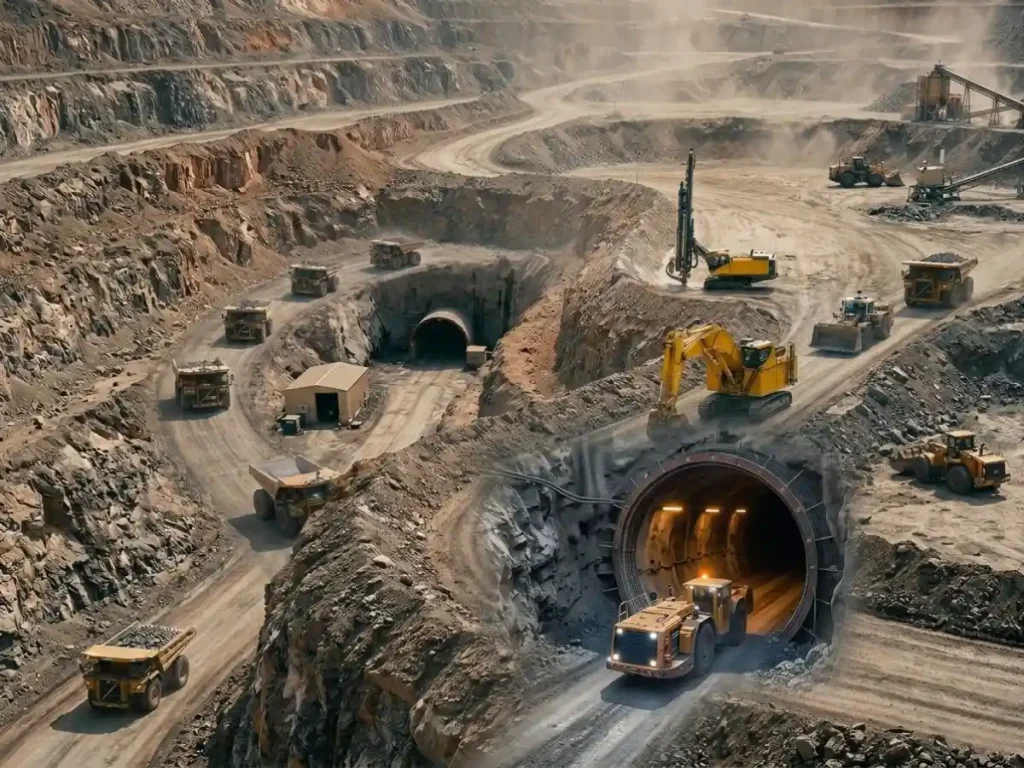
Autonomiczne górnictwo wdraża zautomatyzowane systemy do sterowania i koordynacji ciężkiego sprzętu przy minimalnej interwencji człowieka. Integruje ono percepcję wieloczujnikową, wysokowydajną nawigację inercyjną oraz adaptacyjne algorytmy kontroli ruchu w celu wykonywania operacji wydobywczych, transportowych i wiercenia. Zamiast polegać wyłącznie na zewnętrznym pozycjonowaniu, systemy te wykorzystują pętlę zamkniętą fuzji czujników w celu utrzymania ciągłej świadomości przestrzennej w wyrobiskach podziemnych i środowiskach odkrywkowych. Syntetyzują one dane z systemów GNSS, czujników inercyjnych, technologii LiDAR, radarów, kamer i sterowników pojazdów w celu postrzegania otoczenia i wykonywania zadań.
Tereny górnicze narzucają surowe ograniczenia nawigacyjne. Operacje w kopalniach odkrywkowych powodują wielościeżkowość sygnału GNSS, przeszkody w odbiorze i ograniczoną widoczność satelitów, podczas gdy szyby podziemne całkowicie blokują sygnał GNSS. Pył, ekstremalne wibracje, strome ukształtowanie terenu i wahania temperatur dodatkowo pogarszają działanie czujników. W rezultacie solidne algorytmy nawigacyjne łączą dane z czujników, aby utrzymać dokładne pozycjonowanie w przypadku awarii poszczególnych komponentów. Zintegrowany system GNSS/INS zapewnia pozycjonowanie absolutne przy dostępności satelitów i utrzymuje Nawigację Zliczeniową podczas przerw w sygnale.
Wewnątrz jednostki pomiaru inercyjnego (IMU) akcelerometry o niskim bniżeniu i ultratabilne żyroskopy ustalają stabilność zerową wymaganą do dokładnej nawigacji zliczeniowej. Systemy odniesienia kierunku i położenia (AHRS) obliczają w czasie rzeczywistym przechył boczny (roll), wzdłużny (pitch) i odchylenie (yaw). Algorytmy filtrowania łączą dane inercyjne z magnetometrami lub dwuantenowymi wejściami kursu GNSS, stabilizując ciężkie wozidła i koparki w trudnym terenie. Ściśle powiązane systemy łączą pomiary IMU, prędkość kołową, odometrię LiDAR i radar, wykorzystując rozszerzone filtry Kalmana (EKF) w celu wyeliminowania bniżenia pozycji w strefach podziemnych pozbawionych sygnału GNSS lub w kanionach kopalń odkrywkowych.
Autonomiczne Systemy Transportu (AHS) łączą lokalne chmury punktów z wysokoczęstotliwościowymi danymi orientacji inercyjnej w celu aktualizacji wektorów planowania trasy, unikania dynamicznych przeszkód i wykonywania zrzutu ładunku z tolerancją rzędu centymetrów.
Dzięki wbudowaniu czujników inercyjnych o wysokiej częstotliwości bezpośrednio w główne pętle sterowania, autonomiczne górnictwo eliminuje błędy operatora, redukuje obciążenia mechaniczne, optymalizuje zużycie paliwa i zapewnia ciągłość pracy w trudnych środowiskach.
